 日本語



要約: 5軸ロボットジョイントCNC加工は、同期した5軸カッターパスを介してアクチュエータと回転ハウジングを製造する、材料除去(切削加工)プロセスです。複数のセットアップではなく1つのクランプセットアップのみで済むため、部品の再配置や位置の積み重ねは発生しません。最終的な部品形状は±0.005 mmの公差を達成します。
新米の機械設計士やロボットエンジニアは、ジョイント図面のレビューよりもずっと前に、膨大な数の幾何学用語に遭遇します。新人は、回転が加わるだけで嵌合が良くなると思いがちですが、実際の決定要因は主に治具の剛性と使用される基準システムです。位置決めの5つの原則と1つの公差勾配マップは、厳しい公差が追加費用に見合うかどうかを示します。次に、ロボットエンジニアは、多軸加工による1つのセットアップが理にかなっているかどうかを判断します。
主なポイント
- 5軸CNC加工は、ジョイントハウジング向けのワンセットアップ製造技術です。2つの回転軸と3つの直線軸を1回のセットアップで動作させることで、空間的な回転誤差の発生を不可能にします。
- ボアとフランジの同軸度は、接合部の位置決め精度を定義する基準関係です。多段階クランプは、1つのボアとフランジの関係を複数のセットアップに分割するプロセスであり、各動作によって追加のずれが生じます。単一セットアップの同軸度は、数ミクロンの精度です。
- ジョイントの材質選定は、剛性と慣性運動のバランスを取るための妥協点です。軽量アクチュエータ本体には、7075-T6アルミニウム合金が主な材質として用いられます。一方、重量級ジョイントで剛性の高いベアリングシートが必要な場合は、28~32HRC(ロックウェルC硬度)に硬化させた合金鋼が、より剛性の高い代替材料となります。
- 表面の健全性は、最終加工におけるびびり振動の低減によって実現されます。送り痕はびびり振動を示し、一方、シール面ではフレッティングが発生します。表面粗さRa 0.8μmは、ハーモニックドライブやアンギュラコンタクトベアリングの摩耗を防ぐ表面品質です。
この初心者向けガイドを信頼する理由とは?
グロリアは、ロボット関節加工における機械加工とラピッドプロトタイピングの分野で15年以上の実務経験を持ち、切削力学の講師も務めていました。LinkedInのグロリアのエンジニアリングインサイトには、若手エンジニア向けの運動学に関する詳細な解説が掲載されています。ロボット関節座標系の命名法は、ISO 230-1:2012 (2023年検証済み)に記載されています。
LS Manufacturingの熟練した切削加工アプリケーションエンジニアリングチームにより、データムロジック、シングルセットアップ輪郭加工、および幾何公差の均一性が検証されました。ISO 2768-1:1989の一般公差クラスは、図示されたロボットジョイントの各寸法に対する基本的な公差帯を示します。完全な寸法検査により、分析対象となるすべての寸法の値が得られます。
データソース:LS Manufacturing 2025~2026 ロボットジョイント製造テストデータ(プロジェクト ROBOT-2026-804、サンプルサイズ >800)。各数値は、企業平均生産量ではなく、特定のプロジェクト範囲に固有のものです。若手エンジニアは、公差設定プロセスを開始する前に、多面ジョイント図面内の基準システムを理解する技術を習得しています。
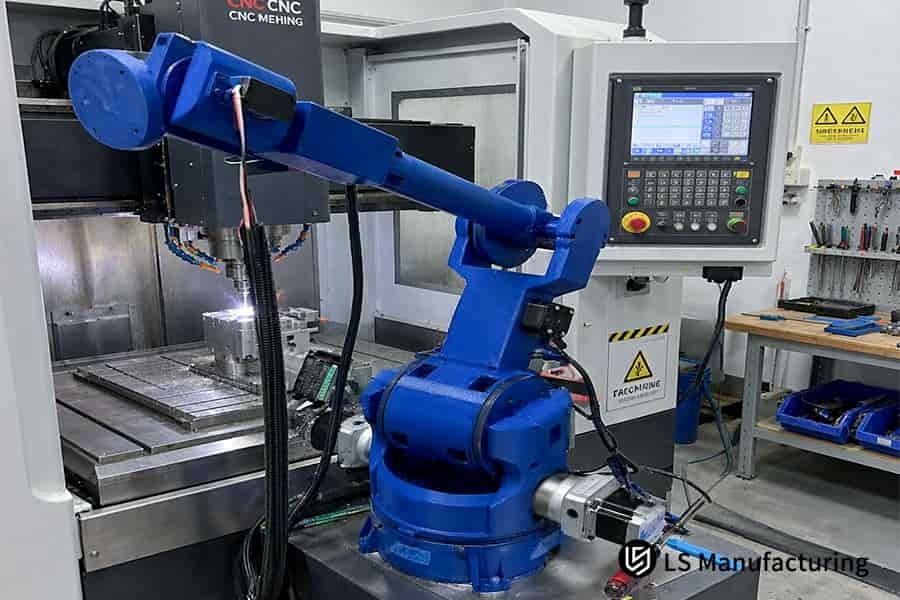
図1:自動化されたセルフロアで、CNC加工センターの横で作業する産業用ロボットアーム。
ロボット関節の公差精度において、5軸CNC加工が重要な理由とは?
5軸CNC加工は、ロボット関節のミクロン単位の取り付け基準点に対する同期輪郭加工であり、5軸カッターの向きにより組み立て時の再クランプ誤差を排除します。多段階クランプでは、切削開始前に精度予算の±0.1 mmを消費する可能性があるため、 5軸CNCがロボットにとって重要である理由が説明できます。5軸CNC(コンピュータ数値制御)輪郭加工は、カッターとワークピース間の連続した空間関係を保証します。単一のセットアップでの加工により、すべての穴の中心が1つの機械座標系で決定され、基準点に対する同軸性が維持されます。遊星歯車機構およびハーモニックドライブ(歪み波ギアボックス)ハウジングが最も恩恵を受けますが、平らな片面プレートは恩恵を受けません。
回転対の幾何学的閉鎖と軸拘束
ロボットジョイント部品の加工公差は、表面仕上げではなく基準面から始まります。ISO 1101:2017(8.2.3項)などのCNC加工公差規格では、ジョイント図面上の各穴について、基準面(測定原点として使用する選択された面または軸)を定義します。
6軸手首は、誤差許容範囲をすべての関節に均等に分配することで、エンドをミクロン単位の精度で位置決めします。
- 同軸性(2つの穴が同じ軸上にあること)のために、そのほとんどが消費されます。
- 面振れ(回転時の軸方向の揺れ)には、残りの部分を使用します。
同軸度と振れが増加すると、あらゆる種類のエンドエフェクタ(ロボットアームのグリッパー/ツール)にドリフトが発生する。
単一セットアップでの公差スタックアップの切り捨て
シングルセットアップCNC加工精度により、単一の治具原点から穴の中心を決定できるため、公差の累積(部品誤差)がそれ以上増加することはありません。3軸フライス加工では、各ハウジングの基準点を反転ごとにリセットし、 0.1mmクラスの誤差を維持します。一方、5軸輪郭加工では、5ミクロンクラスの同軸度を維持します。簡単に言えば、1回のクランプで全ての穴の中心を合わせることができ、それ以上のセットアップは誤差の原因となります。
公差帯は、3軸加工が不可能なハウジングを特定します。初心者は軸を追加すればあらゆる誤差が減ると考えがちですが、再基準点設定によって誤差が増加するため、精度を確保するにはクランプは1つだけにする必要があります。クロスボア加工を行うCNC加工アプリケーションでは、複数回のクランプにより誤差が最大になります。
覚えておくべきこと
- フランジ面に寸法を割り当てる前に、ベアリング穴に基準点を1つ割り当ててください。
- 同一の基準面を使用する複数の穴は、1つのクランプでまとめて固定できる。

多軸加工はどのようにして複雑なロボットアクチュエータを製造するのか?
多軸加工は、直線ストロークと回転傾斜軸が同時に進む、協調した切削動作です。5軸CNCが複雑な形状に対してどのように動作するかは、ベクトル補間(すべての軸が1つの共通の空間パスに沿って進む)に依存しており、X、Y、Z軸の動きはA軸とB軸の傾斜と1つの補間サイクルを共有します。ワークピースの回転は、余分な工具長ではなくアクセス角度を作り出し、短い剛性工具が接合部の内側領域に到達できるようにします。側面荷重の場合でも、工具の一方の刃先がもう一方の刃先と連動して切削する場合でも、仕上げはサブミクロンクラスのままです。
5つの機械軸にわたるベクトル補間
5軸CNC加工ロボットの関節は、 X、Y、Z軸のストロークに加え、A軸とB軸の傾斜も、独立した位置決め操作ではなく、単一の補間チェーンのみを使用して実行します。コントローラの先読み機能により、すべての軸が1つの連続したストロークに統合され、切削工具の向きが加工室の壁面と常に一致した状態を維持します。
- 直線的なストロークによってカッターの位置が決定されます。
- 回転傾斜角によって接触角が1つ決まる。
- 補間処理は、位置と傾きを1つのサイクルで組み合わせます。
オーバーハングの制御と形状境界
多軸加工ロボットのアクチュエータは、短いオーバーハングを使用することでビビリ振動を抑制します。これは、カッターが長くなるにつれて片持ち梁の剛性が低下するためです。薄肉ポケットを深く加工する場合、初心者は長いカッターを使用する傾向がありますが、ワークピースを回転させることでオーバーハングを減らすことができます。
簡単に言うと、到達範囲を広げるには、長い工具を使うのではなく、金属を移動させる必要があります。中空協働ロボットのジョイントでは、CNC加工はどのように機能するのでしょうか?傾斜アクセスによって、回転によってより深いポケットが切削長さの操作ではなく、ルーティング操作になることが説明できます。
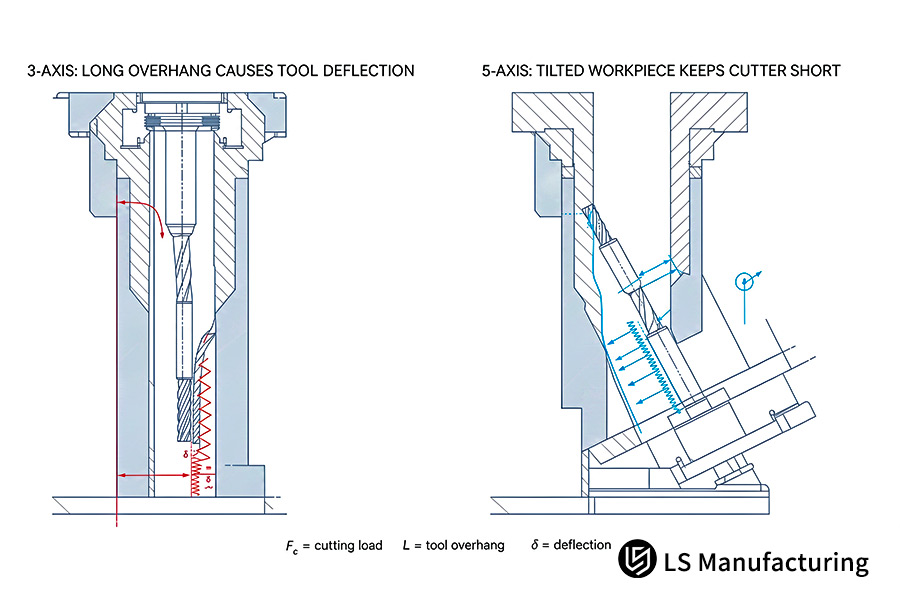
図2:5軸CNC加工ロボット関節における、長い3軸工具のたわみと短いカッターのたわみを比較した断面図。
基本比較表
ロボット駆動によるジョイント切削では、3つの多軸ルーティングシーケンスを4つの物理的次元で区別します。切削形状、同軸性、基準点の一致、および部品形状は、すべての機械加工プロセスを表します。若手エンジニアは1つの表を参照し、各列を部品のファミリーに対応付けます。
| 寸法 | 従来型の3軸フライス加工 | インデックス付き3+2軸位置決め | 連続5軸輪郭形成 |
| 空間幾何学へのアクセス | 通常の平面のみを切削し、アンダーカットや斜めのオイル溝は設けない。 | インデックスと傾斜、セグメントカット、カッターの向きの角度は固定されています | カッターの向きは、複雑な形状の表面法線に対して連続的に変化する。 |
| 同軸性と基準点の一致 | 手動で反転および再表示を行い、累積データ許容誤差は±0.1 mmです。 | 反転回数が少なく、インデックス位置決め公差は±0.03 mm | クランプにより全ての回転形状が得られ、基準点の一致度は±0.005 mmです。 |
| カッターの突き出し剛性とビビリ | L/D比が5:1を超えるカッターを使用。たわみやビビリが頻繁に発生する。 | カッターの長さは中程度。多軸移行部では軽微な痕跡が見られる。 | 短くて剛性の高いカッターを使用。側面フライス加工でも、表面品質はRa = 0.8 μm。 |
| 典型的なロボット部品の形状 | 平型ジョイントベースカバー、ケーブル配線のない取り付けブラケット | 立方体減速機の直交穴、外部接続箱 | 一体型中空継手フランジ、溝付きトルクセンサベース |
5軸輪郭加工は、動的な薄肉運動関節に適している一方、3軸フライス加工は、平面ベースカバーや精度がそれほど高くないアウターカバーに使用される。
ロボット関節の加工に最適な材料は何ですか?
ロボット関節のエンジニアリング材料は、剛性対重量比、疲労強度、逆荷重を受けた際の寸法安定性に基づいて金属合金で構成されています。ロボット関節に使用される材料は、航空宇宙用アルミニウムグレードと焼入れ焼戻し合金鋼の2つのファミリーに分類されます。切削速度は、各合金材料の熱伝導率と抵抗に関係しています。7075-T6アルミニウムは、冷却剤と制御された送り速度を使用しないと、残留応力によって厚さ1.5 mmの壁が湾曲します。
7075-T6アームにおける析出硬化と降伏強度
析出硬化(合金が時効処理されると析出によって転位の移動が停止する)により、7075-T6の降伏強度は6061よりも約80%高くなります。アルミニウムと鋼は、ロボット関節部品の大部分において、引き続きCNC加工材料として使用されています。
- アルミニウム合金は放熱性に優れ、密度が低い。
- 鋼合金は、コンパクトなサイズで逆方向のトルクに対応できる。
7075-T6が長尺ロボットアームで広く採用されている理由は、その比剛性(弾性率を密度で割った値)にあります。5軸CNC加工によるロボット関節は、薄肉部から材料を単一のクランプで除去し、残留応力を対称化します。つまり、軽量なロボットアームは、大型モーターを使わずに高速で動作するのです。
42CrMo4鋼の疲労寿命と側面摩耗
42CrMo4(クロムモリブデン合金鋼)は、焼入れ後に28~32HRCに焼き戻しすると、最大の疲労寿命が得られます。逆トルクを扱うスプラインシャフトは、軟らかい合金は繰り返し荷重がかかると変形するため、コアを硬化させる必要があります。CNC加工プロセスの一つでは、硬度が増加するにつれて、適度な送り速度でフルード冷却を行います。
硬い鋼材は必ずしも切れ味の良い鋼材とは限りません。むしろ側面摩耗が増加するため、送り速度を遅くする必要があります。ロボットジョイント部品の加工公差を満たすには、寸法が公差から大きく外れる前に新しい刃先を加工する必要があります。エンジニアは最初の仕事で、硬度と被削性は同じ意味ではないことを学びます。
実践的なポイント
- 42CrMo4はスプラインシャフトの加工にのみ使用し、フラットカバーには使用しないでください。
- 焼き入れされた穴を加工する前に、疲労サイクルに対する焼き戻しバンドを確認してください。
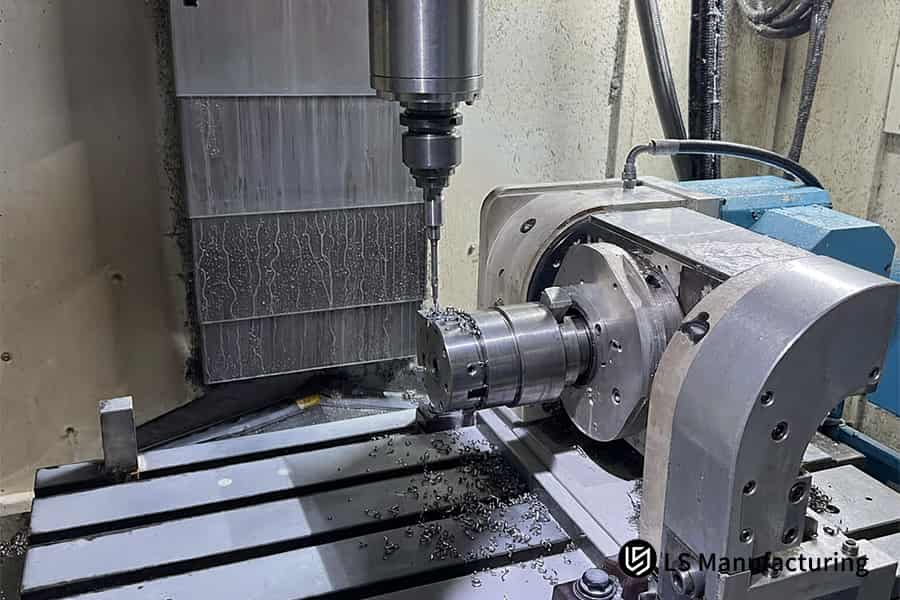
図3:回転テーブルが円筒形の金属加工物を回転させ、フライス加工カッターの下で切削屑が落下する様子。
単一段取りでのCNC加工精度に影響を与える要因は何ですか?
シングルセットアップCNC加工精度は、クランプされたワークピースの6つの幾何学的自由度すべてを機械の1つの座標系に固定したときに達成される寸法制御です。寸法変動に影響を与える3つの主要な要因は、機械部品の熱膨張、切削力による弾性変形、およびマイクロ加工工具の摩耗です。ISO 230-1:2012は、機械関連の各要因の個々の寄与を定量化する幾何学的精度試験を規定しています。治具、サーボ制御、および対称ヘリカルアプローチにより、寸法変動を排除し、幾何学的公差を5 µmの範囲内に維持します。
運動学的誤差補正とRTCP制御
RTCP(回転工具中心点、主軸ヘッドの回転中に工具先端の位置を保持する制御方式)は、5軸加工の基盤となる技術です。サーボシステムは、回転軸からのフィードバックを受け取り、直線軸の位置を変更し、ヘッドの振動による工具先端のずれを解消します。メーカーは、ボールバーテストやレーザーテストを用いて、補正アルゴリズムの有効性を検証しています。
ISO 230-1:2012は、回転軸の幾何学的試験技術(角度位置誤差運動を含む)を規定しています。ロボット部品の3軸CNCと5軸CNCのどちらを選ぶかは、切削中に回転軸が動くかどうかによって決まります。切削にはモーション補正が必要ですが、インデックス加工には必要ありません。
切断時の熱分布と薄肉対称性
単一段取りでのCNC加工精度は、熱がアルミニウム素材に伝わるのではなく、切削屑を通して放出されることに依存します。層状に対称なツールパスにより、残留応力が均等に緩和され、穴の真円度が維持されます。消費者は、検査結果から熱ドリフトと工具摩耗を簡単に区別できます。
ロボット関節部品の加工公差 仕上げ加工後には小さくなり、壁面間で切り替わります。CNC加工の原理では、高速な一方向荒加工ではなく、バランスの取れた材料除去が求められます。より明確に言うと、均一な層で金属を除去することで、除去された金属は適切な場所に留まります。
3軸CNCと5軸CNCの違いは、ロボット部品の品質にどのように影響するのか?
3軸および5軸CNCフライス加工は、ロボット回転ジョイントの伝達バックラッシュを決定する自由度階層の2つの段階です。ロボット部品の3軸CNCと5軸CNCのどちらを選ぶかは、ツールが長すぎずに深い穴に到達できるかどうかという1つの質問に集約されます。長すぎるカッターは曲がるため、テーパー穴は30μmの公差範囲外になります。5軸傾斜により一定の先端速度を維持できるため、深い壁の振動痕がなくなります。穴が円筒形のままなので、バックラッシュ(噛み合うギア間の動きの損失)は減少します。2軸の回転体にはメリットはありません。この場合、5軸プログラミングはCNC旋削(1つの固定ツールに保持された状態で回転する素材による旋削加工)よりもコストがかかるためです。
空間的自由度の限界と伝送の反動
3軸加工は片持ち梁たわみ機構に基づいて動作するため、工具の移動量だけで加工対象物へのアクセスが可能になります。深いベアリング穴を加工するために長いボーリング工具が必要となるため、丸穴の片持ち梁たわみによってテーパーが発生します。テーパーが発生すると、減速機内のギアの軸が傾き、駆動系のバックラッシュが増加します。
5軸CNCがロボット工学にとって重要な理由をここで説明します。回転傾斜により、短い工具で深壁加工が可能になり、結果として穴は円筒形になります。チームは2分以内に、テーパー形成のリスクが工具の移動によるものかどうかを判断できます。
傾斜進入、一定先端速度、旋回限界
多軸加工ロボットのアクチュエータは、傾斜進入時に一定のチップ速度を使用します。一定の切削速度により、チャタリング(カッターと壁面間の自励振動)が防止され、壁面の粗さを0.8μmに維持できます。初心者にとって、5軸の精度は1つの基準点のみに依存します。
単純な形状の回転体は、ある分類の対象外となります。CNC加工は、単一の工具に対してワークピースを回転させる旋盤に何を追加するのでしょうか?プログラマーは、旋盤コードよりも5軸コードを多く生成します。これは、2軸部品を旋削センターに保持するためです。
応用可能な教訓
- 機械の精度に問題があると決めつける前に、穴の真円度を2つの深さで測定してください。
- 5軸プログラミングは、閉じた形状の部品にのみ使用し、単純な2軸部品には絶対に使用しないでください。
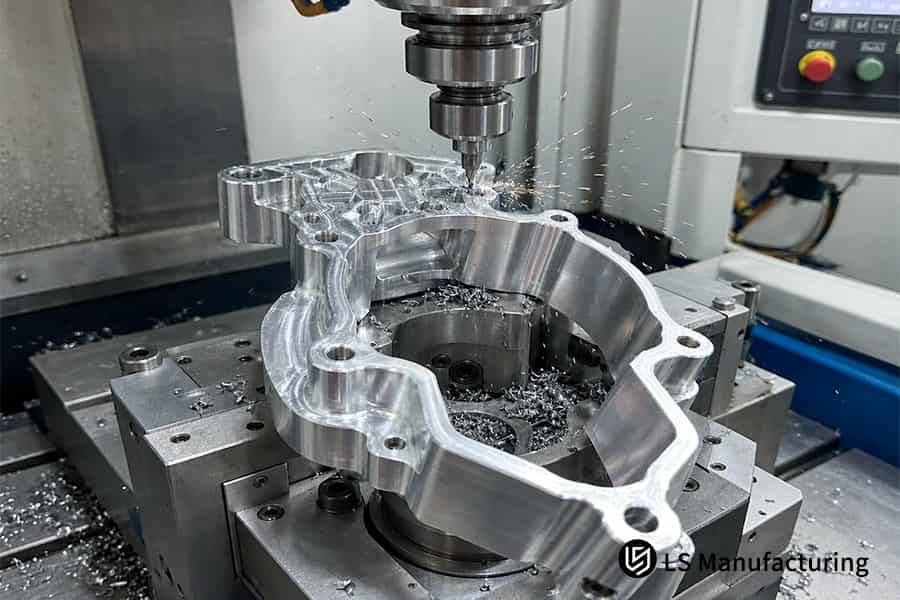
図4:治具がリング状のロボットジョイントフランジを固定し、回転カッターが金属を除去する。
多軸加工の実際の仕組み:LS Manufacturing社の協働ロボットジョイントの事例
シングルセットアップ多軸CNC加工は、中空協働ロボット関節のすべての回転機能を単一のクランプ操作で仕上げるために使用されるルーティング技術です。外径120 mmの単一の7075-T6アルミニウム回転フランジは、ハーモニックドライブフレキシブルスプラインスピゴットとクロスローラーベアリングシートで構成されています。ケーブルは協働ロボットの中空ボディ内部に配線する必要があるため、剛性を確保するためだけに厚みを増やすことはできないため、壁は薄くする必要があります。片持ち梁壁の最小厚さは1.5 mmであり、これは両端のベアリングシートが同軸である必要があることを意味します。
アプリケーションシナリオ
中空協働ロボットフランジ内部でのCNC加工はどのように行われるのでしょうか?協働ロボットでは、ケーブルがアクチュエータを通っており、7075-T6フランジの1つは、2つのベアリングシートの周囲に1.5mmの片持ち梁を収容する必要があります。両方のベアリングシートには、高精度の同軸性が求められます。多くの若いエンジニアは、問題は壁の厚さにあると誤解しています。
原則の実践
切削速度(Vc、外周カッター速度)は60m/分です。アルミニウム合金7075-T6は冷却速度が速いものの、高温では非常に軟化するため、切削速度を上げると温度勾配が大きくなり、1.5mmの薄肉が曲がってしまうからです。スピンドルとA/C間の傾斜角により、短いエンドミルの負荷が均等になります。MQL (最小量潤滑)により、薄肉リング内の温度分布が均一になります。
測定結果
段取り時間は14%短縮され、初回生産および少量生産時間は12%短縮されました。キー穴の同軸度精度は±0.005 mmに達し、初回不良率は18%から4%に減少しました。 薄肉アルミニウムのCNC加工では、同軸度誤差は蓄積されますが、主軸回転速度は蓄積されないため、段取り回数の減少が有利になります。
データソース:LS Manufacturing 2025~2026 ロボティクスジョイント加工テストログ(プロジェクト番号 ROBOT-2026-804、サンプルサイズ >800)。工場全体の生産平均ではなく、社内測定データベースに基づいています。
よくある質問
1. ロボット関節に、標準的な3軸フライス盤ではなく5軸CNC加工が必要な主な理由は何ですか?
シングルセットアップ5軸輪郭加工ルーティングでは、1回のクランプのみでジョイントハウジング内のすべての回転形状を仕上げることができます。ベアリング穴、フランジ面、ケーブルチャネルの基準点は固定されます。3軸ルーティングでは、反転ごとにハウジング1つを再設定する必要があります。同軸度は、ISO 1101:2017の基準点に基づいて定義される位置許容値です。シングルセットアップルーティングでは、同軸度は5 µm以内です。設計レビューにより、軸数を数えるのではなく、どのハウジングにシングルクランプが必要かを予測できます。
2. 5軸CNC加工を利用することで、加工後の表面処理の必要性は常になくなるのでしょうか?
陽極酸化処理は、新しい層を追加することなく、基材金属から酸化アルミニウムを生成する電解変換コーティングプロセスです。表面粗さは山と谷の形状を特徴づけ、コーティングの厚さは耐食性に影響します。5軸輪郭加工により、スピゴット面はRa 0.8 µmの粗さになります。MIL-A-8625規格は、アルミニウム合金の陽極酸化処理のクラスを規定しています。LS Manufacturingのジョイントシェルは、切断後にMIL-A-8625陽極酸化処理されます。調達部門は、1つのジョイント図面でコーティングから粗さの値を区別する必要があります。
3. 7075-T6製ロボットアクチュエータハウジングを機械加工する際の、一般的な肉厚の限界はどれくらいですか?
加工可能な最小肉厚は、片持ち梁部分のチャタリングに対する剛性の制限となります。このような部分は切削力によって曲がる可能性があり、また、クランプが解除されると残留応力によって加工済みの部分が変形します。このようなジョイントシェルのCNC薄肉加工では、片持ち梁壁を1.5 mm以上に維持するというLS Manufacturingのエンジニアリング仕様を考慮しています。ASTM B209-14では、7075-T6アルミニウム板およびシートが指定されています。
4. 5軸CNC加工は、複雑な内部接合部形状の加工において、放電加工を完全に代替できるのか?
放電加工は、電極とワークピース間の火花によって金属が除去される熱侵食プロセスです。放電侵食では切削力は発生せず、脆い部分はそのまま残ります。回転エンドミルはカッターサイズと同じ半径のコーナーを形成しますが、R0内角はフライス加工範囲を超えます。ASMハンドブック第16巻(機械加工)によると、放電侵食は非従来型プロセスに属し、LS ManufacturingのプロセスシートではR0コーナーはEDM加工に割り当てられています。
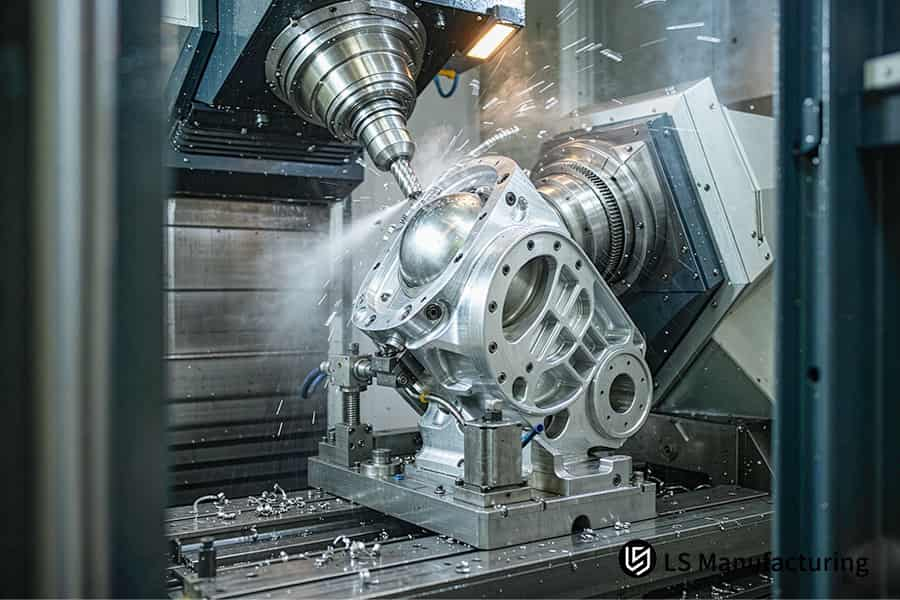
図5:切削工具が穴、ボス、リブを加工する際に、冷却液がロボットアクチュエータハウジングに噴射される。
まとめ
キネマティックジョイントの再現性と動作の耐久性は、空間的な取り付け基準点の幾何学的精度と、単一のセットアップ治具の安定性によって決まります。LS Manufacturingは、実績のある機械加工原理と多軸キネマティクスを用いて、新規ロボットエンジニアが量産化に先立ち、基準となる幾何学的公差を提供します。
ロボット加工および運動工学サポート
工学教育、幾何公差配分解析、ロボット関節の多軸ツールパスの運動学的解析に関するご相談は、LS Manufacturingのアプリケーションエンジニアリング部門(info@lsrpf.comまたは+86 185 6675 9667)までお問い合わせください。
さらに読む: ロボットアーム関節用5軸CNC加工:高負荷・高精度向けの精密ソリューション

