 Français



En résumé : L’usinage CNC robotisé 5 axes est un procédé d’enlèvement de matière (fabrication soustractive) pour la fabrication d’actionneurs et de carters rotatifs via une seule trajectoire de coupe synchrone à cinq axes. Grâce à un système de bridage unique, les déplacements et l’empilement des pièces sont éliminés. La géométrie finale de la pièce atteint des tolérances de ±0,005 mm .
Les jeunes concepteurs mécaniques et ingénieurs en robotique sont confrontés à une multitude de termes géométriques bien avant la revue des plans d'assemblage. Ils pensent souvent qu'une rotation supplémentaire garantit un meilleur ajustement, alors que le facteur déterminant est principalement la rigidité du montage et le système de référence utilisé. Cinq principes de positionnement et une carte de gradient de tolérance indiquent où un tolérancement serré justifie le surcoût. Les ingénieurs en robotique déterminent ensuite si une configuration avec usinage multiaxes est pertinente.
Points clés à retenir
- L'usinage CNC 5 axes est une technologie de fabrication en une seule opération pour les logements de joints. Le mouvement simultané de deux axes rotatifs et de trois axes linéaires élimine tout risque d'imprécision de rotation spatiale.
- La coaxialité alésage-bride est une relation de référence qui définit la précision de positionnement de l'assemblage. Le serrage multi-étapes consiste à diviser cette relation alésage-bride en plusieurs configurations, chaque mouvement induisant un écart supplémentaire. La coaxialité d'une configuration unique présente une précision de quelques microns.
- Le choix du matériau des articulations résulte d'un compromis entre rigidité et inertie. L'alliage d'aluminium 7075-T6 est le matériau de prédilection pour les corps d'actionneurs légers. L'acier allié trempé à 28-32 HRC (échelle Rockwell C) constitue une alternative plus rigide pour les articulations lourdes nécessitant des paliers rigides.
- L'intégrité de surface résulte de la réduction des vibrations lors des passes finales. Les marques d'avance indiquent des vibrations, tandis que le fretting se produit sur les surfaces d'étanchéité. Une rugosité de surface Ra de 0,8 μm est une qualité de surface qui protège les réducteurs harmoniques et les paliers à contact oblique contre l'usure.
Pourquoi faire confiance à ce guide pour débutants ?
Gloria possède plus de 15 ans d'expérience professionnelle en usinage et prototypage rapide, notamment dans le domaine des articulations robotiques. Elle a également enseigné la mécanique de la coupe . Son profil LinkedIn, « Gloria's Engineering Insights », propose des informations complémentaires sur la cinématique destinées aux jeunes ingénieurs. La nomenclature des systèmes de coordonnées des articulations robotiques est définie dans la norme ISO 230-1:2012 (version révisée en 2023).
La logique de référence, le contournage en une seule étape et l'uniformité des tolérances géométriques ont été validés par l'équipe d'ingénieurs experts en applications de découpe de LS Manufacturing . Les classes de tolérances générales de la norme ISO 2768-1:1989 définissent les plages de tolérance fondamentales pour chaque dimension de l'articulation robotisée illustrée. Un contrôle dimensionnel complet permet d'obtenir toutes les valeurs des dimensions à analyser.
Source des données : Données d’essais de fabrication d’assemblages robotisés LS Manufacturing 2025-2026 (Projet ROBOT-2026-804 ; échantillon > 800). Chaque valeur est spécifique à un projet particulier et non au niveau de production moyen de l’entreprise. Les jeunes ingénieurs ont acquis la technique de lecture des systèmes de référence dans les dessins d’assemblages multifaces avant d’entamer la procédure de tolérancement.
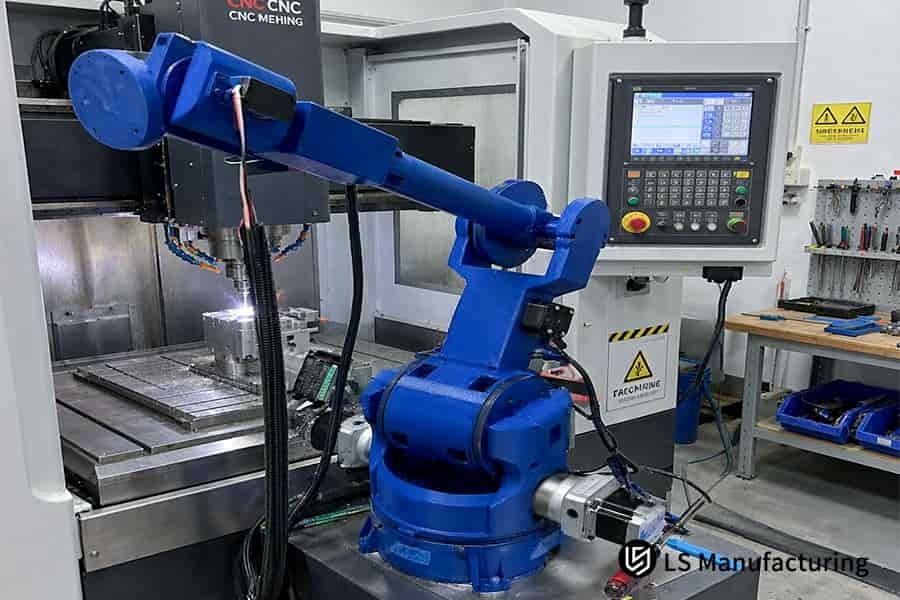
Figure 1 : Un bras robotisé industriel travaille à côté d'un centre d'usinage CNC sur un sol de cellule automatisé.
Pourquoi l'usinage CNC 5 axes est-il essentiel pour les tolérances des articulations robotiques ?
L'usinage CNC 5 axes est une opération de contournage synchronisée pour les repères de montage de l'ordre du micron dans les articulations robotiques. Il élimine les erreurs de resserrage dues à l'orientation de l'outil de coupe 5 axes. Le bridage multi-étapes peut consommer ±0,1 mm de la précision d'une pièce avant même le début de la coupe, ce qui explique l'importance cruciale du CNC 5 axes pour la robotique . Le contournage CNC 5 axes (Commande Numérique par Calculateur) garantit une relation spatiale continue entre l'outil et la pièce. L'usinage en une seule opération détermine les centres de tous les alésages dans un seul système de coordonnées machine, assurant ainsi la coaxialité par rapport au repère de référence. Les carters d'entraînement planétaires et harmoniques (réducteurs à ondes de contrainte) en tirent le plus grand bénéfice, tandis que les plaques planes à une seule face n'en bénéficient pas.
Fermeture géométrique des paires rotatives et contraintes d'axe
Les tolérances d'usinage des composants d'assemblage robotisés sont définies à partir de références et non de l'état de surface. Les normes de tolérance d'usinage CNC, telles que l'ISO 1101:2017 (section 8.2.3), définissent des références (surfaces ou axes choisis comme origines de mesure) pour chaque alésage sur le dessin de l'assemblage.
Les poignets à six axes positionnent l'extrémité au micron près en répartissant équitablement la marge d'erreur entre toutes les articulations :
- La coaxialité (deux trous sur le même axe) en consomme la plus grande partie.
- Le faux-rond de la face (oscillation axiale sous rotation) utilise le reste.
Tout type d'effecteur terminal (pince/outil de bras robotisé) subirait une dérive en cas d'augmentation de la coaxialité et du faux-rond.
Troncation à configuration unique de l'empilement de tolérances
L'usinage CNC de précision en une seule étape permet de centrer les alésages à partir d'un seul point de fixation, éliminant ainsi l'accumulation des tolérances (erreurs de pièce). La fraiseuse 3 axes recalibre la référence de chaque logement à chaque retournement et maintient une erreur de l'ordre de 0,1 mm , tandis que le contournage 5 axes garantit une coaxialité de l'ordre de 5 µm. En résumé, un seul serrage centre tous les trous ; les réglages suivants engendrent des erreurs.
La bande de tolérance permet d'identifier les logements où la capacité 3 axes est insuffisante. Les novices pensent qu'ajouter des axes réduit tous les types d'erreurs, mais un seul serrage garantit la précision, car le réajustement des paramètres augmente l'erreur. Les applications d'usinage CNC avec alésages croisés présentent des erreurs maximales dues aux serrages multiples.
Ce qu'il faut retenir
- Attribuez une référence aux alésages de palier avant d'attribuer des dimensions à toute face de bride.
- Les alésages utilisant une seule référence peuvent être combinés en un seul serrage.

Comment l'usinage multi-axes permet-il de fabriquer des actionneurs robotiques complexes ?
L'usinage multiaxes consiste en un mouvement de coupe coordonné où les courses linéaires et les axes de rotation et d'inclinaison progressent de concert. Le fonctionnement des machines CNC 5 axes pour les géométries complexes repose sur l'interpolation vectorielle (tous les axes progressant le long d'une même trajectoire spatiale), où les mouvements X, Y et Z partagent un cycle d'interpolation avec les inclinaisons A et B. La rotation de la pièce crée des angles d'accès plutôt qu'une longueur d'outil supplémentaire, permettant ainsi à des outils rigides courts d'atteindre les zones internes de l'assemblage. Même en cas de charge latérale, lorsque deux arêtes de coupe interagissent, la finition reste inférieure au micron.
Interpolation vectorielle sur cinq axes de machine
Les articulations robotisées à commande numérique 5 axes réalisent les mouvements X, Y et Z ainsi que les inclinaisons A et B grâce à une seule chaîne d'interpolation, et non par des opérations de positionnement indépendantes. La fonction d'anticipation du contrôleur combine tous les axes en un seul mouvement continu, maintenant ainsi l'orientation de l'outil de coupe alignée avec les parois de la cavité.
- Les courses linéaires déterminent la position de l'outil de coupe.
- Les inclinaisons rotatives déterminent un angle de contact.
- L'interpolation combine la position et l'inclinaison en un seul cycle.
Contrôle du surplomb et limites géométriques
Les actionneurs robotisés d'usinage multiaxes compensent les vibrations grâce à un porte-à-faux réduit, car la rigidité en porte-à-faux diminue avec la longueur de l'outil. Les poches à parois fines et profondes incitent les débutants à utiliser des outils longs, mais la rotation de la pièce réduit le porte-à-faux.
En clair, toute portée supplémentaire est obtenue par déplacement de métal et non par l'utilisation d'outils longs. Comment fonctionne l'usinage CNC dans les articulations creuses de cobots ? L'accès par inclinaison permet de comprendre que la rotation transforme une cavité plus profonde en une opération de fraisage, et non en une opération de longueur de fraise.
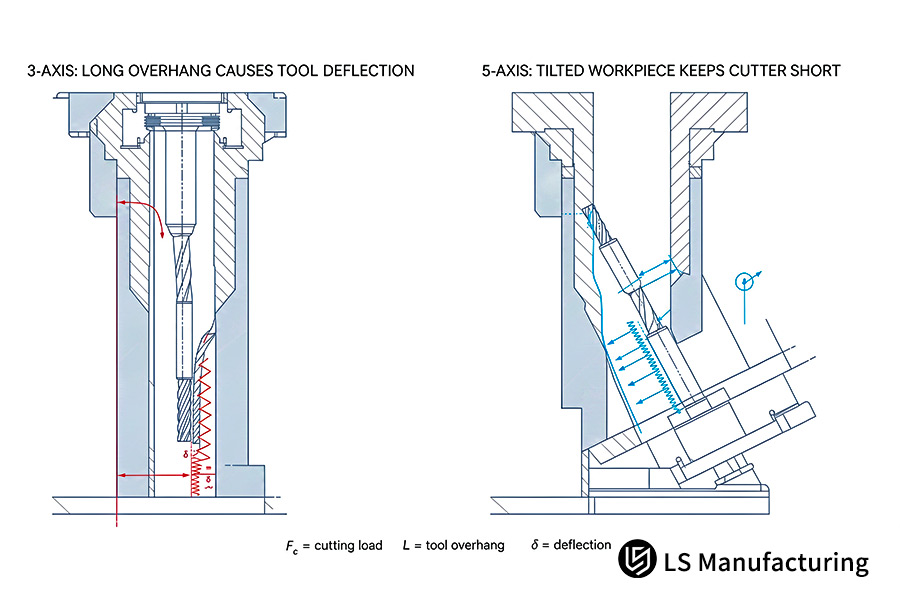
Figure 2 : La coupe transversale compare la déflexion d'un outil long à 3 axes avec celle de fraises courtes dans les articulations robotisées d'usinage CNC à 5 axes.
Tableau comparatif de base
Quatre dimensions physiques distinguent trois séquences d'usinage multiaxes pour la découpe de joints robotisée. La géométrie de coupe, la coaxialité, la coïncidence des références et la forme de la pièce représentent l'ensemble des processus d'usinage. Les jeunes ingénieurs consultent un tableau et associent chaque colonne à une famille de pièces.
| Dimension | Fraisage traditionnel à 3 axes | Positionnement indexé sur 3+2 axes | Contourage continu sur 5 axes |
| Accès à la géométrie spatiale | Découpe uniquement dans le plan normal, sans contre-dépouille ni rainures d'huile obliques. | Indexation et inclinaison, coupes segmentées, angle d'orientation de la fraise fixe | L'orientation de l'outil de coupe varie continuellement par rapport à la normale à la surface de géométrie complexe |
| Coaxialité et coïncidence du système de référence | Retournement et réindication manuels, tolérance cumulative des données ±0,1 mm | Moins de retournements, tolérance de positionnement par indexation ±0,03 mm | Le serrage permet d'obtenir toutes les fonctions rotatives, coïncidence de référence ±0,005 mm |
| Rigidité et vibrations du porte-à-faux de coupe | Fraises usagées avec un rapport L/D supérieur à 5:1 ; déviation et vibrations fréquentes | Longueur moyenne des lames ; légères marques observées lors des transitions multi-axes | Fraises courtes et rigides ; même en fraisage de flanc, qualité de surface Ra = 0,8 μm |
| Formes typiques des pièces robotiques | Couvercles de base à joint plat ; supports de montage sans passage de câble | Alésages orthogonaux dans réducteurs cubiques ; boîtes de jonction externes | Brides monoblocs à joint creux ; bases de capteurs de couple à canal fraisé |
Le contournage à cinq axes convient aux joints cinématiques dynamiques à parois minces, tandis que le fraisage à trois axes est utilisé pour les couvercles de base plats et les couvercles extérieurs de précision moindre.
Quels matériaux sont les mieux adaptés à l'usinage des articulations robotiques ?
Les matériaux utilisés pour la fabrication des articulations robotiques sont des alliages métalliques sélectionnés pour leur rapport rigidité/poids, leur résistance à la fatigue et leur stabilité dimensionnelle sous charge inverse. Deux grandes familles de matériaux sont employées : les aluminiums de qualité aérospatiale et les aciers alliés trempés et revenus. La vitesse de coupe dépend de la conductivité thermique et de la résistance de chaque alliage. L’aluminium 7075-T6 nécessite l’utilisation d’un liquide de refroidissement et une avance régulée, faute de quoi les contraintes résiduelles risquent de provoquer un gauchissement des parois de 1,5 mm d’épaisseur.
Durcissement par précipitation et limite d'élasticité des bras en alliage 7075-T6
Le durcissement par précipitation (la précipitation empêche les dislocations de se déplacer une fois que l'alliage a vieilli) rend la limite d'élasticité du 7075-T6 environ 80 % supérieure à celle du 6061. L'aluminium et l'acier restent deux matériaux d'usinage CNC pour la majorité des pièces d'assemblage robotisées.
- Les alliages d'aluminium dissipent rapidement la chaleur et ont une faible densité.
- Les alliages d'acier supportent le couple inverseur dans des dimensions compactes.
La rigidité spécifique (module d'élasticité divisé par la densité) explique la prédominance de l'alliage 7075-T6 dans les bras robotiques à longue portée. L'usinage CNC 5 axes des articulations robotiques permet d'enlever la matière des sections fines en une seule opération, ce qui assure la symétrie des contraintes résiduelles. En résumé : des bras robotiques légers et plus rapides, sans moteurs lourds.
Durée de vie en fatigue et usure des flancs de l'acier 42CrMo4
L'acier allié au chrome-molybdène 42CrMo4 présente une durée de vie en fatigue maximale lorsqu'il est revenu à une dureté de 28 à 32 HRC après trempe. Les arbres cannelés soumis à un couple inverse nécessitent des âmes trempées, car les alliages plus tendres se déforment sous l'effet de charges répétées. Unprocédé d'usinage CNC comprend un refroidissement par arrosage avec une avance modérée lorsque la dureté augmente.
L'acier dur n'est pas forcément un acier plus tranchant ; l'usure en dépouille est en revanche accrue, ce qui nécessite des avances plus lentes. Les tolérances d'usinage des composants d'assemblage robotisés exigent alors un tranchant neuf avant que les dimensions ne dépassent trop les tolérances. Les ingénieurs débutants apprennent que dureté et usinabilité ne sont pas synonymes.
Points pratiques à retenir
- Utilisez l' acier 42CrMo4 uniquement pour l'usinage des arbres cannelés ; pas pour les couvercles plats.
- Vérifier la plage de trempe pour les cycles de fatigue avant l'usinage des alésages trempés.
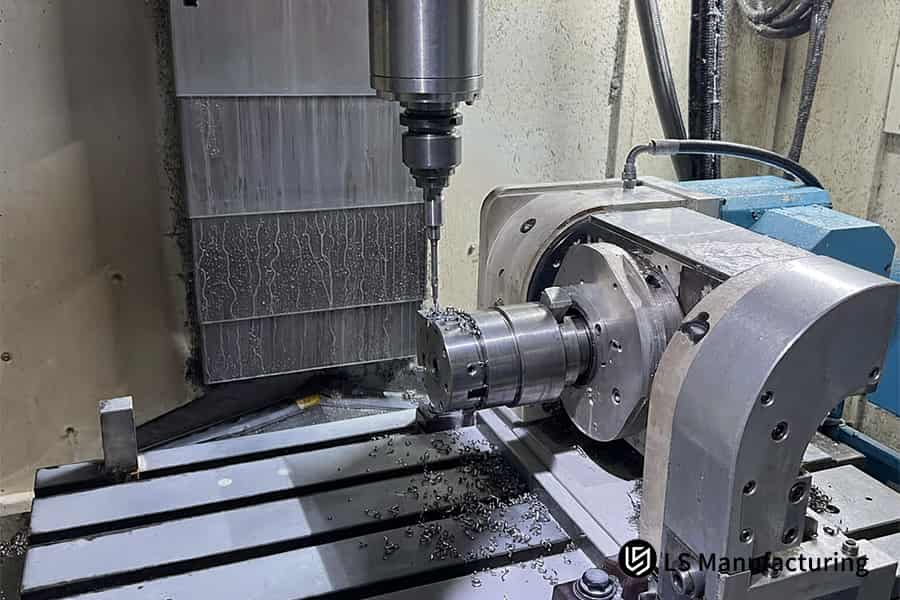
Figure 3 : Une table rotative fait tourner une pièce métallique cylindrique sous une fraise, les copeaux tombant.
Quels sont les facteurs qui influencent la précision d'usinage CNC en une seule étape ?
La précision d'usinage CNC en une seule étape repose sur le contrôle dimensionnel, obtenu lorsque les six degrés de liberté géométriques de la pièce fixée sont maintenus dans un système de coordonnées unique de la machine. Trois facteurs principaux influencent les variations dimensionnelles : la dilatation thermique des pièces, la déformation élastique due aux forces de coupe et l'usure de l'outil de micro-usinage. La norme ISO 230-1:2012 définit des essais de précision géométrique permettant de quantifier la contribution de chaque facteur lié à la machine. Le bridage, la servocommande et l'approche hélicoïdale symétrique éliminent les variations dimensionnelles tout en maintenant les tolérances géométriques à moins de 5 µm.
Compensation des erreurs cinématiques et contrôle RTCP
Le RTCP (Point central de rotation de l'outil, qui maintient la position de la pointe pendant la rotation de la tête de broche) est à la base de l'usinage cinq axes. Les servomoteurs exploitent le retour d'information des axes de rotation, modifient les positions des axes linéaires et éliminent les écarts de la pointe dus aux vibrations de la tête. Les fabricants valident leurs algorithmes de compensation à l'aide de tests à billes et de tests laser.
La norme ISO 230-1:2012 spécifie les techniques de contrôle géométrique des axes de rotation, notamment l'erreur de mouvement angulaire. Le choix entre une machine CNC 3 axes et une machine CNC 5 axes pour les pièces robotisées dépend d'un seul critère : un axe de rotation se déplace-t-il pendant la coupe ? La coupe nécessite une compensation de mouvement ; l'indexage, non.
Distribution de la chaleur de coupe et symétrie des parois minces
La précision d'usinage CNC en une seule passe dépend de l'évacuation de la chaleur par les copeaux, et non de son transfert à l'ébauche en aluminium. Des trajectoires d'outil symétriques et stratifiées permettent de réduire uniformément les contraintes résiduelles et de préserver la cylindricité de l'alésage. Les clients disposent ainsi d'un test simple pour distinguer la dérive thermique de l'usure de l'outil dans les résultats d'inspection.
Tolérances d'usinage des composants d'articulation robotique Les dimensions diminuent après les passes de finition, qui changent de paroi. Les principes de l'usinage CNC privilégient un enlèvement de matière régulier plutôt qu'un ébauche rapide et unidirectionnelle. Autrement dit, l'enlèvement de métal par couches uniformes restera conforme aux spécifications.
Comment les machines CNC à 3 axes et à 5 axes influencent-elles la qualité des pièces robotiques ?
Le fraisage CNC 3 axes et 5 axes représente deux étapes d'une hiérarchie de liberté qui déterminent le jeu de transmission dans les articulations rotatives robotisées. Le choix entre le fraisage CNC 3 axes et 5 axes pour les pièces robotiques se résume à une question simple : l'outil peut-il atteindre des alésages profonds sans être excessivement long ? Des fraises trop longues se courbent, et par conséquent, les alésages coniques dépassent la tolérance de 30 µm. La capacité de l'inclinaison 5 axes à maintenir une vitesse de pointe constante élimine les marques de vibration sur les parois profondes. Le jeu (perte de mouvement entre les engrenages) diminue à mesure que les alésages restent cylindriques. Les corps rotatifs à deux axes ne bénéficient d'aucun avantage, car la programmation 5 axes serait alors plus coûteuse que le tournage CNC (opération de tournage avec la pièce en rotation maintenue contre un outil fixe) .
Limites de liberté spatiale et retour de transmission
L'usinage 3 axes fonctionne grâce à un système de déflexion en porte-à-faux ; par conséquent, l'accès à la cavité est assuré uniquement par la course de l'outil. L'utilisation d'outils d'alésage longs pour les trous de paliers profonds entraîne la formation de cônes dus à la déflexion en porte-à-faux des trous cylindriques. La formation de ces cônes provoque une inclinaison de l'axe des engrenages du réducteur, ce qui augmente le jeu dans la transmission.
L'importance cruciale de la commande numérique 5 axes pour la robotique est expliquée ici : l'inclinaison rotative permet l'usinage de parois profondes avec des outils plus courts, garantissant ainsi des alésages cylindriques. En moins de deux minutes, l'équipe peut déterminer si le risque de conicité est lié au déplacement de l'outil.
Entrée inclinée, vitesse de pointe constante et limites de virage
Les actionneurs robotisés d'usinage multiaxes utilisent une vitesse de pointe constante lors de l'entrée en inclinaison. Cette vitesse de coupe constante évite les vibrations parasites (auto-entretenues entre l'outil et la paroi), permettant ainsi de maintenir une rugosité de paroi constante de 0,8 µm. Pour un utilisateur novice, la précision 5 axes ne dépend que d'un seul point de référence.
Les corps de révolution, dans leur forme simple, ne sont pas admissibles à une classification. Qu'apporte l'usinage CNC au tour qui fait tourner la pièce à usiner contre un seul outil ? Les programmeurs génèrent davantage de code 5 axes que de code pour tour, car ils conservent la partie 2 axes sur le centre de tournage.
Leçons transférables
- Mesurez la circularité de l'alésage à deux profondeurs avant de supposer que le problème provient de la précision de la machine.
- Utilisez la programmation à cinq axes uniquement sur des géométries fermées et jamais sur des pièces simples à deux axes.
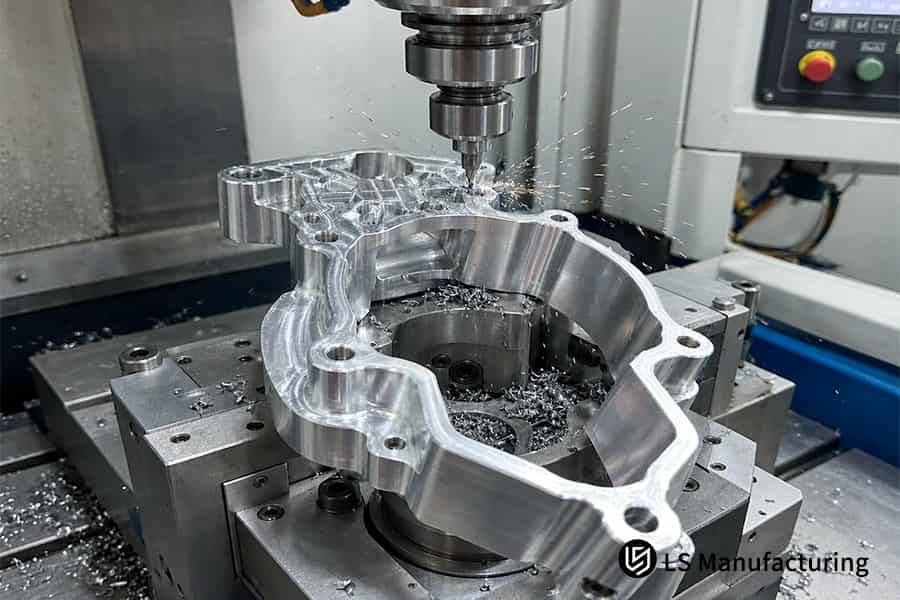
Figure 4 : Le dispositif de fixation serre une bride de joint robotique en forme d'anneau tandis qu'un outil de coupe rotatif enlève du métal.
Comment fonctionne l'usinage multi-axes en pratique : un exemple de jointure cobot de LS Manufacturing
L'usinage CNC multiaxes en une seule opération est la technique de fraisage utilisée pour réaliser toutes les fonctions rotatives des articulations creuses de cobots en une seule opération de serrage. Une bride rotative unique en aluminium 7075-T6 de 120 mm de diamètre extérieur comprend un pivot à cannelure flexible pour entraînement harmonique et un logement de roulement à rouleaux croisés. Les câbles doivent être acheminés à l'intérieur des corps creux des robots collaboratifs ; par conséquent, les parois doivent rester fines, car leur épaisseur ne peut être augmentée uniquement pour gagner en rigidité. L'épaisseur minimale des parois en porte-à-faux est de 1,5 mm , ce qui implique que les deux logements de roulement d'extrémité doivent être coaxiales.
Scénario d'application
Comment fonctionne l'usinage CNC à l'intérieur d'une bride creuse de cobot ? Dans les cobots, les câbles traversent les actionneurs, et une bride en aluminium 7075-T6 doit accueillir des porte-à-faux de 1,5 mm autour de la zone des deux paliers. Ces deux paliers doivent être parfaitement coaxiaux. Beaucoup de jeunes ingénieurs pensent à tort que le problème vient de l'épaisseur de la paroi.
Principe mis en pratique
La vitesse de coupe (Vc, vitesse périphérique de l'outil) est de 60 m/min, car l'alliage d'aluminium 7075-T6 refroidit rapidement mais devient très malléable à haute température ; une vitesse de coupe supérieure ne fait qu'accroître le gradient thermique, ce qui peut entraîner la déformation des parois de 1,5 mm d'épaisseur. L'angle d'inclinaison entre la broche et le climatiseur assure une charge uniforme sur les fraises courtes. La lubrification minimale (MQL) homogénéise la température au sein de l'anneau mince.
Résultats mesurés
Le temps de réglage a diminué de 14 % , et les délais de production du premier article et des petits lots ont été réduits de 12 % . La précision de la coaxialité de l'alésage de clavette a atteint ±0,005 mm, et le taux de défauts du premier article est passé de 18 % à 4 %. L'usinage CNC de l'aluminium à parois minces bénéficie d'un nombre réduit de réglages, car les erreurs de coaxialité s'accumulent, indépendamment de la vitesse de broche.
Source des données : Journal des tests d'usinage des articulations robotisées de LS Manufacturing 2025–2026 (Projet n° ROBOT-2026-804, taille de l'échantillon >800), basé sur une base de données de mesures internes plutôt que sur des moyennes de production à l'échelle de l'usine.
FAQ
1. Quelle est la principale raison pour laquelle les articulations robotiques nécessitent un usinage CNC à 5 axes au lieu de fraiseuses standard à 3 axes ?
L'usinage de contournage 5 axes en une seule opération permet de réaliser toutes les fonctions rotatives des paliers en un seul serrage. Les références de référence sont fixes pour les alésages de roulement, les faces de bride et les passages de câbles. L'usinage à trois axes nécessite un nouveau réglage de la référence de chaque palier à chaque retournement. La coaxialité est une tolérance de positionnement définie selon les références de référence de la norme ISO 1101:2017. Elle est inférieure à 5 µm en usinage en une seule opération. Les revues de conception permettent d'anticiper quels paliers nécessitent un serrage unique, sans avoir à compter les axes.
2. L'utilisation de l'usinage CNC 5 axes élimine-t-elle toujours les exigences de traitement de surface après usinage ?
L'anodisation est un procédé de conversion électrolytique qui crée de l'oxyde d'aluminium à partir de métaux de base sans ajout de nouvelles couches. La rugosité de surface caractérise la géométrie crête-vallée, tandis que l'épaisseur du revêtement détermine la résistance à la corrosion. Le profilage 5 axes permet d'obtenir des faces de tenon avec une rugosité Ra de 0,8 µm. La norme MIL-A-8625 définit les classes d'anodisation pour les alliages d'aluminium. Les coquilles d'assemblage LS Manufacturing subissent une anodisation MIL-A-8625 après découpe. Le service des achats doit distinguer les valeurs de rugosité des revêtements sur un plan d'assemblage.
3. Quelle est la limite d'épaisseur de paroi typique lors de l'usinage des boîtiers d'actionneurs robotiques 7075-T6 ?
L'épaisseur minimale usinable des parois constitue une limite de rigidité pour résister aux vibrations dans les sections en porte-à-faux. Ces sections peuvent se déformer sous l'effet de la force de coupe, tandis que les contraintes résiduelles déformeront les sections finies une fois desserrées. L'usinage CNC à parois minces de ces coques d'assemblage tient compte des spécifications d'ingénierie de LS Manufacturing qui imposent une épaisseur minimale de 1,5 mm pour les parois en porte-à-faux ; la norme ASTM B209-14 spécifie les plaques et tôles d'aluminium 7075-T6 .
4. L'usinage CNC 5 axes peut-il complètement remplacer l'électroérosion pour les caractéristiques complexes des joints internes ?
L'usinage par électroérosion (EDM) est un procédé d'érosion thermique où le métal est enlevé grâce à l'étincelle produite entre l'électrode et la pièce. L'érosion par étincelles ne nécessite aucune force de coupe et les zones fragiles restent intactes. Les fraises rotatives créent des angles dont le rayon est égal à leur diamètre, tandis que les angles internes de rayon R0 dépassent la zone de fraisage. Selon le manuel ASM, volume 16 (Machining) , l'érosion par étincelles fait partie des procédés non conventionnels, et les fiches de procédés de LS Manufacturing attribuent les angles de rayon R0 aux opérations d'EDM.
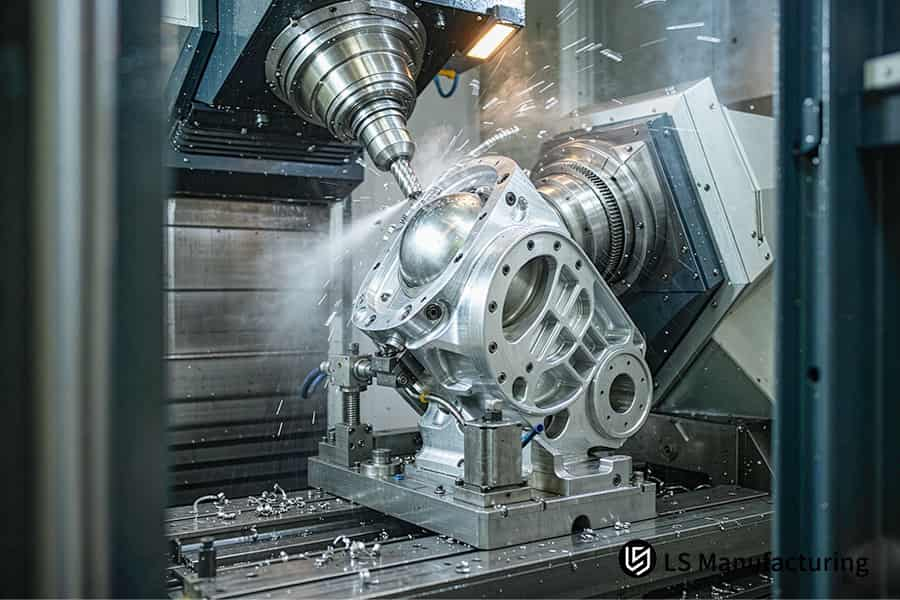
Figure 5 : Du liquide de refroidissement est pulvérisé sur un boîtier d'actionneur robotisé pendant que les fraises usinent des alésages, des bossages et des nervures.
Résumé
La répétabilité de l'articulation cinématique et la durabilité de son fonctionnement dépendent de la précision géométrique des repères de montage spatiaux et de la stabilité du dispositif de fixation. LS Manufacturing utilise des principes d'usinage éprouvés et une cinématique multiaxes pour fournir aux ingénieurs en robotique des tolérances géométriques de base avant le passage à la production en série.
Assistance en usinage robotisé et en ingénierie cinématique
Pour toute discussion concernant la formation en ingénierie, les analyses d'allocation de tolérance géométrique et l'analyse cinématique des trajectoires d'outils multi-axes pour les articulations robotiques, veuillez contacter l'ingénierie d'application de LS Manufacturing à info@lsrpf.com ou au +86 185 6675 9667.
Lecture complémentaire : Usinage CNC 5 axes pour articulations de bras robotisés : solutions de précision pour charges élevées et haute précision

