 Italiano



In breve: la lavorazione CNC robotizzata a 5 assi è un processo di rimozione del materiale (produzione sottrattiva) per la fabbricazione di attuatori e alloggiamenti rotanti tramite un unico percorso di taglio sincrono a cinque assi. Con un solo sistema di bloccaggio anziché molteplici, non si verificano più spostamenti dei pezzi e accumuli di posizionamento. La geometria finale del pezzo raggiunge tolleranze di ±0,005 mm .
I neoassunti progettisti meccanici e ingegneri robotici si imbattono in una miriade di termini geometrici ben prima di esaminare i disegni di progetto. I nuovi arrivati pensano che, solo perché c'è una rotazione aggiuntiva, l'accoppiamento debba essere migliore, mentre in realtà il fattore determinante è principalmente la rigidità del dispositivo di fissaggio e il sistema di riferimento utilizzato. Cinque principi di posizionamento, uniti a una mappa del gradiente di tolleranza, indicano dove tolleranze ristrette giustificano la spesa aggiuntiva. Gli ingegneri robotici devono quindi valutare se una determinata configurazione con lavorazione multiasse sia opportuna.
Punti chiave
- La lavorazione CNC a 5 assi è una tecnologia di produzione a impostazione singola per alloggiamenti di giunzione. Il movimento di due assi rotanti e tre assi lineari in un'unica impostazione rende impossibile il verificarsi di imprecisioni di rotazione spaziale.
- La coassialità tra foro e flangia è una relazione di riferimento che definisce la precisione di posizionamento del giunto. Il serraggio a più stadi è un processo che suddivide una relazione foro-flangia in diverse configurazioni, e ogni movimento crea una deviazione aggiuntiva. La coassialità in una singola configurazione ha una precisione di pochi micron.
- La scelta del materiale per i giunti rappresenta un compromesso tra rigidità e inerzia. La lega di alluminio 7075-T6 è il materiale principale utilizzato per i corpi degli attuatori leggeri. L'acciaio legato temprato a 28-32 HRC (scala Rockwell C) è un'alternativa più rigida per i giunti pesanti che richiedono sedi dei cuscinetti rigide.
- L'integrità superficiale è il risultato della riduzione delle vibrazioni nelle passate finali. I segni di avanzamento indicano vibrazioni, mentre l'usura da sfregamento si verifica sulle superfici di tenuta. La rugosità superficiale Ra 0,8 μm è una qualità superficiale che protegge i riduttori armonici e i cuscinetti a contatto angolare dall'usura.
Perché fidarsi di questa guida per principianti?
Gloria vanta oltre 15 anni di esperienza professionale nella lavorazione meccanica e nella prototipazione rapida di giunti robotici e ha insegnato meccanica del taglio. Seguite il profilo "Engineering Insights" di Gloria su LinkedIn, dove troverete ulteriori approfondimenti sulla cinematica per ingegneri junior. La nomenclatura dei sistemi di coordinate dei giunti robotici è reperibile nella norma ISO 230-1:2012 (verificata nel 2023).
La logica dei riferimenti, la sagomatura a impostazione singola e l'uniformità delle tolleranze geometriche sono state validate dal team di ingegneri esperti in applicazioni di taglio di LS Manufacturing . Le classi di tolleranze generali ISO 2768-1:1989 forniscono le bande di tolleranza fondamentali per ogni dimensione nell'articolazione del robot illustrata. L'ispezione dimensionale completa fornisce tutti i valori delle dimensioni da analizzare.
Fonte dei dati: dati di prova di produzione robotizzata di giunti LS Manufacturing 2025-2026 (Progetto ROBOT-2026-804; dimensione del campione >800). Ogni singolo valore è specifico per un determinato intervallo di progetto, non per il livello di produzione medio aziendale. Gli ingegneri junior hanno acquisito la tecnica per comprendere i sistemi di riferimento all'interno dei disegni di giunti multifaccia prima di iniziare la procedura di tolleranza.
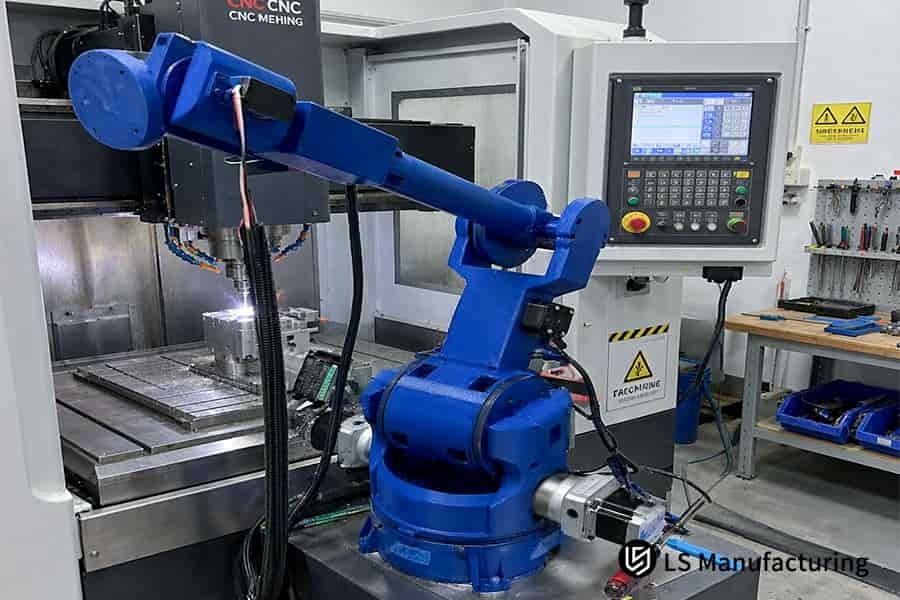
Figura 1: Un braccio robotico industriale opera accanto a un centro di lavoro CNC in una cella di produzione automatizzata.
Perché la lavorazione CNC a 5 assi è fondamentale per le tolleranze delle giunzioni robotizzate?
La lavorazione CNC a 5 assi è un'operazione di contornatura sincronizzata per punti di riferimento di montaggio di classe micron in giunti robotici ed elimina gli errori di ri-bloccaggio dall'assemblaggio dovuti all'orientamento della fresa a 5 assi. Il bloccaggio a più fasi può consumare ±0,1 mm di un budget di precisione prima dell'inizio del taglio, il che spiega perché il CNC a 5 assi è fondamentale per la robotica . La contornatura CNC (Computer Numerical Control) a 5 assi garantisce una relazione spaziale continua tra fresa e pezzo. La lavorazione in un'unica impostazione determina tutti i centri dei fori in un unico sistema di coordinate della macchina, mantenendo quindi la coassialità rispetto al riferimento di riferimento. Gli alloggiamenti per riduttori epicicloidali e armonici (a onda di deformazione) ne traggono il massimo vantaggio, mentre le piastre piane a faccia singola non beneficiano di alcun vantaggio.
Chiusura geometrica di coppie rotanti e vincoli assiali
Le tolleranze di lavorazione dei componenti dei giunti robotizzati partono dai riferimenti e non dalla finitura superficiale. Gli standard di tolleranza per la lavorazione CNC , come ISO 1101:2017 (sezione 8.2.3), definiscono i riferimenti (superfici o assi scelti da utilizzare come origini di misura) per ogni foro sul disegno del giunto.
I polsi a sei assi posizionano l'estremità con una precisione micrometrica distribuendo equamente il margine di errore tra tutte le articolazioni:
- La coassialità (due fori sullo stesso asse) ne consuma la maggior parte.
- L'eccentricità della faccia (oscillazione assiale durante la rotazione) utilizza il resto.
Qualsiasi tipo di effettore finale (pinza/utensile di un braccio robotico) subirebbe una deriva in presenza di un aumento della coassialità e dell'eccentricità.
Troncamento a configurazione singola dell'accumulo di tolleranza
La precisione della lavorazione CNC con un'unica impostazione determina il centro dei fori a partire da un'unica origine del dispositivo di fissaggio, impedendo così l'accumulo di tolleranze (errori di lavorazione). La fresatrice a 3 assi reimposta il riferimento di ciascun alloggiamento ad ogni rotazione e mantiene un errore di classe 0,1 mm , mentre la contornatura a 5 assi mantiene un errore di coassialità di classe 5 micron. In parole semplici, un'unica operazione di serraggio centra tutti i fori; ulteriori impostazioni causano errori.
La banda di tolleranza identificherà gli alloggiamenti in cui la capacità a 3 assi non funziona. I principianti credono che l'aggiunta di assi riduca ogni tipo di errore, ma un solo bloccaggio garantisce la precisione perché il riposizionamento aumenta l'errore. Le applicazioni di lavorazione CNC con fori incrociati avranno errori massimi a causa dei bloccaggi multipli.
Cosa ricordare
- Assegnare un riferimento ai fori dei cuscinetti prima di assegnare le dimensioni a qualsiasi superficie della flangia.
- I fori che utilizzano un unico punto di riferimento possono essere combinati in un'unica operazione di serraggio.

In che modo la lavorazione multiasse permette di realizzare attuatori robotici complessi?
La lavorazione multiasse è un movimento di taglio coordinato in cui le corse lineari e gli assi di inclinazione rotante avanzano insieme. Il funzionamento delle macchine CNC a 5 assi per geometrie complesse si basa sull'interpolazione vettoriale (tutti gli assi avanzano lungo un percorso spaziale condiviso), dove i movimenti X, Y, Z condividono un ciclo di interpolazione con le inclinazioni A e B. La rotazione del pezzo crea angoli di accesso anziché una maggiore lunghezza dell'utensile, consentendo a utensili rigidi e corti di raggiungere le aree interne del giunto. Anche in caso di carico laterale, quando un tagliente di un utensile taglia in concomitanza con un altro, la finitura rimarrà di classe sub-micronica.
Interpolazione vettoriale su cinque assi macchina
Le giunzioni robotizzate CNC a 5 assi eseguono corse sugli assi X, Y e Z, nonché inclinazioni sugli assi A e B, utilizzando un'unica catena di interpolazione e non come operazioni di posizionamento indipendenti. La funzione di controllo anticipato combina tutti gli assi in un'unica corsa continua, mantenendo l'orientamento dell'utensile di taglio allineato con le pareti della cavità.
- Le corse lineari determinano la posizione della fresa.
- Le inclinazioni rotanti determinano un angolo di contatto.
- L'interpolazione combina posizione e inclinazione in un unico ciclo.
Controllo delle sporgenze e limiti geometrici
Gli attuatori robotici per la lavorazione multiasse contrastano le vibrazioni utilizzando una sporgenza ridotta, poiché la rigidità a sbalzo diminuisce all'aumentare della lunghezza dell'utensile. Le tasche a parete sottile più profonde inducono i principianti a utilizzare utensili lunghi, ma la rotazione del pezzo riduce la sporgenza.
In parole semplici, qualsiasi maggiore portata si ottiene spostando il metallo e non utilizzando utensili lunghi. Come funziona la lavorazione CNC nelle giunzioni cave dei cobot? L'accesso tramite inclinazione aiuta a spiegare che la rotazione trasforma una cavità più profonda in un'operazione di fresatura, non in un'operazione di lunghezza dell'utensile.
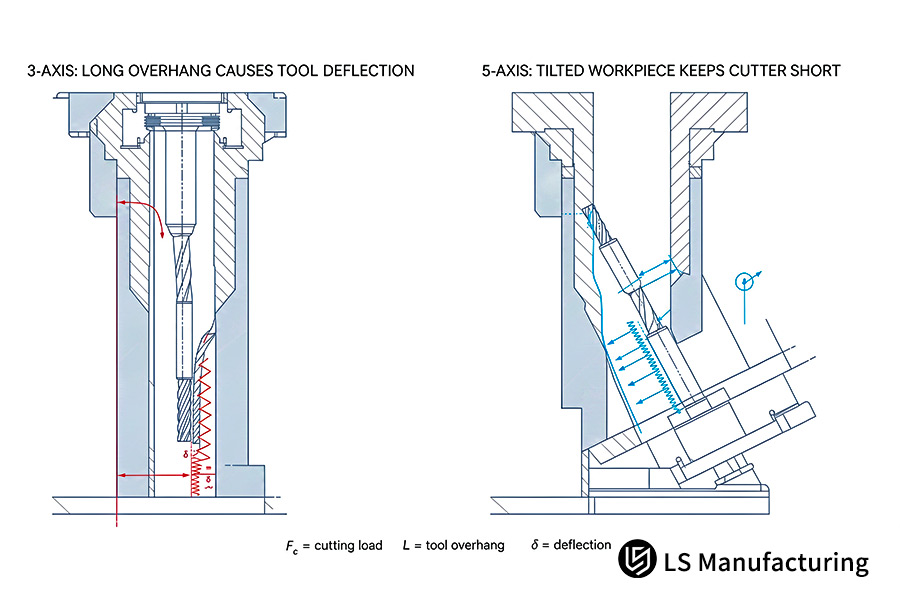
Figura 2: Sezione trasversale che confronta la deflessione di utensili lunghi a 3 assi con quella di utensili corti in giunti robotici per lavorazione CNC a 5 assi.
Tabella comparativa di base
Quattro dimensioni fisiche distinguono tre sequenze di lavorazione multiasse nel taglio di giunti robotizzato. La geometria di taglio, la coassialità, la coincidenza dei riferimenti e la forma del pezzo rappresentano tutti i processi di lavorazione. Gli ingegneri junior consultano una tabella e associano ciascuna colonna a una famiglia di pezzi.
| Dimensione | Fresatura tradizionale a 3 assi | Posizionamento indicizzato a 3+2 assi | Contouring continuo a 5 assi |
| Accesso alla geometria spaziale | Solo taglio sul piano normale, senza sottosquadri o scanalature oblique per l'olio. | Indicizzazione e inclinazione, tagli segmentati, angolo di orientamento della fresa fisso | L'orientamento della fresa varia in modo continuo rispetto alla normale alla superficie di una geometria complessa. |
| Coassialità e coincidenza dei dati | Capovolgimento e ri-indicazione manuale, tolleranza cumulativa dei dati ±0,1 mm | Minore necessità di ribaltamento, tolleranza di posizionamento dell'indicizzazione ±0,03 mm | Il serraggio produce tutte le caratteristiche rotanti, coincidenza del riferimento ±0,005 mm |
| Rigidità e vibrazioni della sporgenza della fresa | Frese usate con rapporto L/D superiore a 5:1 ; flessione e vibrazione frequenti | Lunghezza media delle frese; lievi segni osservati per le transizioni multiasse. | Frese corte e rigide; anche nella fresatura laterale, qualità superficiale Ra = 0,8 μm |
| Forme tipiche dei componenti robotici | Coperture di base piatte per giunti; staffe di montaggio senza passaggio cavi | Fori ortogonali in riduttori cubici; scatole di derivazione esterne | Flange a giunto cavo monoblocco; basi per sensori di coppia con canale fresato |
La contornatura a cinque assi è adatta per giunti cinematici dinamici a parete sottile, mentre la fresatura a tre assi viene utilizzata per coperture di base piane e coperture esterne di minore precisione.
Quali materiali sono più adatti per la lavorazione di giunti robotici?
I materiali utilizzati nelle giunzioni robotizzate sono costituiti da leghe metalliche selezionate in base al rapporto rigidità/peso, alla resistenza alla fatica e alla stabilità dimensionale sotto carico alternato. Due famiglie principali di materiali impiegati nelle giunzioni robotizzate sono le leghe di alluminio aerospaziale e gli acciai legati temprati e rinvenuti. La velocità di taglio è correlata alla conducibilità termica e alla resistenza di ciascun materiale legato. L'alluminio 7075-T6 richiede l'utilizzo di un liquido di raffreddamento e un'avanzamento controllato, altrimenti le tensioni residue possono causare la deformazione di pareti di 1,5 mm di spessore.
Indurimento da precipitazione e resistenza allo snervamento nei bracci in lega 7075-T6
L'indurimento per precipitazione (la precipitazione impedisce il movimento delle dislocazioni una volta che la lega è invecchiata) rende la resistenza allo snervamento della lega 7075-T6 circa l'80% superiore a quella della 6061. Alluminio e acciaio continuano a essere due dei materiali più utilizzati nella lavorazione CNC per la maggior parte dei componenti dei giunti robotizzati.
- Le leghe di alluminio dissipano rapidamente il calore e hanno una bassa densità.
- Le leghe di acciaio sono in grado di gestire coppie di inversione in dimensioni compatte.
La rigidità specifica (modulo elastico diviso per la densità) è il motivo per cui la lega 7075-T6 prevale nei bracci robotici a lungo raggio. La lavorazione CNC a 5 assi dei giunti robotici rimuove il materiale dalle sezioni sottili in un'unica operazione di serraggio, rendendo simmetriche le tensioni residue. In parole semplici: i bracci robotici leggeri si muovono più velocemente senza bisogno di motori ingombranti.
Durata a fatica e usura del fianco nell'acciaio 42CrMo4
L'acciaio legato al cromo-molibdeno 42CrMo4 presenta la massima resistenza a fatica quando il materiale viene temprato a 28-32 HRC dopo la tempra. Gli alberi scanalati che sopportano coppie di inversione richiedono anime temprate poiché le leghe più morbide si deformano quando vengono caricate ripetutamente. Unprocesso di lavorazione CNC prevede il raffreddamento a flusso continuo con avanzamento moderato quando la durezza aumenta.
L'acciaio temprato non è necessariamente un acciaio più affilato; aumenta invece l'usura del fianco, rendendo necessarie velocità di avanzamento inferiori. Le tolleranze di lavorazione dei componenti delle giunzioni robotizzate richiedono quindi un tagliente nuovo prima che le dimensioni si discostino eccessivamente dalle tolleranze. Gli ingegneri, fin dal loro primo impiego, imparano che durezza e lavorabilità non sono termini intercambiabili.
Spunti pratici
- Utilizzare l' acciaio 42CrMo4 esclusivamente per la lavorazione di alberi scanalati; non per coperture piane.
- Verificare la banda di tempra per i cicli di fatica prima della lavorazione di fori temprati.
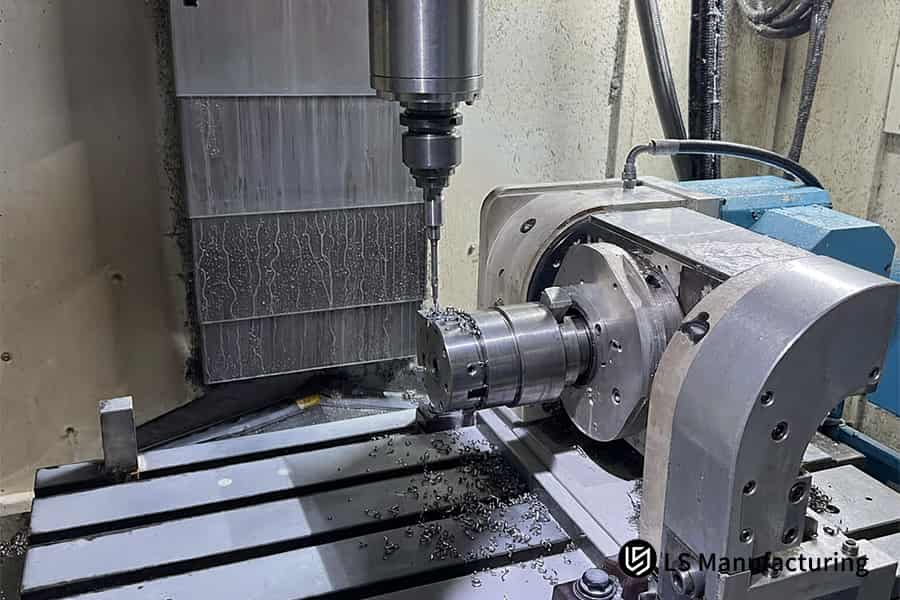
Figura 3: Una tavola rotante fa ruotare un pezzo metallico cilindrico sotto una fresa, con conseguente caduta di trucioli.
Quali fattori influenzano la precisione della lavorazione CNC a singola impostazione?
La precisione della lavorazione CNC a singola impostazione si ottiene con il controllo dimensionale, che si raggiunge quando tutti e sei i gradi di libertà geometrica del pezzo bloccato sono fissati in un unico sistema di coordinate della macchina. Tre fattori principali che influenzano la variazione dimensionale sono la dilatazione termica dei componenti, la deformazione elastica dovuta alle forze di taglio e l'usura degli utensili di microlavorazione. La norma ISO 230-1:2012 stabilisce test di accuratezza geometrica che quantificano il contributo individuale di ciascuna delle fonti legate alla macchina. Il fissaggio, il controllo servoassistito e l'approccio elicoidale simmetrico eliminano la variazione dimensionale mantenendo le tolleranze geometriche entro un intervallo di 5 µm.
Compensazione dell'errore cinematico e controllo RTCP
Il sistema RTCP (Rotation Tool Center Point, che mantiene la posizione della punta dell'utensile mentre la testa del mandrino ruota) costituisce la base della lavorazione a cinque assi. I sistemi servoassistiti ricevono il feedback dagli assi rotanti, modificano la posizione degli assi lineari ed eliminano la deviazione della punta dovuta alle vibrazioni della testa. I produttori validano i loro algoritmi di compensazione utilizzando test con sfere e laser.
La norma ISO 230-1:2012 specifica le tecniche di prova geometrica per gli assi rotanti, incluso il movimento di errore di posizione angolare. La scelta tra un CNC a 3 assi e uno a 5 assi per la lavorazione di pezzi robotizzati dipende da un unico fattore: un asse rotante si muove durante il taglio? Il taglio richiede la compensazione del movimento; l'indicizzazione no.
Taglio della distribuzione del calore e della simmetria delle pareti sottili
La precisione della lavorazione CNC a singola impostazione dipende dalla dissipazione del calore tramite i trucioli, che non viene trasferito al grezzo di alluminio. I percorsi utensile simmetrici a strati distribuiscono uniformemente le tensioni residue, preservando la cilindricità del foro. I clienti possono effettuare un test semplice per distinguere tra deriva termica e usura dell'utensile nei risultati dell'ispezione.
Tolleranze di lavorazione dei componenti delle giunzioni robotiche diventano più piccoli dopo che le passate di finitura si spostano tra le pareti. I principi della lavorazione CNC impongono una rimozione bilanciata del materiale piuttosto che una sgrossatura rapida e unidirezionale. Per essere più chiari, la rimozione del metallo in strati uniformi rimarrà dove dovrebbe essere.
In che modo la differenza tra CNC a 3 assi e a 5 assi influenza la qualità dei pezzi robotizzati?
La fresatura CNC a 3 e 5 assi rappresenta due fasi in una gerarchia di libertà che determina il gioco di trasmissione nei giunti rotanti robotizzati. La scelta tra CNC a 3 assi e a 5 assi per la lavorazione di componenti robotizzati si riduce a una singola domanda: l'utensile è in grado di raggiungere fori profondi senza essere eccessivamente lungo? Gli utensili troppo lunghi si piegano, pertanto i fori conici escono da un intervallo di tolleranza di 30 μm. La capacità dell'inclinazione a cinque assi di mantenere una velocità della punta costante elimina i segni di vibrazione sulle pareti profonde. Il gioco (perdita di movimento tra gli ingranaggi interbloccanti) diminuirà poiché i fori rimangono cilindrici. I corpi rotanti a due assi non trarranno alcun vantaggio perché la programmazione a cinque assi in questo caso costerebbe di più della tornitura CNC (operazione di tornitura con il pezzo in rotazione tenuto contro un utensile fisso) .
Limiti di libertà spaziale e contraccolpo di trasmissione
La lavorazione a 3 assi si basa su un sistema di deflessione a sbalzo, pertanto l'accesso alla cavità è determinato esclusivamente dalla corsa dell'utensile. La necessità di utensili di alesatura lunghi per fori di cuscinetti profondi comporta la formazione di conicità a causa della deflessione a sbalzo dei fori rotondi. La formazione di conicità fa sì che l'asse degli ingranaggi nel riduttore si inclini, con conseguente aumento del gioco in una delle trasmissioni.
Qui viene spiegato perché il CNC a 5 assi è fondamentale per la robotica : l'inclinazione rotazionale consente la lavorazione di pareti profonde con utensili più corti e, di conseguenza, i fori risultano cilindrici. In meno di due minuti il team può stabilire se il rischio di formazione di conicità è dovuto o meno alla corsa dell'utensile.
Ingresso inclinato, velocità di punta costante e limiti di sterzata
Gli attuatori robotici per la lavorazione multiasse utilizzano una velocità di punta costante durante l'ingresso in inclinazione. La velocità di taglio costante previene le vibrazioni (chatter, ovvero le oscillazioni auto-eccitate tra l'utensile e la parete), consentendo di mantenere una rugosità superficiale costante di 0,8 μm. Per un operatore inesperto, la precisione a 5 assi dipende da un solo punto di riferimento.
I corpi rotanti nella loro forma semplice escludono una classificazione. Cosa aggiunge la lavorazione CNC al tornio che fa ruotare il pezzo contro un singolo utensile? I programmatori generano più codice a cinque assi che codice per tornio perché mantengono la parte a due assi sul centro di tornitura.
Lezioni trasferibili
- Prima di presumere che il problema risieda nella precisione della macchina, misurare la rotondità del foro a due diverse profondità.
- Utilizzare la programmazione a cinque assi solo su geometrie chiuse e mai su pezzi semplici a due assi.
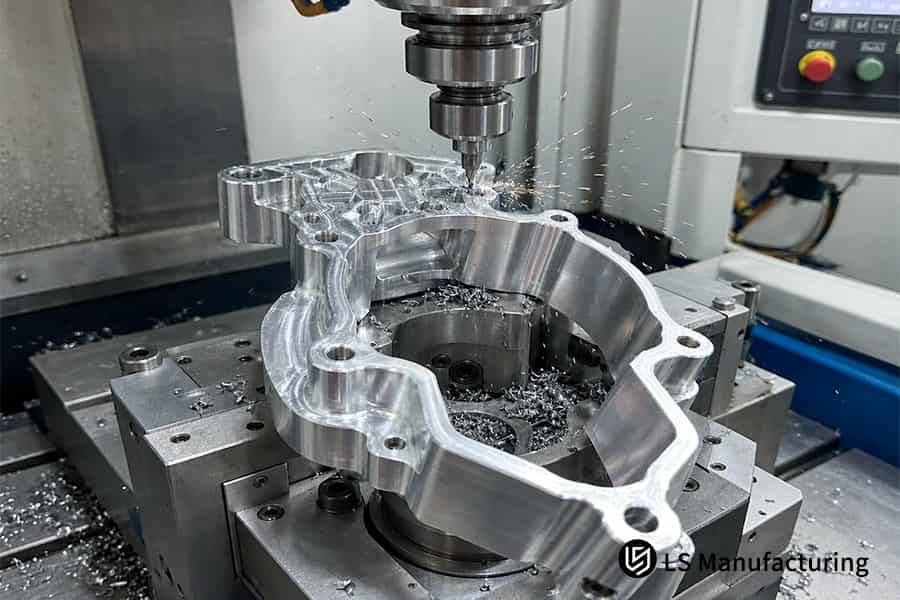
Figura 4: Il dispositivo di fissaggio blocca una flangia di giunzione robotica ad anello mentre una fresa rotante rimuove il metallo.
Come funziona la lavorazione multiasse nella pratica: un esempio di giunto con cobot di LS Manufacturing
La lavorazione CNC multiasse a singola impostazione è la tecnica di fresatura utilizzata per rifinire tutte le caratteristiche rotanti nei giunti cavi dei cobot in un'unica operazione di serraggio. Una singola flangia rotante in alluminio 7075-T6 con diametro esterno di 120 mm è composta da un perno flessibile per azionamento armonico e da una sede per cuscinetto a rulli incrociati. I cavi devono essere instradati all'interno dei corpi cavi dei robot collaborativi, pertanto le pareti devono rimanere sottili poiché lo spessore non può essere aumentato solo per fornire rigidità. Lo spessore minimo delle pareti a sbalzo è di 1,5 mm , il che significa che entrambe le sedi dei cuscinetti terminali devono essere coassiali.
Scenario applicativo
Come funziona la lavorazione CNC all'interno di una flangia cava di un cobot? Nei cobot, i cavi passano attraverso gli attuatori e una flangia in alluminio 7075-T6 deve alloggiare sbalzi di 1,5 mm intorno all'area di due sedi di cuscinetti. Entrambe le sedi di cuscinetti richiedono una coassialità di precisione. Molti giovani ingegneri credono erroneamente che il problema sia lo spessore della parete.
Principio in pratica
La velocità di taglio (Vc, velocità periferica della fresa) è pari a 60 m/min, poiché la lega di alluminio 7075-T6 si raffredda rapidamente ma diventa molto morbida ad alte temperature; l'aumento della velocità di taglio non fa altro che aumentare il gradiente termico, causando quindi la flessione di pareti sottili di 1,5 mm. L'angolo di inclinazione tra mandrino e A/C garantisce un carico uniforme delle frese corte. La lubrificazione a quantità minima (MQL) uniforma la distribuzione della temperatura all'interno dell'anello sottile.
Risultati misurati
Il tempo di setup si è ridotto del 14% , mentre il tempo di produzione del primo articolo e dei piccoli lotti è stato ridotto del 12% . La precisione della coassialità del foro chiave ha raggiunto ±0,005 mm e il tasso di difettosità del primo articolo è stato ridotto dal 18% al 4%. La lavorazione CNC di alluminio a parete sottile beneficia di un minor numero di setup, poiché gli errori di coassialità si accumulano, ma non la velocità del mandrino.
Fonte dei dati: registro dei test di lavorazione robotica delle giunzioni di LS Manufacturing 2025-2026 (Progetto n. ROBOT-2026-804, dimensione del campione >800), basato su un database interno di misurazioni anziché sulle medie di produzione dell'intero stabilimento.
FAQ
1. Qual è il motivo principale per cui le giunzioni robotizzate richiedono la lavorazione CNC a 5 assi anziché le fresatrici standard a 3 assi?
La fresatura di contornatura a 5 assi con un'unica impostazione consente di rifinire tutte le caratteristiche rotanti negli alloggiamenti dei giunti utilizzando un solo bloccaggio. I riferimenti di riferimento rimangono fissi per i fori dei cuscinetti, le superfici delle flange e i canali per i cavi. La fresatura a tre assi richiede il riposizionamento di un alloggiamento per ogni rotazione. La coassialità è una tolleranza di posizione definita in base ai riferimenti di riferimento nella norma ISO 1101:2017. La coassialità è entro 5 µm con la fresatura a singola impostazione. Le revisioni di progetto consentono di prevedere quali alloggiamenti richiedono un singolo bloccaggio anziché contare gli assi.
2. L'utilizzo di macchine CNC a 5 assi elimina sempre la necessità di trattamenti superficiali post-lavorazione?
L'anodizzazione è un processo di rivestimento di conversione elettrolitica che crea ossido di alluminio a partire da metalli di base senza aggiungere nuovi strati. La rugosità superficiale caratterizza la geometria picco-valle, mentre lo spessore del rivestimento è responsabile della resistenza alla corrosione. La contornatura a 5 assi lascia le superfici dei perni con una rugosità Ra di 0,8 µm. Lo standard MIL-A-8625 fornisce classi di anodizzazione per le leghe di alluminio. I gusci dei giunti di LS Manufacturing vengono anodizzati secondo lo standard MIL-A-8625 dopo il taglio. L'ufficio acquisti deve distinguere i valori di rugosità dai rivestimenti su un disegno del giunto.
3. Qual è il limite tipico di spessore della parete durante la lavorazione di alloggiamenti per attuatori robotici in lega 7075-T6?
Lo spessore minimo lavorabile della parete diventa un limite di rigidità per resistere alle vibrazioni nelle sezioni a sbalzo. Tali sezioni possono flettersi a causa della forza di taglio, mentre le tensioni residue deformeranno le sezioni finite una volta che vengono sganciate. La lavorazione CNC di pareti sottili di tali gusci di giunzione tiene conto delle specifiche tecniche di LS Manufacturing che mantengono le pareti a sbalzo a ≥1,5 mm; la norma ASTM B209-14 specifica lamiere e fogli di alluminio 7075-T6 .
4. La lavorazione CNC a 5 assi può sostituire completamente l'elettroerosione per la realizzazione di giunzioni interne complesse?
La lavorazione per elettroerosione (EDM) è un processo di erosione termica in cui il metallo viene rimosso a causa della scintilla che si genera tra l'elettrodo e il pezzo in lavorazione. L'elettroerosione non implica alcuna forza di taglio e le sezioni più delicate rimangono intatte. Le frese rotanti creano un raggio d'angolo pari al diametro della fresa, mentre gli angoli interni R0 si estendono oltre il campo di fresatura. Secondo l' ASM Handbook Vol. 16 (Machining) , l'elettroerosione rientra tra i processi non tradizionali e le schede di processo di LS Manufacturing assegnano gli angoli R0 alle operazioni di EDM.
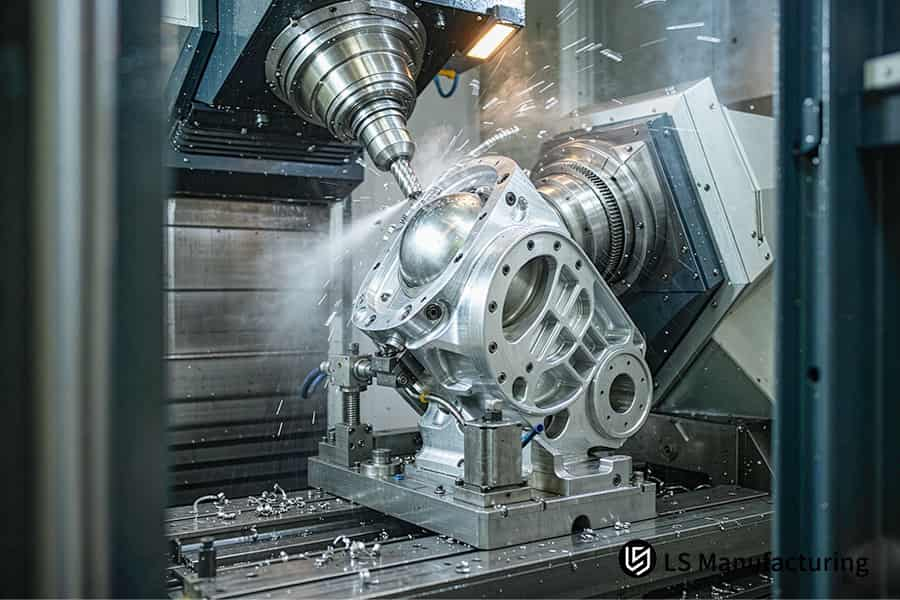
Figura 5: Il liquido di raffreddamento viene spruzzato su un alloggiamento dell'attuatore robotizzato mentre le frese lavorano fori, sporgenze e nervature.
Riepilogo
La ripetibilità del giunto cinematico e la durata del suo funzionamento sono determinate dalla precisione geometrica dei riferimenti spaziali di montaggio e dalla stabilità di un singolo dispositivo di fissaggio. LS Manufacturing utilizza principi di lavorazione collaudati e cinematica multiasse per fornire ai nuovi ingegneri robotici tolleranze geometriche di base prima di passare alla produzione su scala industriale.
Supporto per la lavorazione robotizzata e l'ingegneria cinematica
Per discutere di formazione ingegneristica, analisi di allocazione delle tolleranze geometriche e analisi cinematica di percorsi utensile multiasse per giunti robotici, contattate l'ufficio di ingegneria applicativa di LS Manufacturing all'indirizzo info@lsrpf.com o al numero +86 185 6675 9667.
Per approfondire: Lavorazione CNC a 5 assi per giunti di bracci robotici: soluzioni di precisione per carichi elevati e alta precisione

