 Português (Brasil)



Resumindo: a usinagem CNC robótica de 5 eixos é um processo de remoção de material (manufatura subtrativa) para a fabricação de atuadores e carcaças rotativas através de um único percurso de corte síncrono de cinco eixos. Com apenas uma configuração de fixação em vez de múltiplas configurações, o reposicionamento da peça e o empilhamento posicional não ocorrem mais. A geometria final da peça atinge tolerâncias de ±0,005 mm .
Projetistas mecânicos e engenheiros de robótica recém-formados se deparam com uma infinidade de termos geométricos muito antes da revisão do desenho da junta. Os novatos pensam que, só porque há rotação adicional, o encaixe deve ser melhor, quando, na verdade, o fator determinante é principalmente a rigidez da fixação e o sistema de referência utilizado.
Principais conclusões
- A usinagem CNC de 5 eixos é uma tecnologia de fabricação de alojamentos de juntas que permite a produção em uma única configuração. O movimento de dois eixos rotativos e três eixos lineares em uma única configuração reduz os erros de rotação induzidos pela configuração à classe de mícron.
- A coaxialidade entre o furo e o flange é uma relação de referência que define a precisão do posicionamento da junta. A fixação em múltiplos estágios é um processo que divide uma relação furo-flange em várias configurações, e cada movimento cria um desvio adicional. A coaxialidade em uma única configuração tem uma precisão de alguns mícrons.
- A seleção do material para juntas é um compromisso entre rigidez e movimento inercial. A liga de alumínio 7075-T6 é a principal escolha para corpos de atuadores leves. O aço-liga endurecido a 28-32 HRC (escala Rockwell C) é uma alternativa mais rígida para juntas pesadas que exigem assentos de rolamento rígidos.
- A integridade da superfície resulta da redução da vibração nas passagens finais. Marcas de avanço indicam vibração, enquanto o desgaste por atrito ocorre nas superfícies de vedação. Uma rugosidade superficial Ra de 0,8 μm é uma qualidade que protege os atuadores harmônicos e os rolamentos de contato angular contra o desgaste.
Por que confiar neste guia para iniciantes?
Gloria possui mais de 15 anos de experiência profissional em usinagem e prototipagem rápida em usinagem de juntas robóticas e já ministrou aulas de mecânica de corte. Acompanhe as percepções de engenharia de Gloria no LinkedIn . A nomenclatura dos sistemas de coordenadas das juntas robóticas pode ser encontrada na norma ISO 230-1:2012 (verificada em 2023).
A lógica de referência, o contorno em configuração única e a uniformidade da tolerância geométrica foram validados pela equipe de engenharia de aplicação de corte especializada da LS Manufacturing . As classes de tolerâncias gerais ISO 2768-1:1989 fornecem faixas de tolerância fundamentais para cada dimensão na junta robótica ilustrada. A inspeção dimensional completa fornece todos os valores das dimensões a serem analisadas.
Fonte de dados: Dados de teste de fabricação de juntas robóticas da LS Manufacturing 2025–2026 (Projeto ROBOT-2026-804; tamanho da amostra >800). Cada valor é específico para um determinado escopo de projeto, e não para o nível médio de produção da empresa. Os engenheiros juniores adquiriram a técnica para compreender sistemas de referência em desenhos de juntas multifacetadas antes de iniciar o procedimento de tolerância.
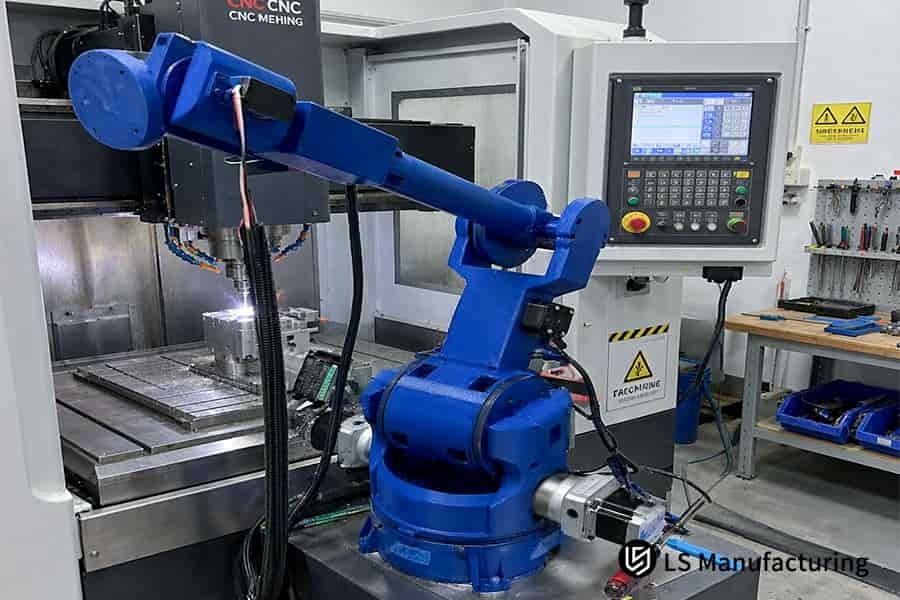
Figura 1: Um braço robótico industrial trabalha ao lado de um centro de usinagem CNC em uma linha de produção automatizada.
Por que a usinagem CNC de 5 eixos é fundamental para as tolerâncias das juntas robóticas?
A usinagem CNC de 5 eixos é uma operação de contorno sincronizada para pontos de referência de montagem em escala micrométrica em juntas robóticas e elimina erros de reposicionamento da peça devido à orientação da ferramenta de corte de 5 eixos. O reposicionamento pode consumir até ±0,1 mm da margem de precisão antes mesmo do início do corte. O contorno CNC (Controle Numérico Computadorizado) de 5 eixos garante uma relação espacial contínua entre a ferramenta de corte e a peça. A usinagem em uma única configuração determina os centros de todos os furos em um único sistema de coordenadas da máquina, mantendo assim a coaxialidade em relação à referência. Carcaças de acionamento planetário e harmônico (caixa de engrenagens de onda de tensão) são as que mais se beneficiam, enquanto placas planas de face única não apresentam ganhos.
Fechamento geométrico de pares rotativos e restrições de eixos
As tolerâncias de usinagem de componentes de juntas robóticas partem de referências e não do acabamento superficial. Normas de tolerância para usinagem CNC, como a ISO 1101:2017 (seção 8.2.3), definem as características de referência (superfícies ou eixos escolhidos para serem usados como origens de medição) para cada furo no desenho da junta.
Os sistemas de pulso de seis eixos posicionam a extremidade com precisão de mícrons, distribuindo a margem de erro igualmente entre todas as articulações:
- A coxialidade (dois furos no mesmo eixo) consome a maior parte dele.
- A oscilação axial (oscilação axial durante a rotação) utiliza o descanso.
Qualquer tipo de atuador final (garra/ferramenta de braço robótico) sofrerá deriva quando houver um aumento na coaxialidade e no desalinhamento.
Truncamento de configuração única do acúmulo de tolerância
A usinagem CNC de precisão com configuração única centraliza os furos a partir de uma única origem de fixação, de modo que o acúmulo de tolerâncias (erros na peça) não continue aumentando. A fresadora de 3 eixos redefine o datum de cada alojamento a cada inversão e mantém um erro da classe de 0,1 mm, enquanto a usinagem de contorno de 5 eixos mantém um erro de coaxialidade da classe de 5 mícrons. Simplificando, uma única configuração centraliza todos os furos; configurações adicionais causam erros.
A faixa de tolerância identificará os pontos onde a capacidade de 3 eixos falha. Usuários iniciantes acreditam que adicionar eixos reduzirá todos os tipos de erros, mas apenas uma única configuração garante precisão, pois o reposicionamento da matriz aumenta o erro. Aplicações de usinagem CNC com furos cruzados apresentarão erros máximos devido à fixação múltipla.
O que lembrar
- Atribua um ponto de referência aos furos dos mancais antes de atribuir dimensões a qualquer face do flange.
- As perfurações que utilizam um mesmo ponto de referência podem ser combinadas em uma única configuração.

Como a usinagem multieixos constrói atuadores robóticos complexos?
A usinagem multieixos consiste em um movimento de corte coordenado, onde os cursos lineares e os eixos de inclinação rotativa avançam simultaneamente. O funcionamento do CNC de 5 eixos para geometrias complexas depende da interpolação vetorial (todos os eixos avançando ao longo de um caminho espacial compartilhado), onde os movimentos em X, Y e Z compartilham um único ciclo de cadeia de interpolação com as inclinações em A e B. A rotação da peça cria ângulos de acesso em vez de aumentar o comprimento da ferramenta, permitindo que ferramentas curtas e rígidas alcancem as áreas internas da junta. Mesmo em casos de carregamento lateral, quando uma aresta da ferramenta corta em conjunto com outra, a qualidade da superfície permanece na classe Ra 0,8 μm.
Interpolação vetorial em cinco eixos da máquina
As juntas robóticas de usinagem CNC de 5 eixos executam movimentos nos eixos X, Y e Z, além de inclinações nos eixos A e B, utilizando uma única cadeia de interpolação, e não operações de posicionamento independentes. O controlador de antecipação combina todos os eixos em um único movimento contínuo, mantendo a orientação da ferramenta de corte alinhada com as paredes da cavidade.
- Os movimentos lineares determinam a posição da fresa.
- As inclinações rotativas determinam um ângulo de contato.
- A interpolação combina posição e inclinação em um único ciclo.
Controle de saliências e limites geométricos
Os atuadores robóticos de usinagem multieixos minimizam a vibração utilizando um balanço curto, já que a rigidez em balanço diminui à medida que a ferramenta de corte se torna mais longa. Cavidades de paredes finas mais profundas levam os iniciantes a usar ferramentas de corte longas, mas a rotação da peça reduz o balanço.
Em termos simples, qualquer alcance adicional é obtido movimentando o metal e não usando ferramentas longas. Como funciona a usinagem CNC em juntas ocas de robôs colaborativos? O acesso por inclinação ajuda a explicar que a rotação transforma um rebaixo mais profundo em uma operação de fresagem, e não em uma operação de ajuste do comprimento da ferramenta.
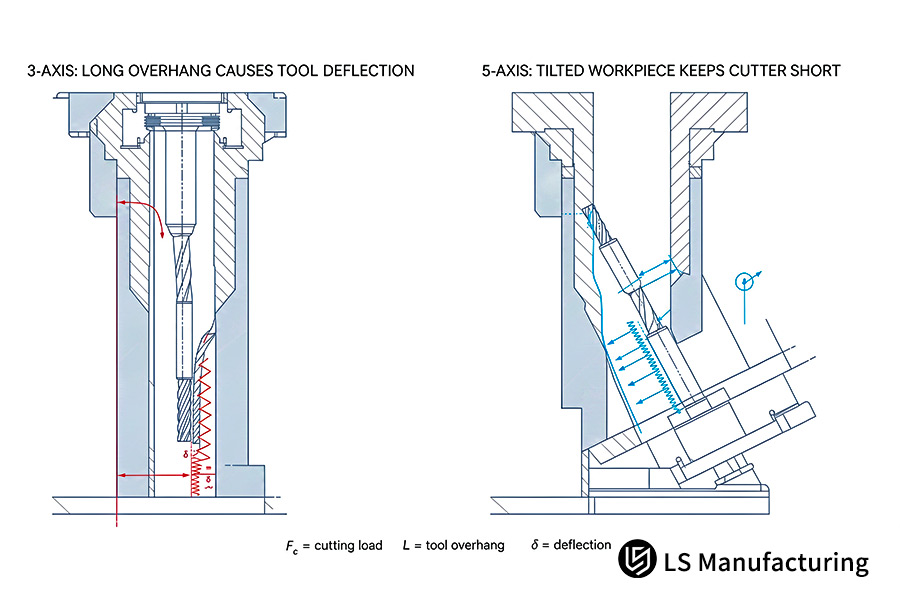
Figura 2: A seção transversal compara a deflexão de ferramentas longas de 3 eixos com fresas curtas em juntas robóticas de usinagem CNC de 5 eixos.
Tabela de comparação básica
Quatro dimensões físicas distinguem três sequências de roteamento multieixos no corte de juntas controlado por robôs. Geometria de corte, coaxialidade, coincidência de referência e forma da peça representam todos os processos de usinagem. Engenheiros juniores consultam uma tabela e associam cada coluna a uma família de peças.
| Dimensão | Fresagem tradicional de 3 eixos | Posicionamento indexado de 3+2 eixos | Contorno contínuo de 5 eixos |
| Acesso à geometria espacial | Corte apenas no plano normal, sem rebaixos ou ranhuras oblíquas para óleo. | Indexação e inclinação, cortes segmentados, ângulo de orientação da fresa fixo | A orientação da ferramenta de corte varia continuamente em relação à normal da superfície de geometrias complexas. |
| Coaxialidade e coincidência de datum | Inversão e reindicação manual, tolerância cumulativa de referência ±0,1 mm | Menos inversão, tolerância de posicionamento de indexação ±0,03 mm | A fixação permite todas as características rotativas, com coincidência de referência de ±0,005 mm. |
| Rigidez e vibração da saliência da lâmina | Fresas usadas com relação L/D superior a 5:1 ; deflexão e vibração frequentes. | Fresas de comprimento médio; leves marcas observadas nas transições multieixos. | Fresas curtas e rígidas; mesmo em fresamento de flanco, Ra = 0,8 μm de qualidade superficial. |
| Formas típicas de peças robóticas | Tampas de base com junta plana; suportes de montagem sem passagem de cabos. | Furos ortogonais em redutores cúbicos; caixas de junção externas | Flanges de junta oca de peça única; bases de sensor de torque com canal fresado |
A usinagem de contorno em cinco eixos é adequada para juntas cinemáticas dinâmicas de paredes finas, enquanto a fresagem em três eixos é usada para tampas de base planas e tampas externas de menor precisão.
Quais materiais são mais adequados para usinar juntas robóticas?
Os materiais utilizados em juntas robóticas são compostos por ligas metálicas selecionadas com base na sua relação rigidez/peso, resistência à fadiga e estabilidade dimensional quando submetidas a carregamento reverso. Existem duas famílias principais de materiais utilizados em juntas robóticas : alumínio aeroespacial e aço-liga temperado e revenido. A velocidade de corte está relacionada à condutividade térmica e à resistência de cada liga. O alumínio 7075-T6 requer o uso de fluido de corte e avanço controlado, caso contrário, a tensão residual causará o arqueamento de paredes com 1,5 mm de espessura.
Endurecimento por precipitação e limite de escoamento em braços de aço 7075-T6
O alumínio e o aço continuam sendo dois materiais de usinagem CNC para a maioria das peças de juntas robóticas.
- As ligas de alumínio dissipam o calor rapidamente e têm baixa densidade.
- As ligas de aço suportam torque reverso em tamanhos compactos.
A rigidez específica (módulo de elasticidade dividido pela densidade) é o motivo pelo qual o aço 7075-T6 prevalece em braços robóticos de longo alcance. Juntas robóticas usinadas em CNC de 5 eixos removem o material de seções finas em uma única fixação, tornando as tensões residuais simétricas. Em outras palavras: braços robóticos leves se movem mais rápido sem atuadores grandes.
Vida útil à fadiga e desgaste lateral em aço 42CrMo4
O aço 42CrMo4 (aço liga cromo-molibdênio) apresenta máxima resistência à fadiga quando temperado a uma dureza de 28-32 HRC após a têmpera. Os eixos estriados que suportam torque de reversão requerem núcleos endurecidos, visto que as ligas mais macias sofrem deformação quando submetidas a cargas repetidas. Umprocesso de usinagem CNC inclui refrigeração por inundação com avanço moderado quando a dureza aumenta.
Aço duro não é necessariamente um aço mais afiado; pelo contrário, o desgaste da aresta de corte aumenta, exigindo avanços mais lentos. As tolerâncias de usinagem de componentes de juntas robóticas exigem, portanto, uma aresta de corte nova antes que a dimensão fique muito fora da tolerância. Engenheiros em seu primeiro emprego aprendem que dureza e usinabilidade não são termos intercambiáveis.
Principais conclusões práticas
- Utilize o aço 42CrMo4 somente para usinagem de eixos estriados; não para tampas planas.
- Assegure-se de que a faixa de têmpera para ciclos de fadiga esteja preparada antes de usinar os furos endurecidos.
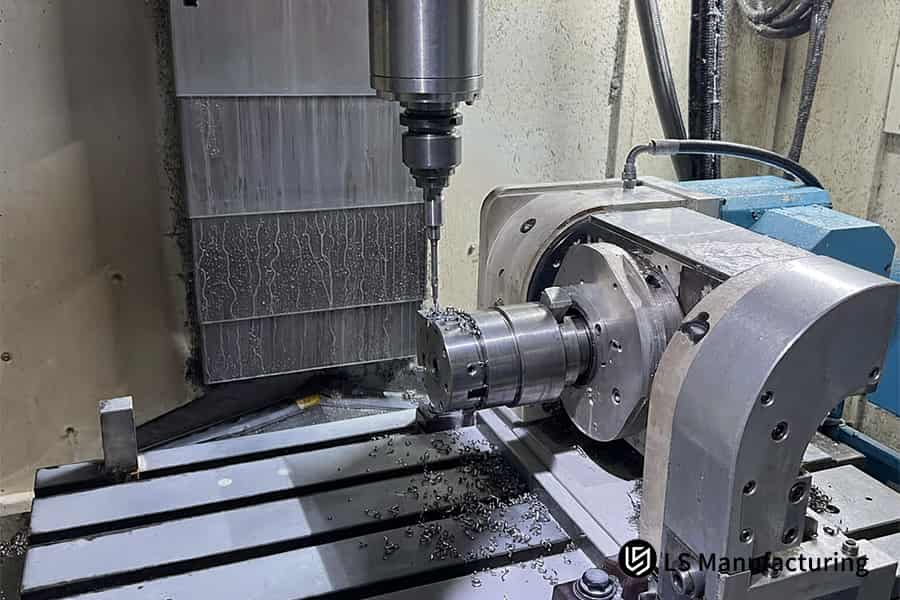
Figura 3: Mesa rotativa gira uma peça cilíndrica de metal sob uma fresa, com queda de cavacos.
Quais fatores impactam a precisão da usinagem CNC em configuração única?
A precisão na usinagem CNC de configuração única é o controle dimensional alcançado quando todos os seis graus de liberdade geométrica da peça fixada estão definidos no sistema de coordenadas da máquina. Três fatores principais influenciam a variação dimensional são a expansão térmica das peças usinadas, a deformação elástica devido às forças de corte e o desgaste da ferramenta de microusinagem. A norma ISO 230-1:2012 estabelece testes de precisão geométrica que quantificam as contribuições individuais de cada uma dessas fontes relacionadas à máquina. Dispositivos de fixação, servocontrole e abordagem helicoidal simétrica eliminam a variação dimensional, mantendo as tolerâncias geométricas.
Compensação de Erro Cinemático e Controle RTCP
O RTCP (Ponto Central da Ferramenta Rotativa, controle que mantém a posição da ponta enquanto a cabeça do fuso gira) fornece a base para a usinagem de cinco eixos. Os sistemas servo recebem o feedback do eixo rotativo, alteram as posições dos eixos lineares e eliminam o desvio da ponta devido à vibração da cabeça. Os fabricantes comprovam seus algoritmos de compensação usando testes com barra de esferas e laser.
A norma ISO 230-1:2012 especifica técnicas de ensaio geométrico para eixos de rotação, incluindo o erro de posição angular. A escolha entre CNC de 3 eixos e de 5 eixos para peças robóticas depende de um fator crucial: o corte requer compensação de movimento, enquanto a indexação não.
Corte da distribuição de calor e simetria de paredes finas
A precisão da usinagem CNC em configuração única depende da dissipação do calor através dos cavacos, evitando sua transferência para a peça bruta de alumínio. Trajetórias de ferramenta simétricas em camadas aliviam as tensões residuais uniformemente, preservando a cilindricidade do furo. Os engenheiros obtêm um teste simples para distinguir entre deriva térmica e desgaste da ferramenta nos resultados da inspeção.
Tolerâncias de usinagem de componentes de juntas robóticas As dimensões diminuem após as passagens de acabamento alternarem entre as paredes. Os princípios da usinagem CNC ditam a remoção equilibrada de material em vez do desbaste rápido em uma única direção. Em outras palavras, a remoção de metal em camadas uniformes permanecerá onde deveria estar.
Como a usinagem CNC de 3 eixos versus 5 eixos influencia a qualidade das peças produzidas por robôs?
A fresagem CNC de 3 eixos e de 5 eixos são dois estágios em uma hierarquia de liberdade que determinam a folga de transmissão em juntas rotativas robóticas. A escolha entre CNC de 3 eixos e de 5 eixos para peças robóticas se resume a uma única questão: a ferramenta consegue alcançar furos profundos sem ser excessivamente longa? Fresas muito longas, portanto, entortam. A capacidade de inclinação de cinco eixos de manter uma velocidade de ponta constante elimina marcas de vibração em paredes profundas. A folga (perda de movimento entre engrenagens interligadas) diminuirá à medida que os furos permanecerem cilíndricos. Corpos rotativos com dois eixos não se beneficiarão, pois a programação de cinco eixos, nesse caso, custaria mais do que a torneagem CNC (operação de torneamento com a peça girando enquanto é fixada contra uma ferramenta fixa) .
Limitações à liberdade espacial e reação negativa à transmissão
A usinagem de 3 eixos funciona com base na deflexão em balanço; portanto, o deslocamento da ferramenta é o único responsável pelo acesso à cavidade. A necessidade de ferramentas de mandrilamento longas para furos de rolamento profundos resulta na formação de conicidades devido à deflexão em balanço dos furos circulares.
A importância crucial do CNC de 5 eixos para a robótica é explicada aqui: a inclinação rotativa permite a usinagem de paredes profundas com ferramentas mais curtas e, consequentemente, os furos são cilíndricos.
Entrada por inclinação, velocidade de ponta constante e limites de giro.
Os atuadores robóticos para usinagem multieixos utilizam velocidade de ponta constante durante a entrada inclinada. A velocidade de corte constante evita vibrações indesejadas (vibrações autoexcitadas entre a ferramenta de corte e a parede), permitindo manter a mesma rugosidade das paredes em 0,8 μm. Para um iniciante, a precisão de 5 eixos depende apenas de um ponto de referência.
Corpos rotacionais em sua forma simples desqualificam uma classificação. Programadores geram mais código de cinco eixos do que código para torno porque mantêm a parte de dois eixos no centro de torneamento.
Lições Transferíveis
- Meça a circularidade do furo em duas profundidades antes de presumir que o problema reside na precisão da máquina.
- Utilize a programação de cinco eixos somente em geometrias fechadas e nunca em peças planas de dois eixos.
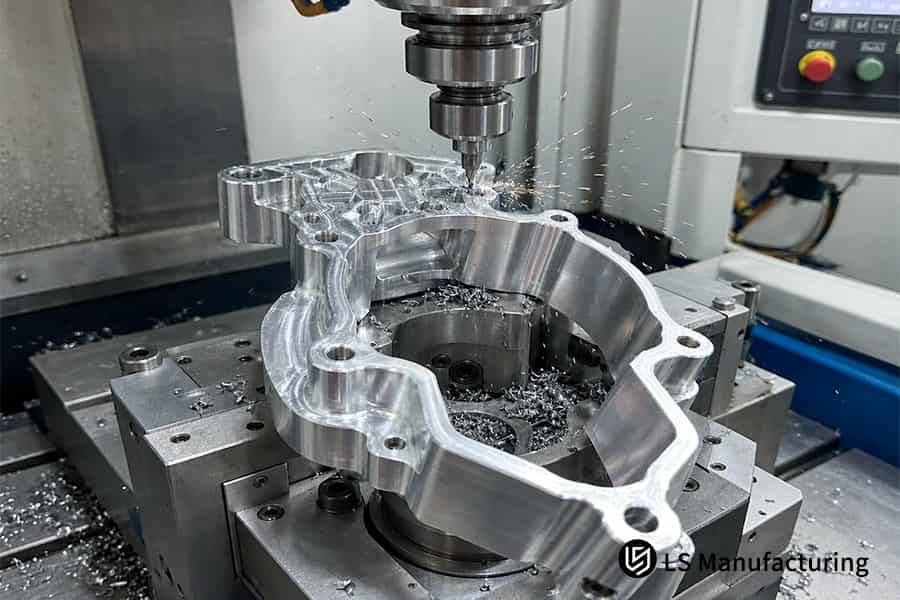
Figura 4: Dispositivo de fixação prende uma flange de junta robótica em forma de anel enquanto uma fresa rotativa remove o metal.
Como funciona a usinagem multieixos na prática: um exemplo de junta de robô colaborativo da LS Manufacturing.
A usinagem CNC multieixos de configuração única é a técnica de fresagem utilizada para finalizar todos os elementos rotativos em juntas ocas de robôs colaborativos em uma única operação de fixação. Um flange rotativo de alumínio 7075-T6 com 120 mm de diâmetro externo consiste em um pino flexível de acionamento harmônico e um assento de rolamento de rolos cruzados. Os cabos precisam ser roteados dentro dos corpos ocos dos robôs colaborativos; portanto, as paredes devem permanecer finas, visto que a espessura não pode ser aumentada apenas para proporcionar rigidez. A espessura mínima das paredes do cantilever é de 1,5 mm , o que significa que ambos os assentos dos rolamentos das extremidades precisam ser coaxiais.
Cenário de aplicação
Como funciona a usinagem CNC dentro de um flange oco de um robô colaborativo? Em robôs colaborativos, os cabos passam pelos atuadores, e um flange de alumínio 7075-T6 precisa acomodar braços em balanço de 1,5 mm ao redor da área de dois alojamentos de rolamentos. Ambos os alojamentos de rolamentos exigem coaxialidade precisa. Muitos jovens engenheiros acreditam erroneamente que o problema seja a espessura da parede.
Princípio na prática
A velocidade de corte (Vc, velocidade periférica da ferramenta de corte) é de 60 m/min, pois a liga de alumínio 7075-T6 esfria rapidamente, mas torna-se muito macia em altas temperaturas; o aumento da velocidade de corte apenas aumenta o gradiente de temperatura, causando a deformação de paredes finas de 1,5 mm. O ângulo de inclinação entre o fuso e o anel de corte garante uma distribuição uniforme da temperatura nas fresas de topo curtas. A lubrificação com quantidade mínima (MQL) equaliza a distribuição de temperatura dentro do anel fino.
Resultados mensurados
O tempo de preparação diminuiu 14% , e o tempo de produção da primeira peça e de pequenos lotes foi reduzido em 12% . A usinagem CNC de alumínio de paredes finas se beneficia de menos preparações, pois os erros de coaxialidade se acumulam, mas não a velocidade do fuso.
Fonte de dados: Registro de testes de usinagem conjunta robótica da LS Manufacturing 2025–2026 (Projeto nº ROBOT-2026-804, tamanho da amostra >800), baseado em um banco de dados interno medido, em vez de médias de produção de toda a fábrica.
Perguntas frequentes
1. Qual é a principal razão pela qual as juntas robóticas exigem usinagem CNC de 5 eixos em vez de fresadoras padrão de 3 eixos?
A usinagem de contorno de 5 eixos em configuração única permite o acabamento de todos os elementos rotativos em alojamentos de juntas utilizando apenas uma única configuração. As referências de datum são mantidas fixas para furos de rolamento, faces de flange e canais de cabos. A coaxialidade é uma tolerância de localização definida de acordo com as referências de datum na norma ISO 1101:2017. A coaxialidade fica dentro de 5 µm na usinagem em configuração única. As revisões de projeto permitem prever quais alojamentos requerem fixação única em vez de contar eixos.
2. A utilização de usinagem CNC de 5 eixos elimina sempre a necessidade de tratamento superficial pós-usinagem?
A anodização é um processo de revestimento por conversão eletrolítica que cria óxido de alumínio a partir de metais base sem adicionar novas camadas. A rugosidade da superfície caracteriza a geometria entre picos e vales, enquanto a espessura do revestimento é responsável pela resistência à corrosão. O contorno de 5 eixos deixa as faces dos encaixes com rugosidade Ra de 0,8 µm. A norma MIL-A-8625 define as classes de anodização para ligas de alumínio. As juntas usinadas da LS Manufacturing recebem anodização MIL-A-8625 após o corte.
3. Qual é o limite típico de espessura de parede ao usinar carcaças de atuadores robóticos em alumínio 7075-T6?
A espessura mínima usinável da parede torna-se uma limitação de rigidez para resistir à vibração em seções em balanço. Essas seções podem sofrer deformação devido à força de corte, enquanto a tensão residual deformará as seções acabadas assim que forem removidas da fixação. A usinagem CNC de paredes finas dessas juntas leva em consideração as especificações de engenharia da LS Manufacturing, que estabelecem paredes em balanço com espessura ≥ 1,5 mm; a norma ASTM B209-14 especifica chapas e placas de alumínio 7075-T6 .
4. A usinagem CNC de 5 eixos pode substituir completamente a eletroerosão (EDM) para características complexas de juntas internas?
A usinagem por eletroerosão (EDM) representa um processo de erosão térmica no qual o metal é removido devido à faísca entre o eletrodo e a peça. A erosão por faísca não envolve força de corte, e as seções frágeis permanecem intactas. Fresas de topo rotativas criam um raio de canto igual ao diâmetro da fresa, enquanto os cantos internos R0 ultrapassam o alcance da fresagem. De acordo com o Manual da ASM, Vol. 16 (Usinagem) , a erosão por faísca pertence aos processos não tradicionais, e as fichas de processo da LS Manufacturing atribuem cantos R0 às operações de EDM.
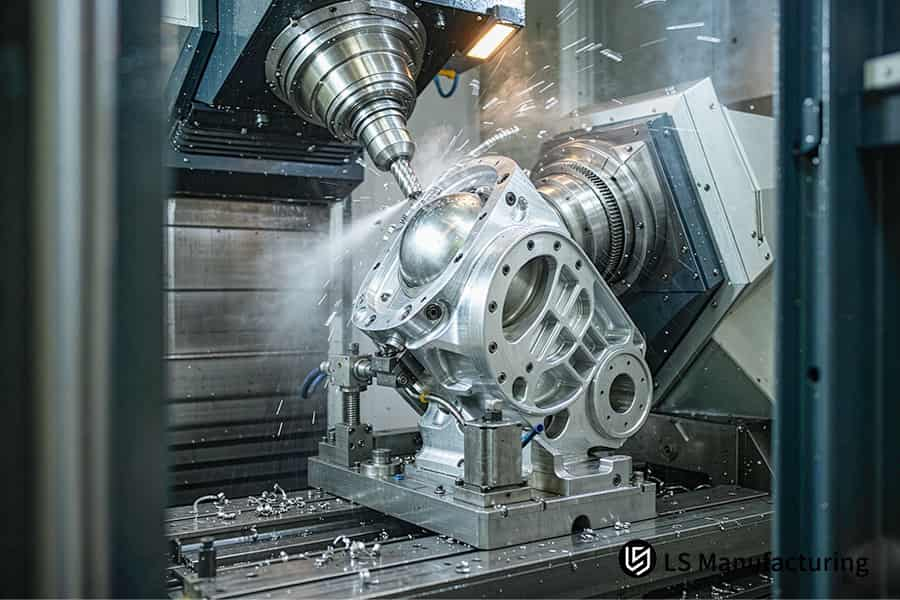
Figura 5: O fluido refrigerante pulveriza a carcaça de um atuador robótico enquanto as fresas usinam furos, ressaltos e nervuras.
Resumo
A repetibilidade da junta cinemática e a durabilidade de sua operação são determinadas pela precisão geométrica dos pontos de referência de montagem espacial e pela estabilidade de um dispositivo de fixação único. A LS Manufacturing utiliza cinemática multieixos para fornecer aos novos engenheiros de robótica tolerâncias geométricas básicas antes da ampliação para a produção.
Suporte em usinagem robótica e engenharia cinemática
Para discussões sobre educação em engenharia, análises de alocação de tolerância geométrica e análise cinemática de trajetórias de ferramentas multieixos para juntas robóticas, entre em contato com a Engenharia de Aplicação da LS Manufacturing em info@lsrpf.com ou +86 185 6675 9667.
Leitura complementar: Usinagem CNC de 5 eixos para juntas de braços robóticos: soluções de precisão para alta carga e alta precisão.

