 العربية



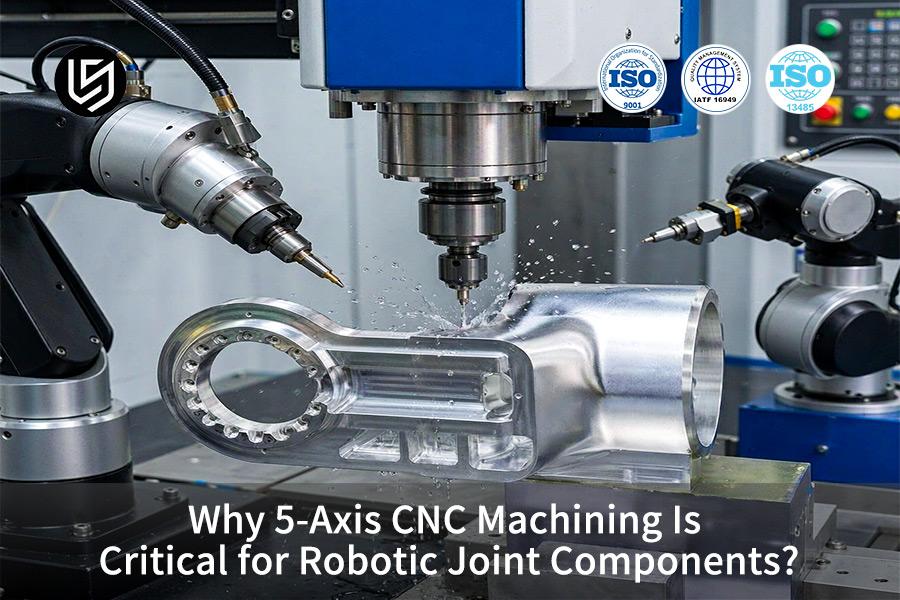
باختصار: تُعدّ عملية التصنيع باستخدام الحاسوب (CNC) ذات المفاصل الروبوتية خماسية المحاور عملية إزالة مواد (تصنيع طرحي) لتصنيع المحركات والهياكل الدوارة عبر مسار قطع متزامن واحد بخمسة محاور. وبفضل إعداد تثبيت واحد فقط بدلاً من إعدادات متعددة، لم يعد هناك حاجة لإعادة تموضع القطعة أو تراكمها. ويحقق الشكل الهندسي النهائي للقطعة دقة تصل إلى ±0.005 مم .
يواجه المصممون الميكانيكيون ومهندسو الروبوتات المبتدئون حديثو التخرج كمّاً هائلاً من المصطلحات الهندسية قبل مراجعة الرسومات المشتركة بفترة طويلة. يعتقد المبتدئون أن مجرد وجود دوران إضافي يعني بالضرورة أن التوافق سيكون أفضل، بينما العامل الحاسم في الواقع هو صلابة التثبيت ونظام الإسناد المستخدم.
أهم النقاط
- تُعدّ تقنية التصنيع باستخدام الحاسوب خماسي المحاور تقنيةً لتصنيع أغلفة الوصلات في عملية إعداد واحدة. يقلل تحريك محورين دورانيين وثلاثة محاور خطية في عملية إعداد واحدة من أخطاء الدوران الناتجة عن الإعداد إلى مستوى الميكرون.
- تُعدّ المحورية بين التجويف والشفة علاقة مرجعية تُحدد دقة تحديد موضع الوصلة. وتُعتبر عملية التثبيت متعدد المراحل عملية تقسيم علاقة التجويف بالشفة إلى عدة مراحل، حيث تُحدث كل حركة انحرافًا إضافيًا. وتتميز المحورية في مرحلة واحدة بدقة تصل إلى بضعة ميكرونات.
- يُعد اختيار مادة الوصلات حلاً وسطاً بين الصلابة والحركة بالقصور الذاتي. وتُعتبر سبيكة الألومنيوم 7075-T6 الخيار الأمثل لهياكل المشغلات خفيفة الوزن. أما الفولاذ السبائكي المُقسّى إلى 28-32 HRC (مقياس روكويل C) فيُمثل بديلاً أكثر صلابة للمفاصل الثقيلة التي تتطلب مقاعد محامل صلبة.
- تُعزى سلامة السطح إلى تقليل الاهتزازات في المراحل النهائية. تشير علامات التغذية إلى وجود اهتزازات، بينما يحدث التآكل الاحتكاكي في أسطح منع التسرب. تُعدّ خشونة السطح Ra 0.8 ميكرومتر جودة سطحية تحمي محركات التوافقيات ومحامل التلامس الزاوي من التآكل.
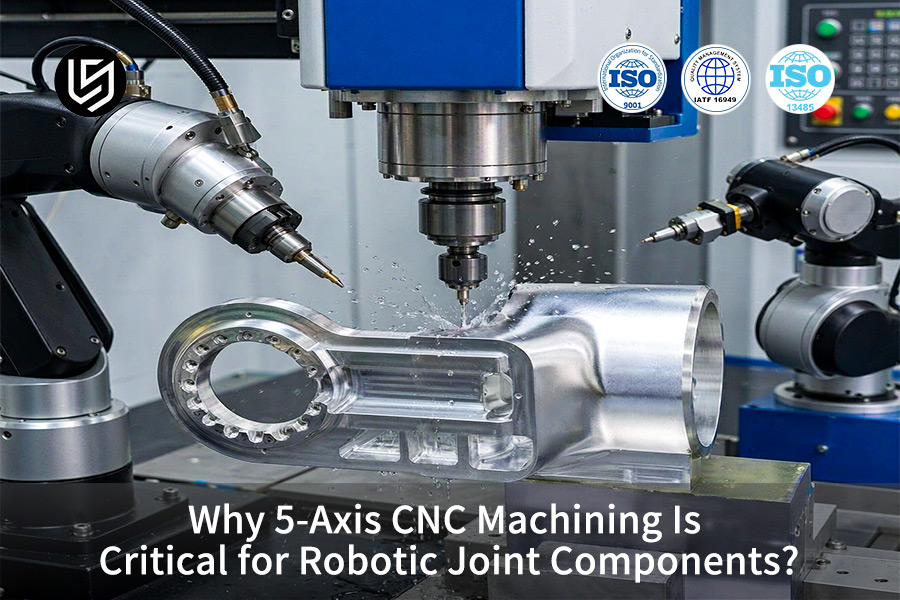
لماذا تثق بهذا الدليل للمبتدئين؟
تتمتع غلوريا بخبرة مهنية تزيد عن 15 عامًا في مجال التشغيل الآلي والنماذج الأولية السريعة في تشغيل مفاصل الروبوت، وكانت تُدرّس ميكانيكا القطع. تابعوا رؤى غلوريا الهندسية على لينكدإن . يمكنكم الاطلاع على مصطلحات أنظمة إحداثيات مفاصل الروبوت في معيار ISO 230-1:2012 (المُعتمد في 2023).
تم التحقق من صحة منطق البيانات، وتحديد المحيط في إعداد واحد، وتوحيد التفاوتات الهندسية بواسطة فريق هندسة تطبيقات القطع الخبير في شركة LS Manufacturing . توفر فئات التفاوتات العامة ISO 2768-1:1989 نطاقات التفاوت الأساسية لكل بُعد في مفصل الروبوت الموضح. يوفر الفحص البُعدي الكامل جميع قيم الأبعاد المراد تحليلها.
مصدر البيانات: بيانات اختبار تصنيع الوصلات الروبوتية لشركة LS Manufacturing للفترة 2025-2026 (المشروع ROBOT-2026-804؛ حجم العينة > 800). كل رقم خاص بنطاق مشروع محدد وليس متوسط مستوى إنتاج الشركة. اكتسب المهندسون المبتدئون مهارة فهم أنظمة البيانات في رسومات الوصلات متعددة الأوجه قبل البدء بإجراءات تحديد التفاوتات.
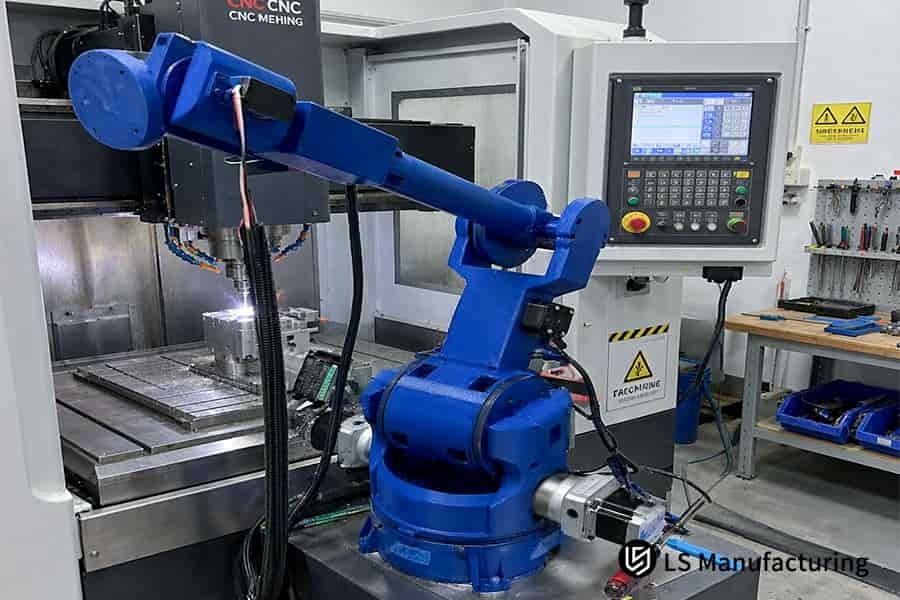
الشكل 1: ذراع روبوتية صناعية تعمل بجانب مركز تصنيع CNC على أرضية خلية آلية.
لماذا تعتبر عمليات التصنيع باستخدام الحاسوب ذات الخمسة محاور بالغة الأهمية لتفاوتات الوصلات الروبوتية؟
تُعدّ عملية التصنيع باستخدام الحاسوب خماسي المحاور عملية تشكيل محيطي متزامنة لبيانات تثبيت دقيقة للغاية (من فئة الميكرون) في المفاصل الروبوتية، وتُزيل أخطاء إعادة التثبيت أثناء التجميع بفضل توجيه قاطع القطع خماسي المحاور. قد تستهلك إعادة التثبيت ما يصل إلى ±0.1 مم من هامش الدقة المتاح قبل بدء عملية القطع. يضمن التشكيل المحيطي باستخدام الحاسوب خماسي المحاور علاقة مكانية متصلة بين قاطع القطع وقطعة العمل. تُحدد عملية التصنيع في إعداد واحد مراكز جميع الثقوب في نظام إحداثيات واحد للآلة، مما يحافظ على المحورية بالنسبة لبيانات التثبيت المرجعية. تستفيد علب التروس الكوكبية وعلب التروس التوافقية (علب تروس الموجة الانفعالية) بشكل كبير من هذه الميزة، بينما لا تستفيد الصفائح المسطحة أحادية الوجه من أي شيء.
الإغلاق الهندسي للأزواج الدورانية وقيود المحاور
تبدأ دقة تصنيع مكونات الوصلات الروبوتية من نقاط مرجعية وليس من تشطيب السطح. تحدد معايير دقة التصنيع باستخدام الحاسوب (CNC) مثل ISO 1101:2017 (القسم 8.2.3) ميزات مرجعية (أسطح أو محاور مختارة تُستخدم كنقاط أصل للقياس) لكل ثقب في رسم الوصلة.
تُحدد الرسغات سداسية المحاور موضع النهاية بدقة تصل إلى الميكرونات عن طريق توزيع هامش الخطأ بالتساوي بين جميع المفاصل:
- يستهلك المحور المشترك (فتحتان على نفس المحور) معظمها.
- يؤدي انحراف وجه المضرب (التذبذب المحوري أثناء الدوران) إلى استخدام الباقي.
أي نوع من أدوات نهاية الذراع (ذراع الروبوت/الأداة) سيتعرض للانحراف عند زيادة المحورية والانحراف.
اقتطاع التفاوتات المتراكمة في إعداد واحد
تضمن دقة التصنيع باستخدام الحاسوب (CNC) في عملية إعداد واحدة تحديد مراكز الثقوب من نقطة مرجعية واحدة، مما يمنع تراكم الأخطاء (أخطاء القطع) من التزايد. تقوم آلة الطحن ثلاثية المحاور بإعادة ضبط نقطة مرجعية كل غلاف في كل دورة، وتحافظ على دقة خطأ في حدود 0.1 مم، بينما تحافظ آلة التشكيل خماسية المحاور على دقة خطأ في حدود 5 ميكرون في المحورية. باختصار، عملية إعداد واحدة تُركّز جميع الثقوب؛ أما عمليات الإعداد الإضافية فتُسبب أخطاءً.
يُحدد نطاق التفاوت المواضع التي لا تُحقق فيها خاصية المحاور الثلاثة الأداء المطلوب. يعتقد المبتدئون أن إضافة محاور ستُقلل من جميع أنواع الأخطاء، ولكن عملية ضبط واحدة فقط تُحقق الدقة المطلوبة لأن إعادة تحديد المرجع تُزيد من الخطأ. تُعاني تطبيقات التصنيع باستخدام الحاسوب (CNC) ذات الثقوب المتقاطعة من أقصى قدر من الأخطاء نتيجةً لعمليات التثبيت المتعددة.
ما يجب تذكره
- قم بتعيين مرجع واحد لثقوب المحامل قبل تعيين الأبعاد لأي وجه شفة.
- يمكن دمج عمليات الحفر التي تستخدم مرجعًا واحدًا في إعداد واحد.
كيف تُستخدم تقنية التصنيع متعدد المحاور في بناء المحركات الروبوتية المعقدة؟
تُعدّ عملية التصنيع متعددة المحاور حركة قطع منسقة، حيث تتقدم الأشواط الخطية ومحاور الإمالة الدورانية معًا. وتعتمد آلية عمل نظام التحكم الرقمي بالكمبيوتر خماسي المحاور (CNC) للأشكال الهندسية المعقدة على استيفاء المتجهات (حيث تتقدم جميع المحاور على طول مسار مكاني مشترك واحد)، حيث تشترك حركات المحاور X وY وZ في دورة استيفاء واحدة مع محاور الإمالة A وB. ويؤدي دوران قطعة العمل إلى إنشاء زوايا وصول بدلًا من زيادة طول الأداة، مما يسمح للأدوات الصلبة القصيرة بالوصول إلى المناطق الداخلية للمفصل. وحتى في حالة التحميل الجانبي، عندما تقطع حافة أداة واحدة بالتزامن مع حافة أخرى، تبقى جودة السطح ضمن فئة Ra 0.8 ميكرومتر.
الاستيفاء المتجهي عبر محاور الآلة الخمسة
تُنفذ المفاصل الروبوتية للتصنيع باستخدام الحاسوب (CNC) خماسية المحاور حركات X وY وZ، بالإضافة إلى حركات الإمالة A وB، باستخدام سلسلة استيفاء واحدة فقط، وليس كعمليات تحديد موضع مستقلة. تجمع خاصية التوقع المسبق في وحدة التحكم جميع المحاور في حركة واحدة متصلة، مما يحافظ على محاذاة اتجاه أداة القطع مع جدران التجويف.
- تحدد الضربات الخطية موضع القاطع.
- تحدد الإمالات الدورانية زاوية التلامس.
- يجمع الاستيفاء بين الموضع والميل في دورة واحدة.
التحكم في البروز وحدود الهندسة
تُعالج المحركات الروبوتية متعددة المحاور مشكلة الاهتزاز باستخدام نتوء قصير، حيث تقل صلابة الناتئ مع زيادة طول أداة القطع. وتؤدي الجيوب العميقة ذات الجدران الرقيقة إلى استخدام المبتدئين لأدوات قطع طويلة، لكن دوران قطعة العمل يقلل من النتوء.
ببساطة، يتم تحقيق أي مدى إضافي بتحريك المعدن وليس باستخدام أدوات طويلة. كيف تعمل عملية التصنيع باستخدام الحاسوب (CNC) في مفاصل الروبوتات التعاونية المجوفة؟ يساعد الوصول بالإمالة في توضيح أن الدوران يحوّل التجويف الأعمق إلى عملية توجيه، وليس عملية تحديد طول أداة القطع.
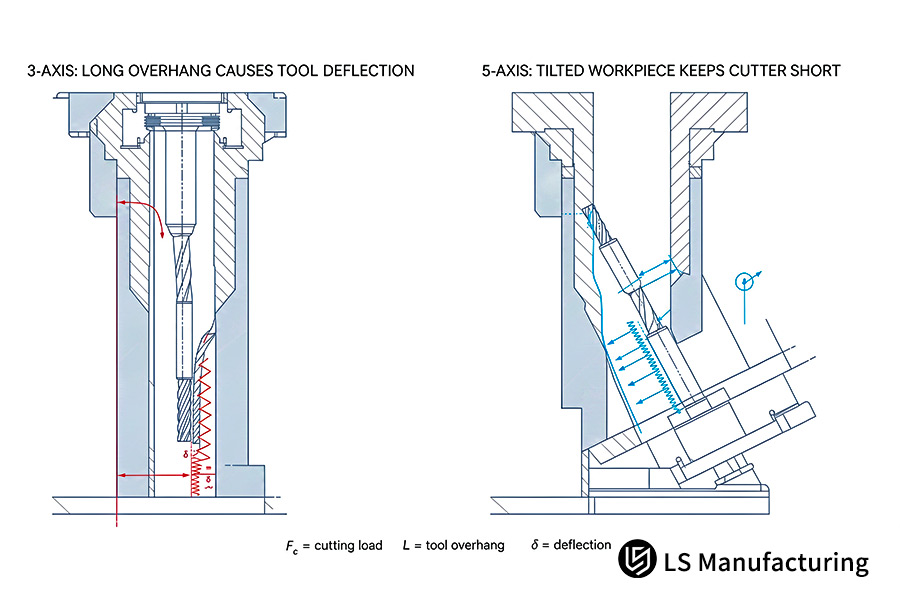
الشكل 2: يقارن المقطع العرضي انحراف أداة المحور الثلاثي الطويل مع القواطع القصيرة في وصلات الروبوتات في آلات CNC ذات 5 محاور.
جدول المقارنة الأساسي
تُميّز أربعة أبعاد فيزيائية بين ثلاث تسلسلات توجيه متعددة المحاور في عملية القطع المشترك التي تُدار آليًا. تمثل هندسة القطع، والمحورية، وتطابق المرجع، وشكل القطعة جميع عمليات التشغيل. يعتمد المهندسون المبتدئون على جدول واحد ويربطون كل عمود بمجموعة من القطع.
| الأبعاد | الطحن التقليدي ثلاثي المحاور | تحديد المواقع بمؤشر 3+2 محور | تحديد ملامح الوجه المستمر بخمسة محاور |
| الوصول إلى الهندسة المكانية | القطع في المستوى العادي فقط، بدون قطع سفلي أو أخاديد زيت مائلة | الفهرسة والإمالة، والقطع المجزأة، وزاوية توجيه القاطع ثابتة | يتغير اتجاه القطع باستمرار بالنسبة للعمودي على السطح ذي الهندسة المعقدة |
| المحورية وتطابق المرجع | قلب وإعادة تحديد المؤشر يدويًا، التفاوت التراكمي للبيانات المرجعية ±0.1 مم | تقليل الانقلاب، وتفاوت تحديد الموضع ±0.03 مم | يؤدي التثبيت إلى الحصول على جميع الميزات الدورانية، وتطابق المرجع ±0.005 مم |
| صلابة نتوء القاطع والاهتزاز | قواطع مستعملة بنسبة طول إلى قطر تزيد عن 5:1 ؛ انحراف واهتزاز متكرران | طول متوسط للقواطع؛ لوحظت علامات طفيفة عند الانتقالات متعددة المحاور. | قواطع قصيرة وصلبة؛ حتى في عملية طحن الجوانب، جودة سطح Ra = 0.8 ميكرومتر |
| الأشكال النموذجية لأجزاء الروبوت | أغطية قواعد ذات وصلات مسطحة؛ أقواس تثبيت بدون مسارات للكابلات | ثقوب متعامدة في مخفضات مكعبة؛ صناديق توصيل خارجية | حواف وصلات مجوفة من قطعة واحدة؛ قواعد مستشعر عزم الدوران ذات القنوات المحفورة |
يُعد التشكيل المحيطي ذو الخمسة محاور مناسبًا للمفاصل الحركية ذات الجدران الرقيقة الديناميكية، في حين يتم استخدام الطحن ثلاثي المحاور لأغطية القاعدة المسطحة والأغطية الخارجية ذات الدقة المنخفضة.
ما هي المواد الأنسب لتصنيع المفاصل الروبوتية؟
تُصنع مواد هندسة المفاصل الروبوتية من سبائك معدنية بناءً على نسبة صلابتها إلى وزنها، ومقاومتها للإجهاد، وثبات أبعادها عند تعرضها لأحمال عكسية. وتُصنّف المواد المستخدمة في المفاصل الروبوتية إلى فئتين رئيسيتين: سبائك الألومنيوم المستخدمة في صناعة الطيران، وسبائك الصلب المُقسّى والمُعالَج حراريًا. وتعتمد سرعة القطع على الموصلية الحرارية ومقاومة كل سبيكة. ويتطلب استخدام ألومنيوم 7075-T6 استخدام سائل تبريد وتغذية مُنظّمة، وإلا سيؤدي الإجهاد المتبقي إلى تقوّس الجدران التي يبلغ سمكها 1.5 مم.
التصلب بالترسيب وقوة الخضوع في أذرع 7075-T6
لا يزال الألومنيوم والفولاذ من المواد المستخدمة في عمليات التصنيع باستخدام الحاسوب (CNC) لغالبية أجزاء المفاصل الروبوتية.
- تتميز سبائك الألومنيوم بقدرتها على تبديد الحرارة بسرعة وانخفاض كثافتها.
- تتحمل سبائك الصلب عزم الدوران العكسي بأحجام صغيرة.
تُعزى الصلابة النوعية (معامل المرونة مقسومًا على الكثافة) إلى شيوع استخدام سبيكة 7075-T6 في الأذرع الروبوتية طويلة المدى. تعمل مفاصل الروبوت المصنعة باستخدام آلات CNC خماسية المحاور على إزالة المادة من الأجزاء الرقيقة في مشبك واحد، مما يجعل الإجهادات المتبقية متناظرة. باختصار: تتحرك الأذرع الروبوتية خفيفة الوزن بسرعة أكبر دون الحاجة إلى محركات كبيرة.
عمر الإجهاد وتآكل الجوانب في فولاذ 42CrMo4
يتمتع الفولاذ 42CrMo4 (الفولاذ المُسبَّك بالكروم والموليبدينوم) بأقصى عمر للإجهاد عند تلطيفه إلى صلابة تتراوح بين 28 و32 HRC بعد التبريد السريع. تتطلب أعمدة التروس التي تتحمل عزم الدوران العكسي لبّات مُقسَّاة، لأن السبائك الأقل صلابة تتعرض للتشوه عند التحميل المتكرر. تتضمن إحدىعمليات التصنيع باستخدام الحاسوب (CNC) التبريد بالغمر مع تغذية معتدلة عند زيادة الصلابة.
لا يعني الفولاذ الصلب بالضرورة أنه أكثر حدة؛ بل يزداد تآكل الجوانب، مما يستدعي استخدام معدلات تغذية أبطأ. لذا، تتطلب دقة تصنيع مكونات الوصلات الروبوتية حافة جديدة قبل أن يتجاوز الحجم حدود التفاوت المسموح به. ويتعلم المهندسون في وظائفهم الأولى أن الصلابة وقابلية التشغيل ليستا مترادفتين.
الفوائد العملية
- استخدم 42CrMo4 فقط لتصنيع عمود التروس؛ وليس للأغطية المسطحة.
- تأكد من وجود نطاق صلابة لدورات الإجهاد قبل تشكيل الثقوب المقواة.
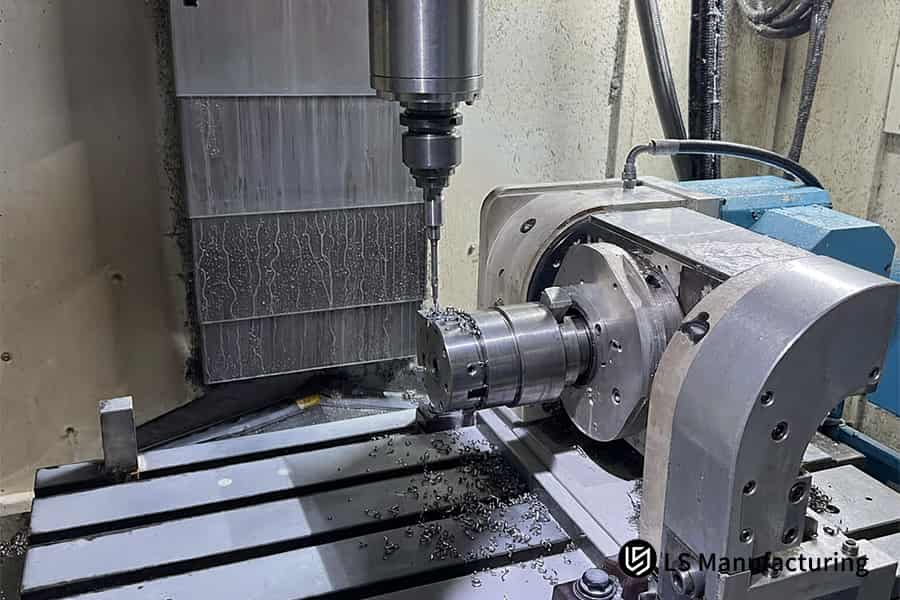
الشكل 3: طاولة دوارة تدور قطعة عمل معدنية أسطوانية واحدة تحت قاطع طحن مع سقوط الرقائق.
ما هي العوامل التي تؤثر على دقة عمليات التصنيع باستخدام الحاسوب (CNC) في عملية إعداد واحدة؟
تُعرف دقة التصنيع باستخدام الحاسوب (CNC) في عملية إعداد واحدة بالتحكم في الأبعاد، والذي يتحقق عندما تكون جميع درجات الحرية الهندسية الست للقطعة المثبتة ثابتة في نظام إحداثيات الماكينة. ثلاثة عوامل رئيسية تؤثر على تباين الأبعاد هي: التمدد الحراري لأجزاء الماكينة، والتشوه المرن الناتج عن قوى القطع، وتآكل أدوات التصنيع الدقيق. يحدد معيار ISO 230-1:2012 اختبارات الدقة الهندسية التي تُحدد كميًا مساهمة كل مصدر من مصادر الماكينة. يُساهم التثبيت والتحكم المؤازر والنهج الحلزوني المتناظر في القضاء على تباين الأبعاد مع الحفاظ على التفاوتات الهندسية.
تعويض الخطأ الحركي والتحكم في بروتوكول التحكم عن بعد في الوقت الحقيقي
تُشكّل تقنية RTCP (نقطة مركز دوران الأداة، التي تُثبّت موضع طرف الأداة أثناء دوران رأس المغزل) أساس عمليات التصنيع خماسية المحاور. وتستقبل أنظمة المؤازرة بيانات التغذية الراجعة من المحور الدوراني، وتُغيّر مواضع المحاور الخطية، وتُزيل انحراف طرف الأداة الناتج عن اهتزاز رأس المغزل. ويُثبت المصنّعون فعالية خوارزميات التعويض الخاصة بهم باستخدام اختبارات قضيب الكرة والليزر.
تحدد المواصفة القياسية ISO 230-1:2012 تقنيات الاختبار الهندسي للمحاور الدورانية، بما في ذلك خطأ الحركة في الموضع الزاوي. يعتمد اختيار نظام التحكم الرقمي ثلاثي المحاور أو خماسي المحاور لتصنيع الأجزاء الروبوتية على أمر واحد: يتطلب القطع تعويض الحركة، بينما لا يتطلب الفهرسة ذلك.
توزيع الحرارة أثناء القطع وتناظر الجدران الرقيقة
تعتمد دقة التصنيع باستخدام الحاسوب (CNC) في عملية واحدة على تبديد الحرارة عبر الرايش، بدلاً من انتقالها إلى قطعة الألومنيوم الخام. تعمل مسارات الأدوات المتناظرة متعددة الطبقات على تخفيف الإجهادات المتبقية بالتساوي، والحفاظ على استدارة التجويف. ويحصل المهندسون على اختبار سهل للتمييز بين الانحراف الحراري وتآكل الأداة في نتائج الفحص.
تفاوتات تصنيع مكونات المفاصل الروبوتية تصبح أصغر حجماً بعد عمليات التشطيب التي تتم بين الجدران. تنص مبادئ التصنيع باستخدام الحاسوب (CNC) على إزالة متوازنة للمادة بدلاً من عملية التخشين السريع أحادي الاتجاه. بعبارة أخرى، ستبقى إزالة المعدن على شكل طبقات متساوية في مكانها الصحيح.
كيف يؤثر استخدام آلات CNC ثلاثية المحاور مقابل آلات CNC خماسية المحاور على جودة الأجزاء الروبوتية؟
تُعدّ عمليات الطحن باستخدام الحاسوب (CNC) ثلاثية المحاور وخماسية المحاور مرحلتين في تسلسل هرمي لحرية الحركة، تُحدّدان خلوص النقل في المفاصل الدورانية للروبوتات. ويُختزل اختيار نظام CNC ثلاثي المحاور أو خماسي المحاور لأجزاء الروبوتات إلى سؤال واحد: هل تستطيع الأداة الوصول إلى ثقوب عميقة دون أن تكون طويلة جدًا؟ فالقواطع الطويلة جدًا تنحني. وتُزيل قدرة نظام CNC خماسي المحاور على الحفاظ على سرعة طرف ثابتة علامات الاهتزاز على الجدران العميقة. وسيقلّ الخلوص (فقدان الحركة بين التروس المتشابكة) مع بقاء الثقوب أسطوانية. أما الأجسام الدورانية ثنائية المحاور فلن تستفيد من هذه التقنية، لأن برمجة نظام CNC خماسي المحاور في هذه الحالة ستكون أكثر تكلفة من عملية الخراطة باستخدام الحاسوب (عملية الخراطة مع دوران الخامة مع تثبيتها على أداة ثابتة) .
حدود الحرية المكانية وردود الفعل العكسية على النقل
تعتمد عملية التصنيع ثلاثية المحاور على نظام الانحراف الناتئ، وبالتالي فإن حركة أداة القطع وحدها هي المسؤولة عن الوصول إلى التجويف. ويؤدي استخدام أدوات حفر طويلة لثقوب المحامل العميقة إلى تشكيل أشكال مخروطية نتيجةً للانحراف الناتئ للثقوب الدائرية.
يتم شرح سبب أهمية نظام التحكم الرقمي ذو 5 محاور في مجال الروبوتات هنا: يسمح الميل الدوراني بتصنيع الجدران العميقة باستخدام أدوات أقصر، وبالتالي تكون الثقوب أسطوانية.
الدخول المائل، وسرعة طرف ثابتة، وحدود الدوران
تستخدم المحركات الروبوتية متعددة المحاور سرعة طرف ثابتة أثناء بدء عملية الإمالة. تمنع سرعة القطع الثابتة حدوث اهتزازات ذاتية بين أداة القطع والجدار، مما يسمح بالحفاظ على خشونة الجدران عند 0.8 ميكرومتر. بالنسبة للمبتدئين، تعتمد دقة المحاور الخمسة على نقطة مرجعية واحدة فقط.
تُستبعد الأجسام الدورانية في شكلها البسيط من أحد التصنيفات. يُنتج المبرمجون أكوادًا أكثر للخمسة محاور مقارنةً بأكواد المخرطة لأنهم يُبقون الجزء ثنائي المحور على مركز الدوران.
الدروس القابلة للتطبيق
- قم بقياس استدارة التجويف على عمقين قبل افتراض أن المشكلة تكمن في دقة الآلة.
- استخدم البرمجة خماسية المحاور فقط على الأشكال الهندسية المغلقة، ولا تستخدمها مطلقًا على الأجزاء ثنائية المحاور البسيطة.
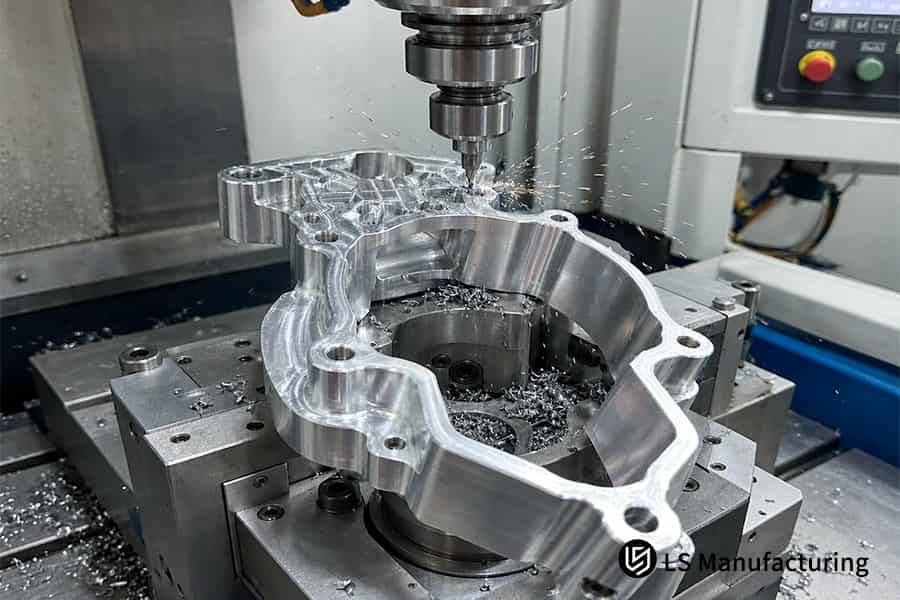
الشكل 4: تقوم أداة التثبيت بتثبيت شفة مفصل روبوتي حلقي الشكل بينما يقوم قاطع دوار بإزالة المعدن.
كيف تعمل عمليات التصنيع متعددة المحاور عمليًا: مثال على مفصل روبوت تعاوني من شركة LS Manufacturing
تُستخدم تقنية التصنيع باستخدام الحاسوب (CNC) متعددة المحاور ذات الإعداد الواحد لتشطيب جميع الأجزاء الدوارة في مفاصل الروبوتات التعاونية المجوفة بعملية تثبيت واحدة. تتكون شفة دوارة واحدة من الألومنيوم 7075-T6 بقطر خارجي 120 مم من محور مرن ذي محرك توافقي ومقعد محمل أسطواني متقاطع. يتطلب توجيه الكابلات داخل الأجسام المجوفة للروبوتات التعاونية الحفاظ على رقة الجدران، إذ لا يمكن زيادة سمكها لمجرد زيادة الصلابة. يبلغ الحد الأدنى لسمك جدران الكابولي 1.5 مم ، مما يعني ضرورة وجود محورية مشتركة بين مقعدي المحمل الطرفيين.
سيناريو التطبيق
كيف تعمل عملية التصنيع باستخدام الحاسوب (CNC) داخل شفة الروبوت التعاوني المجوفة؟ في الروبوتات التعاونية، تمر الكابلات عبر المحركات، ويجب أن تستوعب شفة واحدة من سبيكة 7075-T6 نتوءات بطول 1.5 مم حول منطقة مقعدي محمل. يتطلب كلا مقعدي المحمل دقة عالية في المحورية. يعتقد العديد من المهندسين الشباب خطأً أن المشكلة تكمن في سُمك الجدار.
المبدأ في الممارسة
تبلغ سرعة القطع (Vc، سرعة القطع المحيطية) 60 مترًا/دقيقة، نظرًا لأن سبيكة الألومنيوم 7075-T6 تبرد بسرعة ولكنها تصبح لينة جدًا عند درجات الحرارة العالية؛ فزيادة سرعات القطع تزيد من تدرج درجة الحرارة، مما يؤدي إلى انحناء الجدران الرقيقة التي يبلغ سمكها 1.5 مم. تضمن زاوية الميل بين المغزل ووحدة التحكم في التيار تحميلًا متساويًا لقواطع التفريز القصيرة. يعمل نظام التشحيم بكمية قليلة (MQL) على توحيد توزيع درجة الحرارة داخل الحلقة الرقيقة.
النتائج المقاسة
انخفض وقت الإعداد بنسبة 14% ، وانخفض وقت إنتاج النموذج الأول والإنتاج بكميات صغيرة بنسبة 12% . تستفيد عملية تصنيع الألمنيوم الرقيق باستخدام آلات CNC من تقليل عدد عمليات الإعداد، حيث تتراكم أخطاء المحورية، ولكن ليس سرعة دوران المغزل.
مصدر البيانات: سجل اختبار تشغيل المفاصل الروبوتية لشركة LS Manufacturing 2025-2026 (المشروع رقم ROBOT-2026-804، حجم العينة >800)، استنادًا إلى قاعدة بيانات داخلية مقاسة بدلاً من متوسطات الإنتاج على مستوى المصنع.

الأسئلة الشائعة
1. ما هو السبب الرئيسي الذي يجعل المفاصل الروبوتية تتطلب استخدام آلات CNC خماسية المحاور بدلاً من آلات الطحن القياسية ثلاثية المحاور؟
تتيح عملية التوجيه المحيطي خماسي المحاور، التي تتم بإعداد واحد، إتمام جميع الميزات الدورانية في هياكل الوصلات باستخدام إعداد واحد فقط. تُثبّت نقاط الإسناد لثقوب المحامل، وأسطح الحواف، وقنوات الكابلات. تُعرّف المحورية بأنها تفاوت موضعي وفقًا لنقاط الإسناد في معيار ISO 1101:2017. تكون المحورية في حدود 5 ميكرومتر في عملية التوجيه ذات الإعداد الواحد. تُمكّن مراجعات التصميم من التنبؤ بالهياكل التي تتطلب تثبيتًا واحدًا بدلًا من حساب المحاور.
2. هل استخدام آلات CNC خماسية المحاور يلغي دائماً متطلبات معالجة السطح بعد التصنيع؟
الأنودة هي عملية طلاء تحويلية إلكتروليتية تُنتج أكسيد الألومنيوم من المعادن الأساسية دون إضافة طبقات جديدة. تُحدد خشونة السطح شكل السطح من القمة إلى القاع، بينما يُحدد سُمك الطلاء مقاومة التآكل. تُنتج عملية التشكيل الخماسي المحاور أسطحًا ذات خشونة Ra تبلغ 0.8 ميكرومتر. يُحدد معيار MIL-A-8625 فئات الأنودة لسبائك الألومنيوم. تخضع أغلفة وصلات LS Manufacturing لعملية أنودة MIL-A-8625 بعد القطع.
3. ما هو الحد الأقصى النموذجي لسمك الجدار عند تشكيل أغلفة مشغلات الروبوت 7075-T6؟
يُصبح الحد الأدنى لسمك الجدار القابل للتشكيل عاملاً مُحدداً للصلابة لمقاومة الاهتزاز في الأجزاء الناتئة. قد تنحني هذه الأجزاء بفعل قوة القطع، بينما يُؤدي الإجهاد المتبقي إلى تشوه الأجزاء المُصنّعة بمجرد فكها. تُراعي عملية تشكيل الجدران الرقيقة باستخدام الحاسوب (CNC) لأغلفة الوصلات هذه مواصفات LS Manufacturing الهندسية التي تُحدد سمك الجدران الناتئة بـ 1.5 مم أو أكثر؛ ويُحدد معيار ASTM B209-14 ألواح وصفائح الألمنيوم 7075-T6 .
4. هل يمكن أن تحل تقنية التصنيع باستخدام الحاسوب خماسي المحاور محل تقنية التفريغ الكهربائي بشكل كامل في معالجة ميزات الوصلات الداخلية المعقدة؟
تمثل عملية التصنيع بالتفريغ الكهربائي عملية تآكل حراري، حيث يُزال المعدن بفعل الشرارة بين القطب الكهربائي وقطعة العمل. لا تتطلب عملية التآكل الشراري أي قوة قطع، وتبقى الأجزاء الهشة سليمة. تُنتج قواطع الطحن الدوارة زوايا بنصف قطر يساوي حجم القاطع، بينما تتجاوز الزوايا الداخلية ذات نصف القطر R0 نطاق الطحن. وفقًا لدليل ASM، المجلد 16 (التصنيع) ، يُصنف التآكل الشراري ضمن العمليات غير التقليدية، وتُخصص أوراق عمليات LS Manufacturing زوايا R0 لعمليات التصنيع بالتفريغ الكهربائي.
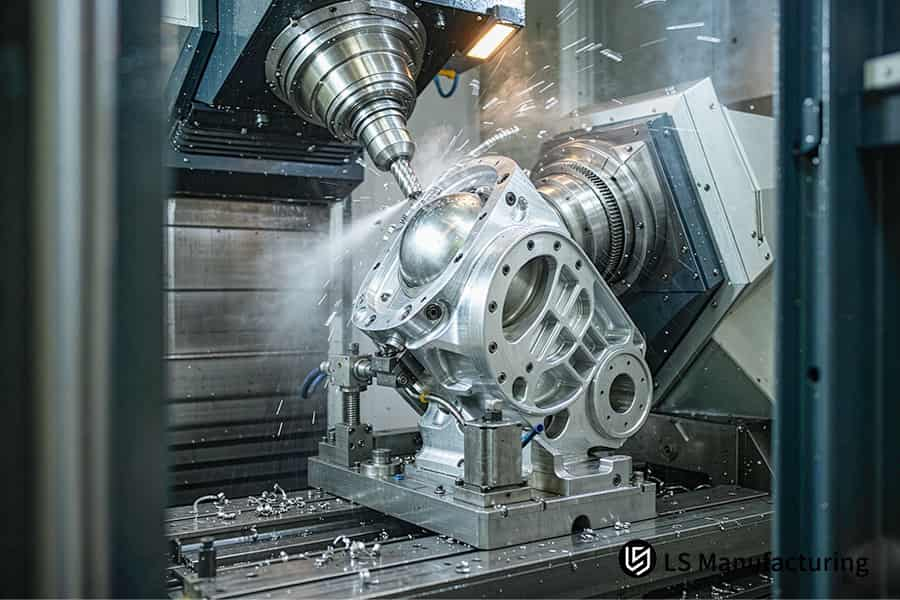
الشكل 5: يقوم سائل التبريد برش غلاف مشغل روبوتي واحد بينما تقوم آلات القطع بتشكيل الثقوب والنتوءات والأضلاع.
ملخص
تعتمد دقة تكرار حركة المفصل الحركي ومتانة تشغيله على الدقة الهندسية لنقاط التثبيت المكانية وثبات جهاز التثبيت الواحد. تستخدم شركة LS Manufacturing نظام الحركة متعدد المحاور لتزويد مهندسي الروبوتات الجدد بحدود التفاوتات الهندسية الأساسية قبل التوسع إلى مرحلة الإنتاج.
دعم التصنيع الروبوتي والهندسة الحركية
للمناقشات حول التعليم الهندسي، وتحليلات تخصيص التفاوتات الهندسية، والتحليل الحركي لمسارات الأدوات متعددة المحاور للمفاصل الروبوتية، تواصل مع قسم هندسة التطبيقات في شركة LS Manufacturing على البريد الإلكتروني info@lsrpf.com أو على الرقم +86 185 6675 9667.
للمزيد من القراءة: التصنيع باستخدام الحاسوب خماسي المحاور لمفاصل الذراع الروبوتية: حلول دقيقة للأحمال العالية والدقة العالية

