 Deutsch



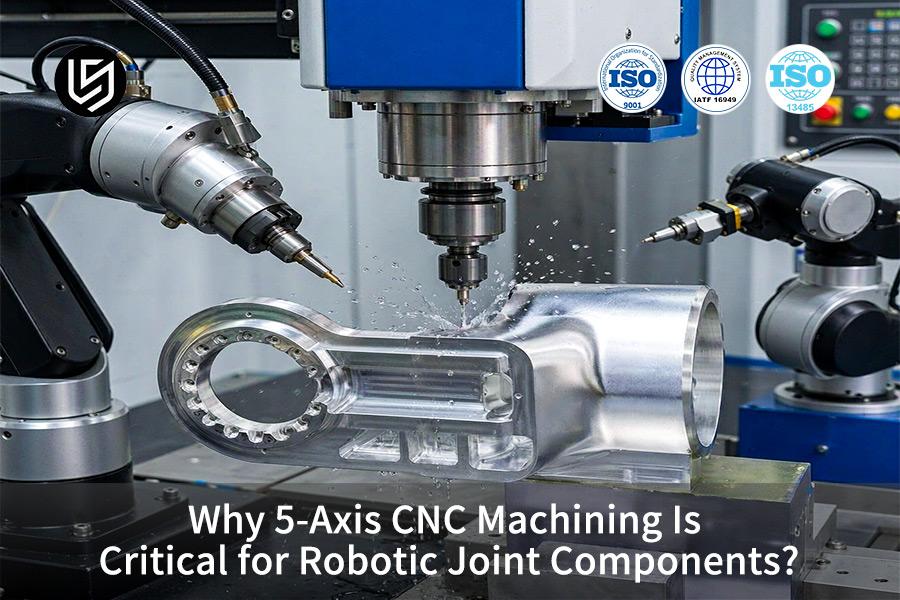
Kurz gesagt: Die 5-Achs-Roboter-CNC-Bearbeitung von Gelenken ist ein abtragendes Fertigungsverfahren (subtraktives Verfahren) zur Herstellung von Aktuatoren und Drehgehäusen mittels eines synchronen 5-Achs-Fräserwegs. Durch die Verwendung nur einer Spannvorrichtung anstelle mehrerer Vorrichtungen entfällt das Verrutschen und die Positionsverschiebung der Teile. Die Geometrie des fertigen Teils erreicht Toleranzen von ±0,005 mm .
Frischgebackene Nachwuchskonstrukteure und Robotikingenieure stoßen schon lange vor der eigentlichen Zeichnungsprüfung auf eine Vielzahl geometrischer Fachbegriffe. Anfänger glauben oft, dass eine zusätzliche Rotation automatisch eine bessere Passung bedeutet, dabei sind die tatsächliche Passgenauigkeit hauptsächlich von der Steifigkeit der Vorrichtung und dem verwendeten Bezugssystem abhängig.
Wichtigste Erkenntnisse
- Die 5-Achs-CNC-Bearbeitung ist eine Fertigungstechnologie für Gelenkgehäuse, die in einer einzigen Aufspannung durchgeführt wird. Die Bewegung von zwei Drehachsen und drei Linearachsen in einer einzigen Aufspannung reduziert einrichtungsbedingte Rotationsfehler auf den Mikrometerbereich.
- Die Bohrungs-Flansch-Koaxialität ist ein Bezugsmaß, das die Präzision der Verbindungspositionierung definiert. Mehrstufiges Spannen ist ein Verfahren, bei dem eine Bohrungs-Flansch-Beziehung in mehrere Aufspannungen unterteilt wird, wobei jede Bewegung eine zusätzliche Abweichung verursacht. Die Koaxialität in einer einzelnen Aufspannung hat eine Genauigkeit von wenigen Mikrometern.
- Die Wahl des Verbindungsmaterials stellt einen Kompromiss zwischen Steifigkeit und Trägheitsbewegung dar. Für leichte Aktuatorgehäuse wird hauptsächlich die Aluminiumlegierung 7075-T6 verwendet. Legierter Stahl mit einer Härte von 28–32 HRC (Rockwell C) ist eine steifere Alternative für schwere Verbindungen, die steife Lagersitze erfordern.
- Die Oberflächengüte resultiert aus der Reduzierung von Rattern in den letzten Bearbeitungsgängen. Vorschubspuren deuten auf Rattern hin, während Reibkorrosion an Dichtflächen auftritt. Eine Oberflächenrauheit von Ra 0,8 μm schützt Harmonic Drives und Schrägkugellager vor Verschleiß.
Warum Sie diesem Anfängerleitfaden vertrauen sollten?
Gloria verfügt über mehr als 15 Jahre Berufserfahrung in der Zerspanung und im Rapid Prototyping mit Schwerpunkt auf Robotergelenkbearbeitung und lehrte früher Zerspanungsmechanik. Folgen Sie Glorias Engineering Insights auf LinkedIn . Die Nomenklatur von Robotergelenk-Koordinatensystemen ist in ISO 230-1:2012 (verifiziert 2023) definiert.
Die Datenlogik, die Konturierung in einer Aufspannung und die Gleichmäßigkeit der geometrischen Toleranzen wurden vom Expertenteam für Schneidanwendungen bei LS Manufacturing validiert. Die allgemeinen Toleranzklassen nach ISO 2768-1:1989 definieren die grundlegenden Toleranzbereiche für jede Dimension des dargestellten Robotergelenks. Die vollständige Dimensionsprüfung liefert alle zu analysierenden Messwerte.
Datenquelle: LS Manufacturing 2025–2026, Fertigungstestdaten für Roboterverbindungen (Projekt ROBOT-2026-804; Stichprobenumfang >800). Jeder einzelne Wert bezieht sich auf einen bestimmten Projektbereich und nicht auf die durchschnittliche Produktionsmenge des Unternehmens. Die Nachwuchsingenieure haben die Technik zum Verständnis von Bezugssystemen in Zeichnungen von Mehrflächenverbindungen erlernt, bevor sie mit der Tolerierung begannen.
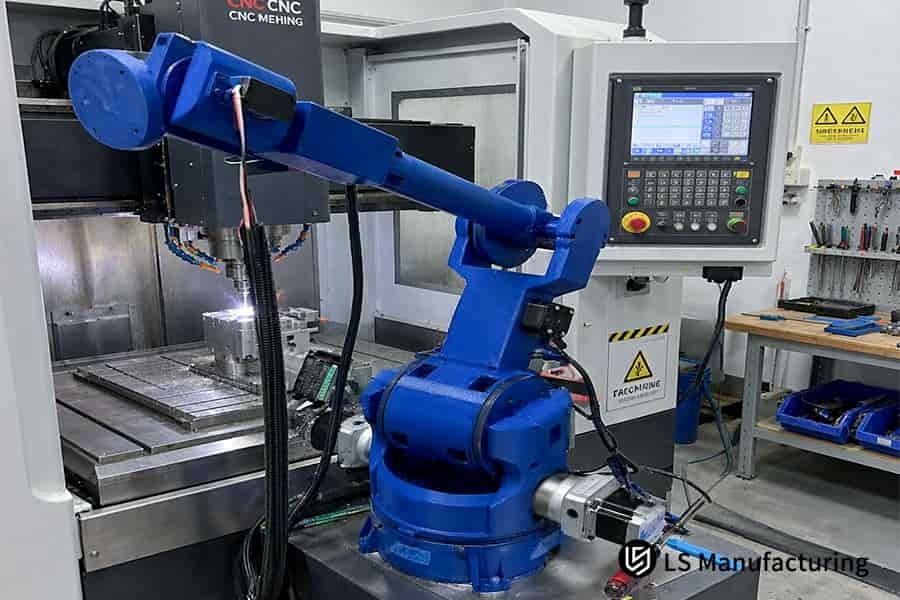
Abbildung 1: Ein Industrieroboterarm arbeitet neben einem CNC-Bearbeitungszentrum in einer automatisierten Fertigungszelle.
Warum ist die 5-Achs-CNC-Bearbeitung für die Toleranzen von Robotergelenken so wichtig?
Die 5-Achs-CNC-Bearbeitung ist ein synchronisierter Konturbearbeitungsprozess für Montageflächen im Mikrometerbereich in Robotergelenken und eliminiert Nachspannfehler bei der Montage aufgrund der 5-Achs-Fräserausrichtung. Nachspannfehler können bis zu ±0,1 mm der Genauigkeitsreserve beanspruchen, bevor der eigentliche Bearbeitungsprozess beginnt. Die 5-Achs -CNC-Konturbearbeitung (Computer Numerical Control) gewährleistet eine durchgängige räumliche Beziehung zwischen Fräser und Werkstück. Die Bearbeitung in einer einzigen Aufspannung bestimmt die Mittelpunkte aller Bohrungen in einem Maschinenkoordinatensystem und erhält somit die Koaxialität zum Bezugspunkt. Planetengetriebe und Harmonic-Drive-Getriebe (Wellenantriebe) profitieren am meisten, während ebene, einseitig wirkende Platten keinen Vorteil bieten.
Geometrischer Abschluss von Drehpaaren und Achsenbeschränkungen
Die Bearbeitungstoleranzen für Robotergelenkkomponenten basieren auf Bezugspunkten und nicht auf der Oberflächenbeschaffenheit. Normen für CNC-Bearbeitungstoleranzen wie ISO 1101:2017 (Abschnitt 8.2.3) definieren Bezugspunkte (ausgewählte Flächen oder Achsen, die als Messursprünge verwendet werden) für jede Bohrung in der Gelenkzeichnung.
Sechsachsige Handgelenke positionieren das Ende im Mikrometerbereich, indem sie das Fehlerbudget gleichmäßig auf alle Gelenke verteilen:
- Bei Koaxialität (zwei Bohrungen auf derselben Achse) wird der größte Teil davon verbraucht.
- Der Rundlauf der Planfläche (axiales Taumeln bei Rotation) wird durch die Auflagekraft ausgeglichen.
Bei zunehmender Koaxialität und Rundlaufabweichung kann es bei jedem Endeffektor (Roboterarm-Greifer/Werkzeug) zu Abweichungen kommen.
Toleranzstapelung bei Einzelaufspannung
Die Präzision der CNC-Bearbeitung in einer einzigen Aufspannung ermöglicht die präzise Bestimmung der Bohrungsmitten von einem einzigen Bezugspunkt aus, sodass sich Toleranzabweichungen (Teilefehler) nicht weiter erhöhen. Die 3-Achs-Fräsmaschine setzt den Bezugspunkt jedes Gehäuses bei jedem Umdrehen neu und gewährleistet eine Abweichung von maximal 0,1 mm, während die 5-Achs-Konturbearbeitung eine Koaxialitätsabweichung von maximal 5 µm sicherstellt. Kurz gesagt: Eine einzige Aufspannung zentriert alle Bohrungen; weitere Aufspannungen führen zu Fehlern.
Die Toleranzzone kennzeichnet Gehäuse, bei denen die 3-Achs-Bearbeitung an ihre Grenzen stößt. Anfänger glauben oft, dass zusätzliche Achsen alle Fehler reduzieren, doch nur eine einzige Aufspannung gewährleistet Genauigkeit, da die Neureferenzierung den Fehler erhöht. Bei CNC-Bearbeitungsanwendungen mit gekreuzten Bohrungen treten aufgrund der mehrfachen Aufspannung die größten Fehler auf.
Was man sich merken sollte
- Weisen Sie den Lagerbohrungen ein Bezugselement zu, bevor Sie den Flanschflächen Maße zuweisen.
- Bohrungen, die ein gemeinsames Bezugselement verwenden, können zu einer einzigen Messanordnung zusammengefasst werden.
Wie werden durch mehrachsige Bearbeitung komplexe Roboterantriebe hergestellt?
Die Mehrachsenbearbeitung ist eine koordinierte Schnittbewegung, bei der lineare Hübe und Drehachsen synchron verlaufen. Die Funktionsweise von 5-Achs-CNC-Maschinen bei komplexen Geometrien basiert auf Vektorinterpolation (alle Achsen bewegen sich entlang eines gemeinsamen räumlichen Pfades). Dabei bilden die Bewegungen in X-, Y- und Z-Richtung zusammen mit den Drehachsen A und B einen Interpolationszyklus. Die Drehung des Werkstücks erzeugt Zugangswinkel anstelle zusätzlicher Werkzeuglängen, wodurch kurze, starre Werkzeuge auch die inneren Bereiche der Verbindung erreichen können. Selbst bei Flankenbelastung, wenn zwei Werkzeugschneiden gleichzeitig arbeiten, bleibt die Oberflächengüte im Bereich von Ra 0,8 μm.
Vektorinterpolation über fünf Maschinenachsen
Die 5-Achs-CNC-Bearbeitungsrobotergelenke führen X-, Y- und Z-Verfahrwege sowie A- und B-Neigungen mit nur einer einzigen Interpolationskette aus, anstatt unabhängige Positioniervorgänge durchzuführen. Die vorausschauende Steuerung kombiniert alle Achsen zu einem kontinuierlichen Hub, wodurch die Ausrichtung des Schneidwerkzeugs an den Kavitätenwänden beibehalten wird.
- Die Position des Fräsers wird durch lineare Hübe bestimmt.
- Die Drehneigung bestimmt einen Kontaktwinkel.
- Die Interpolation kombiniert Position und Neigung in einem Zyklus.
Überhangkontrolle und geometrische Grenzen
Mehrachsige Bearbeitungsroboter wirken Vibrationen durch kurze Überhänge entgegen, da die Auslegersteifigkeit mit zunehmender Werkzeuglänge abnimmt. Tiefe, dünnwandige Taschen veranlassen Anfänger dazu, lange Fräser zu verwenden; die Werkstückrotation reduziert jedoch den Überhang.
Vereinfacht gesagt, wird jede zusätzliche Reichweite durch die Bewegung des Metalls und nicht durch den Einsatz langer Werkzeuge erzielt. Wie funktioniert die CNC-Bearbeitung in Hohl-Cobot-Gelenken? Die Neigungssteuerung hilft zu erklären, wie die Rotation eine tiefere Aussparung in einen Fräsvorgang umwandelt, anstatt die Fräslänge zu erhöhen.
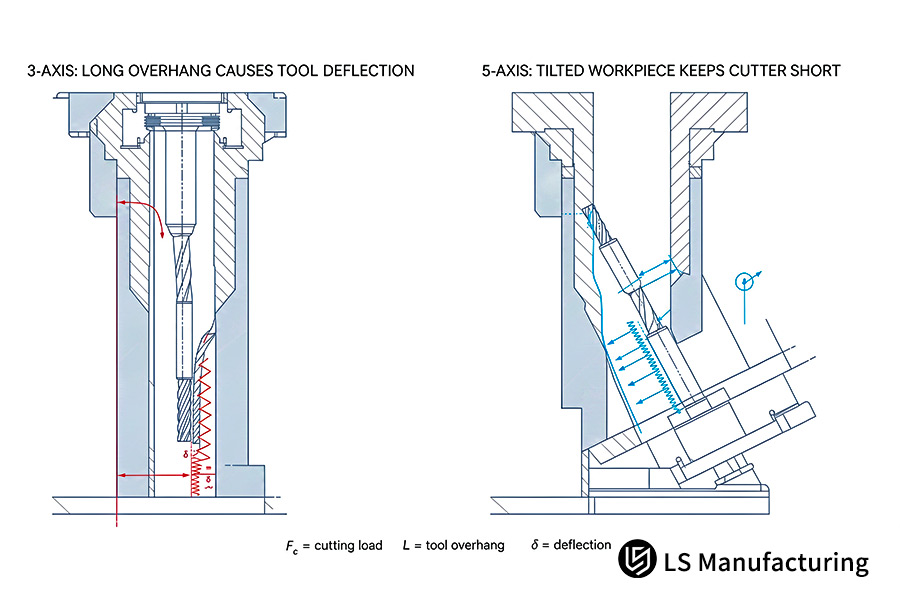
Abbildung 2: Querschnitt vergleicht die lange 3-Achs-Werkzeugdurchbiegung mit der kurzen Werkzeugdurchbiegung in 5-Achs-CNC-Bearbeitungsrobotergelenken.
Grundlegende Vergleichstabelle
Vier physikalische Dimensionen unterscheiden drei mehrachsige Bearbeitungsabläufe beim robotergestützten Fügeverfahren. Schnittgeometrie, Koaxialität, Bezugspunktübereinstimmung und Teileform repräsentieren alle Bearbeitungsprozesse. Nachwuchsingenieure verwenden eine Tabelle und ordnen jede Spalte einer Teilefamilie zu.
| Dimension | Traditionelles 3-Achs-Fräsen | Indexierte 3+2-Achsen-Positionierung | Kontinuierliche 5-Achsen-Konturierung |
| Zugriff auf räumliche Geometrie | Nur Schnitte in normaler Ebene, keine Hinterschnitte oder schrägen Ölnuten. | Indexierung und Neigung, segmentierte Schnitte, fester Fräserorientierungswinkel | Die Ausrichtung des Fräsers variiert kontinuierlich in Bezug auf die Oberflächennormale komplexer Geometrien. |
| Koaxialität und Datumsübereinstimmung | Manuelles Umdrehen und erneutes Anzeigen, kumulative Bezugstoleranz ±0,1 mm | Weniger Kippen, Positionierungstoleranz der Indexierung ±0,03 mm | Durch die Klemmung werden alle Drehfunktionen mit einer Bezugsgenauigkeit von ±0,005 mm realisiert. |
| Steifigkeit und Rattern des Fräserüberhangs | Verwendete Fräser mit einem Längen-Durchmesser-Verhältnis von mehr als 5:1 ; häufige Durchbiegung und Rattern | Mittlere Fräserlänge; leichte Markierungen bei mehrachsigen Übergängen zu beobachten. | Kurze und starre Fräser; selbst beim Flankenfräsen eine Oberflächengüte von Ra = 0,8 μm |
| Typische Roboterbauteile | Flache Bodenabdeckungen; Montagehalterungen ohne Kabelführung | Orthogonale Bohrungen in kubischen Reduzierstücken; externe Anschlussdosen | Einteilige Hohlflanschverbindungen; gefräste Drehmomentsensorbasen |
Die Fünf-Achs-Konturbearbeitung eignet sich für dynamische, dünnwandige kinematische Verbindungen, während die Drei-Achs-Fräsbearbeitung für ebene Grunddeckel und Außendeckel mit geringerer Genauigkeit eingesetzt wird.
Welche Werkstoffe eignen sich am besten für die Bearbeitung von Robotergelenken?
Die Werkstoffe für Roboterverbindungen bestehen aus Metalllegierungen, deren Steifigkeits-Gewichts-Verhältnis, Dauerfestigkeit und Dimensionsstabilität unter Wechsellasten entscheidend sind. Im Wesentlichen werden zwei Werkstoffgruppen verwendet : Aluminiumlegierungen für die Luft- und Raumfahrt sowie vergüteter legierter Stahl. Die Schnittgeschwindigkeit hängt von der Wärmeleitfähigkeit und dem Wärmewiderstand der jeweiligen Legierung ab. Aluminium 7075-T6 erfordert den Einsatz von Kühlmittel und geregeltem Vorschub, da sonst Eigenspannungen zu Verformungen der 1,5 mm dicken Wände führen.
Ausscheidungshärtung und Streckgrenze in 7075-T6-Armen
Aluminium und Stahl sind nach wie vor zwei Werkstoffe, die bei der CNC-Bearbeitung für den Großteil der Gelenkteile von Robotern verwendet werden.
- Aluminiumlegierungen leiten Wärme schnell ab und haben eine geringe Dichte.
- Stahllegierungen bewältigen das Rückdrehmoment in kompakten Baugrößen.
Die spezifische Steifigkeit (Elastizitätsmodul geteilt durch Dichte) ist der Grund, warum 7075-T6 bei Roboterarmen mit großer Reichweite so beliebt ist. Bei der 5-Achs-CNC-Bearbeitung von Robotergelenken wird das Material von den dünnen Abschnitten in einer einzigen Spannvorrichtung abgetragen, wodurch die Eigenspannungen symmetrisch verteilt werden. Vereinfacht gesagt: Leichte Roboterarme bewegen sich schneller ohne große Aktuatoren.
Dauerfestigkeit und Flankenverschleiß bei 42CrMo4-Stahl
42CrMo4 (Chrom-Molybdän-legierter Stahl) erreicht seine maximale Dauerfestigkeit, wenn er nach dem Abschrecken auf 28–32 HRC angelassen wird. Keilwellen, die Drehmomentwechseln standhalten, benötigen gehärtete Kerne, da weichere Legierungen sich bei wiederholter Belastung verformen. EinCNC-Bearbeitungsverfahren sieht bei steigender Härte eine Flutkühlung mit moderatem Vorschub vor.
Harter Stahl ist nicht unbedingt schärfer; stattdessen erhöht sich der Flankenverschleiß, was geringere Vorschübe erforderlich macht. Die Bearbeitungstoleranzen von Roboter-Verbindungskomponenten erfordern daher eine scharfe Schneide, bevor die Maße zu weit außerhalb der Toleranz liegen. Ingenieure lernen in ihrem ersten Job, dass Härte und Bearbeitbarkeit nicht dasselbe sind.
Praktische Erkenntnisse
- 42CrMo4 ist nur für die Bearbeitung von Keilwellen geeignet, nicht für flache Abdeckungen.
- Vor der Bearbeitung gehärteter Bohrungen muss der Anlassbereich für Ermüdungszyklen geprüft werden.
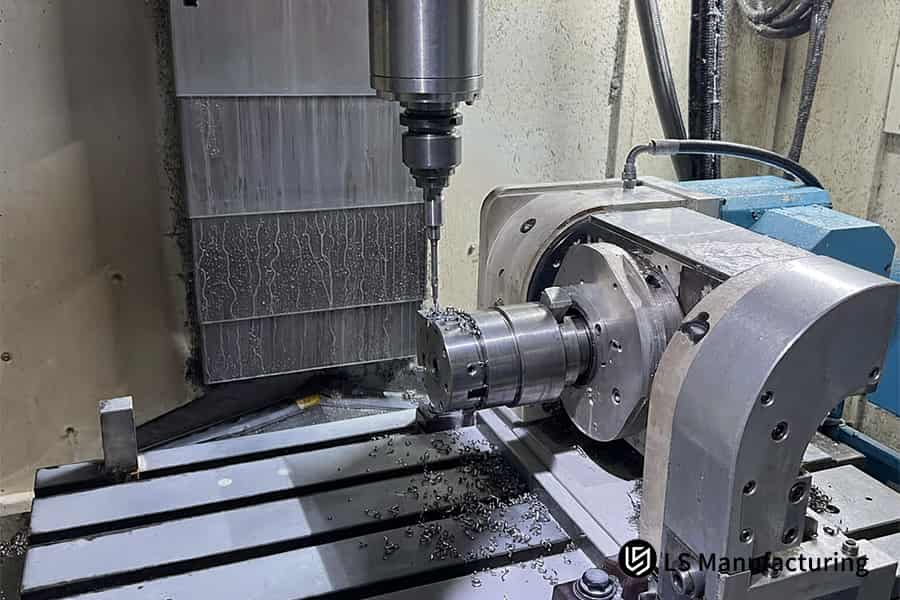
Abbildung 3: Ein zylindrisches Metallwerkstück wird auf einem Drehtisch unter einem Fräser rotiert, wobei die Späne abfallen.
Welche Faktoren beeinflussen die Präzision der CNC-Bearbeitung in einer Aufspannung?
Die Präzision der CNC-Bearbeitung in einer Aufspannung ist die Maßhaltigkeit, die erreicht wird, wenn alle sechs geometrischen Freiheitsgrade des eingespannten Werkstücks im Maschinenkoordinatensystem fixiert sind. Drei Hauptfaktoren, die Maßabweichungen beeinflussen, sind die thermische Ausdehnung der Maschinenteile, die elastische Verformung durch Schnittkräfte und der Verschleiß der Mikrobearbeitungswerkzeuge. ISO 230-1:2012 definiert Prüfungen zur geometrischen Genauigkeit, die den jeweiligen Beitrag jeder dieser maschinenbedingten Einflussfaktoren quantifizieren. Spannvorrichtungen, Servosteuerung und ein symmetrischer Spiralantrieb eliminieren Maßabweichungen bei gleichzeitiger Einhaltung der geometrischen Toleranzen.
Kinematische Fehlerkompensation und RTCP-Steuerung
RTCP (Rotation Tool Center Point, Steuerung hält die Werkzeugspitzenposition während der Spindelkopfrotation) bildet die Grundlage der Fünf-Achs-Bearbeitung. Servosysteme nutzen die Rückmeldung der Drehachsen, korrigieren die Positionen der Linearachsen und eliminieren Werkzeugspitzenabweichungen aufgrund von Kopfvibrationen. Hersteller validieren ihre Kompensationsalgorithmen mittels Kugelstab- und Lasertests.
ISO 230-1:2012 spezifiziert geometrische Prüfverfahren für Drehachsen, einschließlich der Winkelpositionsfehlermessung. Die Entscheidung zwischen 3-Achs- und 5-Achs-CNC-Maschinen für Roboterteile hängt von einem entscheidenden Faktor ab: Beim Schneiden ist eine Bewegungskompensation erforderlich, beim Indexieren nicht.
Wärmeverteilung beim Schneiden und Symmetrie dünner Wände
Die Präzision der CNC-Bearbeitung in einer Aufspannung hängt davon ab, dass die Wärme über die Späne abgeführt und nicht in den Aluminiumrohling übertragen wird. Symmetrische, geschichtete Werkzeugwege bauen Eigenspannungen gleichmäßig ab und erhalten die Zylinderform der Bohrung. Ingenieure erhalten so eine einfache Möglichkeit, anhand der Inspektionsergebnisse zwischen thermischer Drift und Werkzeugverschleiß zu unterscheiden.
Bearbeitungstoleranzen für Robotergelenkkomponenten Die Werkstücke werden kleiner, nachdem die Schlichtbearbeitungsgänge zwischen den Wänden gewechselt haben. Die CNC-Bearbeitungsprinzipien erfordern einen gleichmäßigen Materialabtrag anstelle einer schnellen, einseitigen Schruppbearbeitung. Anders ausgedrückt: Der Materialabtrag erfolgt in gleichmäßigen Schichten, sodass das Material dort bleibt, wo es hingehört.
Wie beeinflusst 3-Achs- vs. 5-Achs-CNC die Qualität von Roboterteilen?
3- und 5-Achs-CNC-Fräsen sind zwei Stufen in einer Freiheitshierarchie, die das Zahnflankenspiel in Roboter-Drehgelenken bestimmen. Die Entscheidung zwischen 3- und 5-Achs-CNC für Roboterteile lässt sich auf eine zentrale Frage reduzieren: Kann das Werkzeug tiefe Bohrungen erreichen, ohne übermäßig lang zu sein? Zu lange Fräser verbiegen sich. Die Fähigkeit der Fünf-Achs-Neigung, eine konstante Umfangsgeschwindigkeit zu gewährleisten, verhindert Vibrationsspuren an tiefen Wänden. Das Zahnflankenspiel (Bewegungsverlust zwischen ineinandergreifenden Zahnrädern) verringert sich, da die Bohrungen zylindrisch bleiben. Drehkörper mit zwei Achsen profitieren nicht, da die Fünf-Achs-Programmierung in diesem Fall aufwändiger wäre als das CNC-Drehen (Drehbearbeitung, bei der das Werkstück gegen ein feststehendes Werkzeug gehalten wird) .
Grenzen der räumlichen Freiheit und Gegenreaktionen auf die Übertragung
Die 3-Achs-Bearbeitung basiert auf der freitragenden Auslenkung, daher ist allein der Werkzeugweg für den Zugang zum Werkstück verantwortlich. Der Bedarf an langen Bohrwerkzeugen für tiefe Lagerbohrungen führt aufgrund der freitragenden Auslenkung runder Bohrungen zur Bildung von Kegeln.
Warum 5-Achs-CNC für die Robotik so wichtig ist, wird hier erklärt: Die Drehneigung ermöglicht die Bearbeitung tiefer Wände mit kürzeren Werkzeugen, und somit sind die Bohrungen zylindrisch.
Neigungseinfahrt, konstante Umfangsgeschwindigkeit und Kurvengrenzen
Mehrachsige Bearbeitungsroboter nutzen die konstante Umfangsgeschwindigkeit beim Einfahren in die Werkstückachse. Die konstante Schnittgeschwindigkeit verhindert Rattern (selbstanregte Schwingungen zwischen Fräser und Werkstückwand) und ermöglicht so die Beibehaltung einer gleichmäßigen Wandrauheit von 0,8 μm. Für Anfänger ist die 5-Achs-Präzision somit nur von einem einzigen Bezugspunkt abhängig.
Rotationskörper in ihrer einfachen Form fallen unter eine Klassifizierungsgrenze. Programmierer generieren mehr Fünf-Achs-Code als Drehmaschinencode, weil sie den Zwei-Achs-Teil auf dem Drehzentrum belassen.
Übertragbare Lehren
- Bevor Sie annehmen, dass das Problem an der Genauigkeit der Maschine liegt, sollten Sie die Rundheit der Bohrung in zwei Tiefen messen.
- Die Fünf-Achs-Programmierung sollte nur bei geschlossenen Geometrien und niemals bei einfachen Zwei-Achs-Teilen angewendet werden.
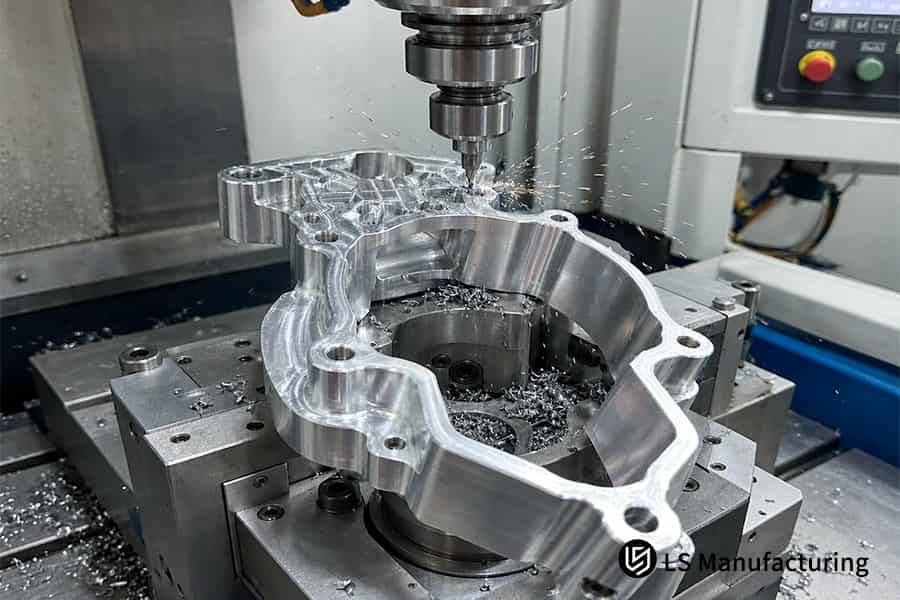
Abbildung 4: Eine Vorrichtung klemmt einen ringförmigen Robotergelenkflansch ein, während ein rotierender Fräser Metall abträgt.
Wie die Mehrachsenbearbeitung in der Praxis funktioniert: Ein Beispiel mit einem Cobot-Gelenk von LS Manufacturing
Die CNC-Bearbeitung mit einer Aufspannung und mehreren Achsen ist das Fräsverfahren, mit dem alle Drehfunktionen in Hohlkörpergelenken von kollaborativen Robotern in einem einzigen Aufspannvorgang fertiggestellt werden. Ein einzelner Drehflansch aus 7075-T6-Aluminium mit 120 mm Außendurchmesser besteht aus einem Harmonic-Drive-Flexspline-Zapfen und einem Kreuzrollenlagersitz. Da Kabel im Inneren der Hohlkörper von kollaborativen Robotern verlegt werden müssen, ist eine geringe Wandstärke erforderlich, da diese nicht allein zur Erhöhung der Steifigkeit erhöht werden kann. Die Mindestwandstärke der Kragarmwände beträgt 1,5 mm , was bedeutet, dass die beiden Endlagersitze koaxial ausgerichtet sein müssen.
Anwendungsszenario
Wie funktioniert die CNC-Bearbeitung im Inneren eines hohlen Cobot-Flansches? In Cobots verlaufen Kabel durch die Aktuatoren, und ein Flansch aus 7075-T6 muss 1,5 mm starke Ausleger im Bereich zweier Lagersitze aufnehmen. Beide Lagersitze erfordern eine präzise Koaxialität. Viele junge Ingenieure glauben fälschlicherweise, dass die Wandstärke das Problem darstellt.
Prinzip in der Praxis
Die Schnittgeschwindigkeit (Vc, Umfangsdrehzahl des Fräsers) beträgt 60 m/min, da die Aluminiumlegierung 7075-T6 zwar schnell abkühlt, aber bei hohen Temperaturen sehr weich wird; höhere Schnittgeschwindigkeiten würden den Temperaturgradienten nur verstärken und somit die 1,5 mm dünnen Wände verbiegen. Der Neigungswinkel zwischen Spindel und Klimaanlage gewährleistet eine gleichmäßige Belastung der kurzen Schaftfräser. Die Minimalmengenschmierung (MQL) sorgt für eine gleichmäßige Temperaturverteilung im dünnen Ring.
Gemessene Ergebnisse
Die Rüstzeiten sanken um 14 % , die Fertigungszeiten für Erstmuster und Kleinserien um 12 % . Die CNC-Bearbeitung von dünnwandigem Aluminium profitiert von weniger Rüstvorgängen, da sich Koaxialitätsfehler akkumulieren, nicht jedoch die Spindeldrehzahl.
Datenquelle: LS Manufacturing 2025–2026 Testprotokoll für die Roboter-Gelenkbearbeitung (Projekt #ROBOT-2026-804, Stichprobengröße >800), basierend auf einer internen Messdatenbank und nicht auf werksweiten Produktionsdurchschnittswerten.

Häufig gestellte Fragen
1. Was ist der Hauptgrund dafür, dass Robotergelenke eine 5-Achs-CNC-Bearbeitung anstelle von Standard-3-Achs-Fräsmaschinen erfordern?
Die 5-Achs-Konturbearbeitung in einer einzigen Aufspannung ermöglicht die Bearbeitung aller Drehfunktionen in Gelenkgehäusen mit nur einer Aufspannung. Bezugspunkte für Lagerbohrungen, Flanschflächen und Kabelkanäle bleiben fixiert. Die Koaxialität ist eine Positionstoleranz, die gemäß den Bezugspunkten in ISO 1101:2017 definiert ist. Bei der Bearbeitung in einer einzigen Aufspannung liegt die Koaxialität innerhalb von 5 µm . Konstruktionsprüfungen ermöglichen die Vorhersage, welche Gehäuse eine einfache Einspannung anstelle der Achsenzählung erfordern.
2. Erübrigt sich bei der 5-Achs-CNC-Bearbeitung immer eine Oberflächenbehandlung nach der Bearbeitung?
Anodisieren ist ein elektrolytisches Konversionsbeschichtungsverfahren, das aus Grundmetallen Aluminiumoxid erzeugt, ohne weitere Schichten aufzutragen. Die Oberflächenrauheit beschreibt die Geometrie von Erhebungen und Vertiefungen, während die Schichtdicke für die Korrosionsbeständigkeit verantwortlich ist. Durch 5-Achs-Konturierung werden Zapfenflächen mit einer Rauheit von Ra 0,8 µm erzeugt. Der Standard MIL-A-8625 definiert die Anodisierungsklassen für Aluminiumlegierungen. Die Verbindungshülsen von LS Manufacturing werden nach dem Zuschnitt gemäß MIL-A-8625 anodisiert.
3. Was ist die typische Wandstärkengrenze bei der Bearbeitung von Gehäusen für Roboteraktuatoren aus 7075-T6?
Die minimale bearbeitbare Wandstärke begrenzt die Steifigkeit und damit das Rattern in freitragenden Abschnitten. Diese Abschnitte können sich durch die Schnittkraft verbiegen, und Restspannungen verformen die fertigen Abschnitte nach dem Entspannen. Die CNC-Dünnwandbearbeitung solcher Verbindungsschalen berücksichtigt die technischen Spezifikationen von LS Manufacturing, die eine Wandstärke von ≥ 1,5 mm für freitragende Wände vorschreiben; ASTM B209-14 spezifiziert Aluminiumplatten und -bleche aus 7075-T6 .
4. Kann die 5-Achs-CNC-Bearbeitung die EDM-Bearbeitung bei komplexen inneren Verbindungselementen vollständig ersetzen?
Die Funkenerosion ist ein thermisches Erosionsverfahren, bei dem Material durch den Funken zwischen Elektrode und Werkstück abgetragen wird. Beim Funkenerosionsbearbeitungsverfahren wird keine Schnittkraft eingesetzt, und empfindliche Bereiche bleiben intakt. Rotierende Schaftfräser erzeugen Eckenradien, die dem Fräserdurchmesser entsprechen, während R0-Innenecken außerhalb des Fräsbereichs liegen. Laut ASM Handbook Vol. 16 (Machining) zählt die Funkenerosion zu den unkonventionellen Verfahren, und die Prozessdatenblätter von LS Manufacturing ordnen R0-Ecken EDM-Bearbeitungen zu.
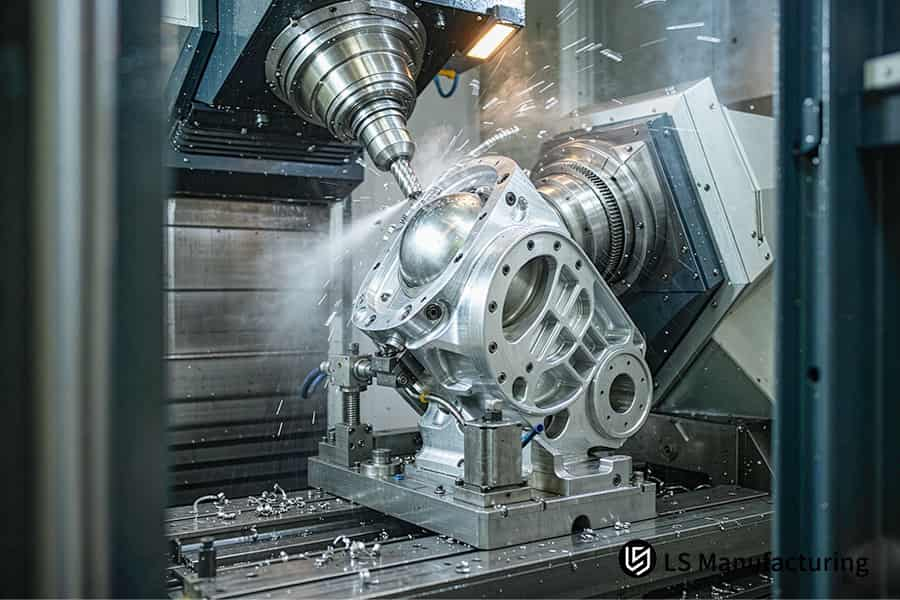
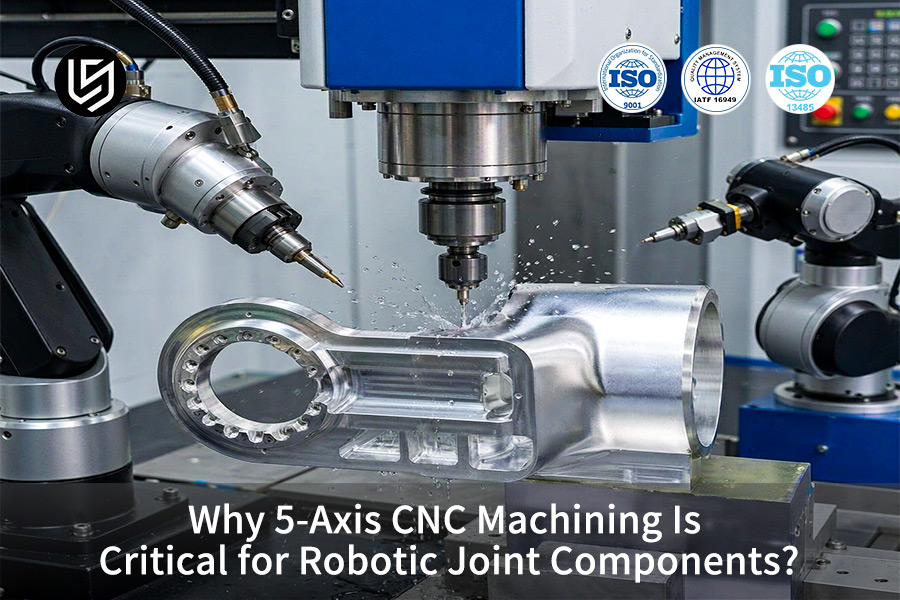
Abbildung 5: Kühlmittel besprüht ein Roboteraktuatorgehäuse, während die Schneidwerkzeuge Bohrungen, Vorsprünge und Rippen bearbeiten.
Zusammenfassung
Die Wiederholgenauigkeit des kinematischen Gelenks und seine Lebensdauer hängen von der geometrischen Präzision der räumlichen Befestigungspunkte und der Stabilität der einzelnen Aufspannvorrichtung ab. LS Manufacturing nutzt Mehrachsenkinematik , um angehenden Robotikingenieuren geometrische Basistoleranzen vor der Serienfertigung bereitzustellen.
Unterstützung bei der Roboterbearbeitung und kinematischen Konstruktion
Für Diskussionen über Ingenieurausbildung, geometrische Toleranzallokationsanalysen und kinematische Analysen von mehrachsigen Werkzeugwegen für Robotergelenke wenden Sie sich bitte an die Anwendungstechnik von LS Manufacturing unter info@lsrpf.com oder +86 185 6675 9667.
Weiterführende Literatur: 5-Achs-CNC-Bearbeitung für Roboterarmgelenke: Präzisionslösungen für hohe Belastungen und höchste Präzision

