 Español



En resumen: el mecanizado CNC robótico de 5 ejes es un proceso de eliminación de material (fabricación sustractiva) para la fabricación de actuadores y carcasas rotativas mediante una única trayectoria de corte síncrona de cinco ejes. Con una sola configuración de sujeción en lugar de múltiples configuraciones, se eliminan la reubicación de piezas y la acumulación de posiciones. La geometría final de la pieza alcanza tolerancias de ±0,005 mm .
Los recién graduados en diseño mecánico y robótica se topan con una gran cantidad de términos geométricos mucho antes de la revisión conjunta de planos. Los principiantes creen que, solo porque haya rotación adicional, el ajuste debe ser mejor, cuando en realidad el factor determinante es principalmente la rigidez de la fijación y el sistema de referencia utilizado. Cinco principios de posicionamiento, junto con un mapa de gradiente de tolerancia, indican dónde justifica el gasto adicional una tolerancia estricta. A continuación, los ingenieros de robótica determinan si una configuración con mecanizado multieje resulta conveniente.
Conclusiones clave
- El mecanizado CNC de 5 ejes es una tecnología de fabricación en una sola configuración para carcasas de juntas. El movimiento de dos ejes rotatorios y tres ejes lineales en una sola configuración imposibilita la aparición de imprecisiones de rotación espacial.
- La coaxialidad entre el orificio y la brida es una relación de referencia que define la precisión del posicionamiento de la junta. El apriete en varias etapas consiste en dividir una relación orificio-brida en varias configuraciones, y cada movimiento genera una desviación adicional. La coaxialidad en una sola configuración tiene una precisión de unas pocas micras.
- La selección del material para las juntas implica un compromiso entre rigidez y movimiento inercial. La aleación de aluminio 7075-T6 es el material principal para cuerpos de actuadores ligeros. El acero aleado endurecido a 28-32 HRC (escala Rockwell C) es una alternativa más rígida para juntas pesadas que requieren asientos de cojinete rígidos.
- La integridad superficial se logra reduciendo las vibraciones en las pasadas finales. Las marcas de avance indican vibraciones, mientras que el desgaste por fricción se produce en las superficies de sellado. Una rugosidad superficial Ra de 0,8 μm es una característica que protege los reductores armónicos y los cojinetes de contacto angular del desgaste.
¿Por qué confiar en esta guía para principiantes?
Gloria cuenta con más de 15 años de experiencia profesional en mecanizado y prototipado rápido de articulaciones robóticas, y solía impartir clases de mecánica de corte. En LinkedIn, Gloria's Engineering Insights ofrece más información sobre cinemática para ingenieros principiantes. La nomenclatura de los sistemas de coordenadas de las articulaciones robóticas se encuentra en la norma ISO 230-1:2012 (verificada en 2023).
La lógica de referencia, el contorneado de configuración única y la uniformidad de la tolerancia geométrica fueron validados por el equipo experto de ingeniería de aplicaciones de corte de LS Manufacturing . Las clases de tolerancias generales ISO 2768-1:1989 proporcionan bandas de tolerancia fundamentales para cada dimensión en la articulación del robot ilustrada. La inspección dimensional completa proporciona todos los valores de las dimensiones que se analizarán.
Fuente de datos: Datos de pruebas de fabricación de uniones robóticas de LS Manufacturing 2025-2026 (Proyecto ROBOT-2026-804; tamaño de la muestra >800). Cada cifra corresponde a un rango de proyecto específico, no al nivel de producción promedio de la empresa. Los ingenieros junior adquirieron la técnica para comprender los sistemas de referencia en los planos de uniones multifacéticas antes de iniciar el procedimiento de tolerancias.
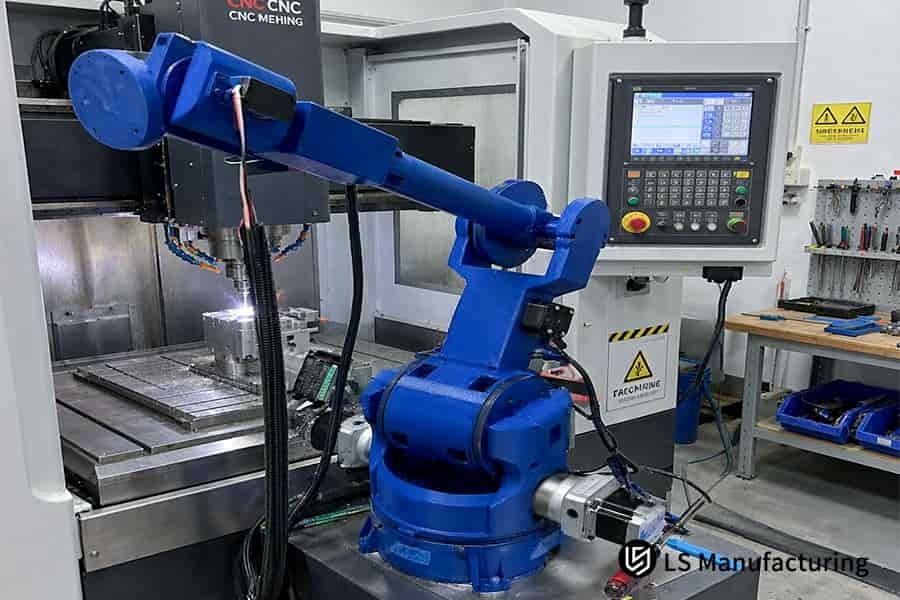
Figura 1: Un brazo robótico industrial trabaja junto a un centro de mecanizado CNC en una planta de producción automatizada.
¿Por qué el mecanizado CNC de 5 ejes es fundamental para las tolerancias de las articulaciones robóticas?
El mecanizado CNC de 5 ejes es una operación de contorneado sincronizado para referencias de montaje de clase micrométrica en articulaciones robóticas y elimina los errores de re-sujeción del ensamblaje debido a la orientación de la herramienta de corte de 5 ejes. La sujeción en múltiples etapas puede consumir ±0,1 mm de un presupuesto de precisión antes de que comience el corte, lo que explica por qué el CNC de 5 ejes es fundamental para la robótica . El contorneado CNC (Control Numérico por Computadora) de 5 ejes garantiza una relación espacial continua entre la herramienta de corte y la pieza de trabajo. El mecanizado en una sola configuración determina los centros de todos los orificios en un sistema de coordenadas de la máquina, manteniendo así la coaxialidad en relación con la referencia de datum. Las carcasas de transmisión planetaria y armónica (caja de engranajes de onda de tensión) son las que más se benefician, mientras que las placas planas de una sola cara no obtienen ninguna ventaja.
Cierre geométrico de pares rotatorios y restricciones de ejes
Las tolerancias de mecanizado de los componentes de las uniones robóticas parten de referencias y no del acabado superficial. Las normas de tolerancia para el mecanizado CNC, como la ISO 1101:2017 (sección 8.2.3), definen las características de referencia (superficies o ejes elegidos para usar como orígenes de medición) para cada orificio en el plano de la unión.
Las muñecas de seis ejes posicionan el extremo con una precisión de micras, distribuyendo el margen de error de manera uniforme entre todas las articulaciones:
- La coaxialidad (dos agujeros en el mismo eje) consume la mayor parte de este parámetro.
- La desviación de la cara (oscilación axial durante la rotación) utiliza el resto.
Cualquier tipo de efector final (pinza/herramienta de brazo robótico) experimentaría una desviación cuando aumenta la coaxialidad y la excentricidad.
Truncamiento de la acumulación de tolerancias en una sola configuración
La precisión del mecanizado CNC con una sola configuración determina los centros de los orificios desde un único punto de origen, evitando así que la acumulación de tolerancias (errores de las piezas) siga aumentando. La fresadora de 3 ejes restablece el punto de referencia de cada carcasa en cada giro y mantiene un margen de error de 0,1 mm , mientras que el contorneado de 5 ejes mantiene una coaxialidad con un margen de error de 5 micras. En resumen, una sola sujeción centra todos los orificios; configuraciones adicionales provocan errores.
La banda de tolerancia identificará las carcasas donde falla la capacidad de 3 ejes. Los principiantes creen que agregar ejes reducirá todo tipo de errores, pero solo una sujeción garantiza la precisión, ya que el reajuste de referencia aumenta el error. Las aplicaciones de mecanizado CNC con orificios cruzados presentarán errores máximos debido a las múltiples sujeciones.
Qué recordar
- Asigne un punto de referencia a los orificios de los cojinetes antes de asignar dimensiones a cualquier cara de la brida.
- Los orificios que utilizan un mismo punto de referencia se pueden combinar en una sola sujeción.

¿Cómo se construyen actuadores robóticos complejos mediante el mecanizado multieje?
El mecanizado multieje es un movimiento de corte coordinado donde los movimientos lineales y los ejes de inclinación rotatoria avanzan simultáneamente. El funcionamiento del CNC de 5 ejes para geometrías complejas se basa en la interpolación vectorial (todos los ejes avanzan a lo largo de una trayectoria espacial compartida), donde los movimientos X, Y y Z comparten un ciclo de interpolación con las inclinaciones A y B. La rotación de la pieza crea ángulos de acceso en lugar de aumentar la longitud de la herramienta, lo que permite que herramientas cortas y rígidas alcancen las zonas internas de la unión. Incluso en el caso de carga lateral, cuando un filo de la herramienta corta junto con otro, el acabado se mantiene en la clase submicrométrica.
Interpolación vectorial en cinco ejes de la máquina
Las articulaciones robóticas de mecanizado CNC de 5 ejes realizan movimientos en los ejes X, Y y Z, así como inclinaciones en los ejes A y B, utilizando una única cadena de interpolación, en lugar de operaciones de posicionamiento independientes. La función de anticipación del controlador combina todos los ejes en un movimiento continuo, lo que mantiene la orientación de la herramienta de corte alineada con las paredes de la cavidad.
- Los movimientos lineales determinan la posición de la fresa.
- Las inclinaciones rotatorias determinan un ángulo de contacto.
- La interpolación combina la posición y la inclinación en un solo ciclo.
Control de voladizos y límites geométricos
Los actuadores robóticos de mecanizado multieje contrarrestan las vibraciones mediante un voladizo corto, ya que la rigidez en voladizo disminuye a medida que aumenta la longitud de la herramienta. Las cavidades de paredes delgadas más profundas hacen que los principiantes utilicen herramientas largas, pero la rotación de la pieza reduce el voladizo.
En pocas palabras, cualquier alcance adicional se logra moviendo el metal y no utilizando herramientas largas. ¿Cómo funciona el mecanizado CNC en las articulaciones huecas de los cobots? El acceso por inclinación ayuda a explicar que la rotación convierte una cavidad más profunda en una operación de fresado, no en una operación de longitud de fresa.
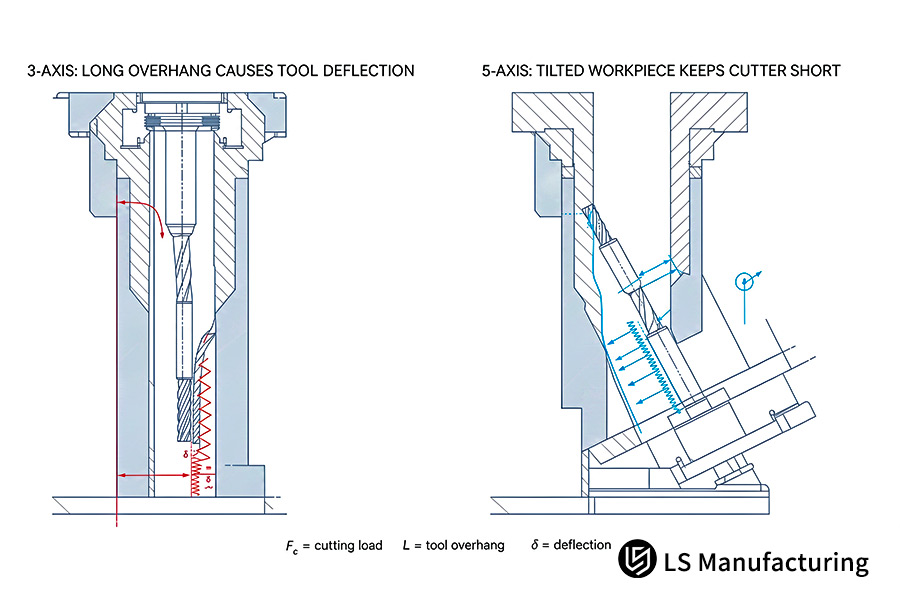
Figura 2: La sección transversal compara la deflexión de herramientas largas de 3 ejes con la de herramientas cortas en las articulaciones robóticas de mecanizado CNC de 5 ejes.
Tabla comparativa básica
Cuatro dimensiones físicas distinguen las tres secuencias de enrutamiento multieje en el mecanizado robótico de juntas. La geometría de corte, la coaxialidad, la coincidencia de referencias y la forma de la pieza representan todos los procesos de mecanizado. Los ingenieros junior consultan una tabla y asignan cada columna a una familia de piezas.
| Dimensión | Fresado tradicional de 3 ejes | Posicionamiento indexado de 3+2 ejes | Contorneado continuo de 5 ejes |
| Acceso a la geometría espacial | Solo se realiza el corte en el plano normal, sin socavados ni ranuras de aceite oblicuas. | Indexación e inclinación, cortes segmentados, ángulo de orientación de la fresa fijo | La orientación de la herramienta de corte varía continuamente con respecto a la normal de la superficie de la geometría compleja. |
| Coaxialidad y coincidencia de datos | Voltear y reindicar manualmente, tolerancia de datos acumulativa ±0,1 mm | Menos volteo, tolerancia de posicionamiento de indexación ±0,03 mm | La sujeción permite observar todas las características de rotación, con una coincidencia de referencia de ±0,005 mm. |
| Rigidez y vibración del voladizo de la fresa | Se utilizaron cortadores con una relación L/D superior a 5:1 ; la deflexión y las vibraciones eran frecuentes. | Longitud media de las cuchillas; se observan leves marcas en las transiciones multieje. | Fresas cortas y rígidas; incluso en el fresado lateral, calidad superficial Ra = 0,8 μm. |
| Formas típicas de piezas robóticas | Cubiertas de base de junta plana; soportes de montaje sin enrutamiento de cables | Orificios ortogonales en reductores cúbicos; cajas de conexiones externas | Bridas de junta huecas de una sola pieza; bases de sensor de par con canal fresado |
El contorneado de cinco ejes es adecuado para uniones cinemáticas dinámicas de paredes delgadas, mientras que el fresado de tres ejes se utiliza para cubiertas de base planas y cubiertas exteriores de menor precisión.
¿Qué materiales son los más adecuados para el mecanizado de articulaciones robóticas?
Los materiales para uniones robóticas se componen de aleaciones metálicas, seleccionadas en función de su relación rigidez-peso, resistencia a la fatiga y estabilidad dimensional bajo carga inversa. Dos familias principales abarcan los materiales utilizados en uniones robóticas : aleaciones de aluminio aeroespaciales y acero aleado templado y revenido. La velocidad de corte está relacionada con la conductividad térmica y la resistencia de cada aleación. El aluminio 7075-T6 requiere el uso de refrigerante y un avance regulado; de lo contrario, las tensiones residuales provocarán la deformación de paredes de 1,5 mm de espesor.
Endurecimiento por precipitación y límite elástico en brazos de aleación 7075-T6
El endurecimiento por precipitación (la precipitación impide que las dislocaciones se muevan una vez que la aleación envejece) hace que la resistencia a la fluencia del 7075-T6 sea aproximadamente un 80 % mayor que la del 6061. El aluminio y el acero siguen siendo dos de los materiales de mecanizado CNC más utilizados para la mayoría de las piezas de las uniones robóticas.
- Las aleaciones de aluminio disipan el calor rápidamente y tienen baja densidad.
- Las aleaciones de acero soportan el par reversible en tamaños compactos.
La rigidez específica (módulo de elasticidad dividido por la densidad) es la razón por la que la aleación 7075-T6 predomina en brazos robóticos de largo alcance. Las articulaciones robóticas mecanizadas por CNC de 5 ejes eliminan material de las secciones delgadas en una sola sujeción, lo que hace que las tensiones residuales sean simétricas. En resumen: los brazos robóticos ligeros se mueven más rápido sin necesidad de motores grandes.
Vida útil a la fatiga y desgaste del flanco en acero 42CrMo4
El acero aleado con cromo-molibdeno 42CrMo4 alcanza su máxima resistencia a la fatiga cuando se templa a 28-32 HRC. Los ejes estriados que soportan torsión reversible requieren núcleos endurecidos, ya que las aleaciones más blandas se deforman al someterse a cargas repetidas. Unproceso de mecanizado CNC incluye refrigeración por inundación con avance moderado a medida que aumenta la dureza.
El acero duro no es necesariamente un acero más afilado; en cambio, aumenta el desgaste del flanco, lo que obliga a utilizar avances más lentos. Por consiguiente , las tolerancias de mecanizado de los componentes de las uniones robóticas requieren un afilado previo antes de que las dimensiones se salgan demasiado de la tolerancia. Los ingenieros que se inician en el mundo laboral aprenden que dureza y maquinabilidad no son términos intercambiables.
Conclusiones prácticas
- Utilice 42CrMo4 únicamente para el mecanizado de ejes estriados; no para tapas planas.
- Asegúrese de aplicar una banda de revenido para ciclos de fatiga antes de mecanizar orificios endurecidos.
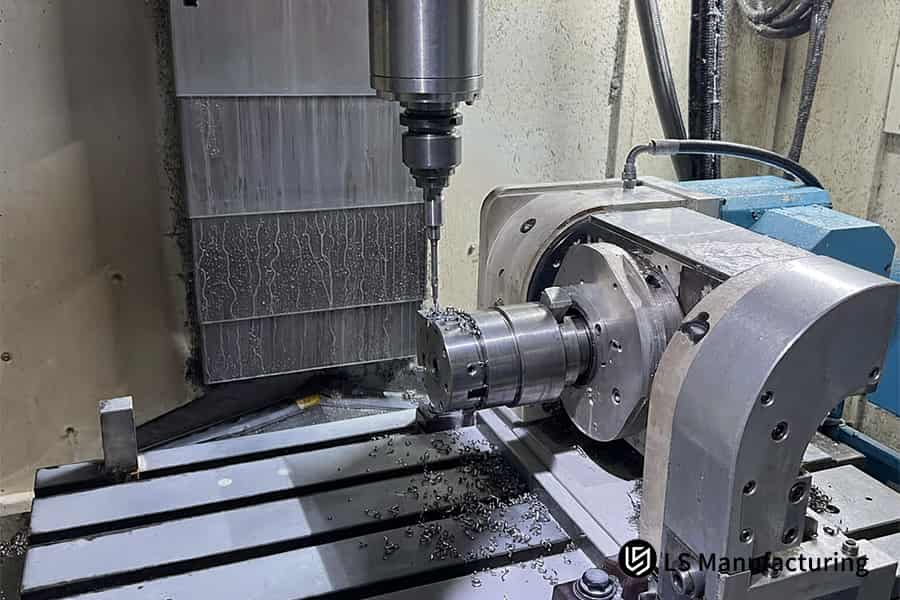
Figura 3: Una mesa giratoria hace rotar una pieza de trabajo cilíndrica de metal bajo una fresa, mientras caen las virutas.
¿Qué factores influyen en la precisión del mecanizado CNC con una sola configuración?
La precisión del mecanizado CNC de configuración única se basa en el control dimensional, que se logra cuando los seis grados de libertad geométrica de la pieza sujeta se fijan en un único sistema de coordenadas de la máquina. Tres factores principales que influyen en la variación dimensional son la dilatación térmica de las piezas, la deformación elástica debida a las fuerzas de corte y el desgaste de la herramienta de micromecanizado. La norma ISO 230-1:2012 establece pruebas de precisión geométrica que cuantifican la contribución individual de cada una de las fuentes relacionadas con la máquina. La sujeción, el control servo y el enfoque helicoidal simétrico eliminan la variación dimensional, manteniendo las tolerancias geométricas dentro de un margen de 5 µm.
Compensación de errores cinemáticos y control RTCP
El sistema RTCP (Rotation Tool Center Point, que controla la posición de la punta mientras gira el cabezal del husillo) constituye la base del mecanizado de cinco ejes. Los servomotores reciben información sobre el eje rotatorio, modifican la posición de los ejes lineales y eliminan la desviación de la punta debida a la vibración del cabezal. Los fabricantes validan sus algoritmos de compensación mediante pruebas con barra de calibración y láser.
La norma ISO 230-1:2012 especifica técnicas de ensayo geométrico para ejes rotatorios, incluyendo el error de posición angular. La elección entre un sistema CNC de 3 ejes y uno de 5 ejes para piezas robóticas depende de un factor clave: ¿se mueve un eje rotatorio durante el corte? El corte requiere compensación de movimiento; la indexación no.
Distribución del calor de corte y simetría de pared delgada
La precisión del mecanizado CNC de una sola configuración depende de que el calor se disipe a través de las virutas, en lugar de transferirse a la pieza de aluminio. Las trayectorias de herramienta simétricas en capas alivian uniformemente las tensiones residuales y preservan la cilindricidad del orificio. Los consumidores disponen de una prueba sencilla para distinguir entre la deriva térmica y el desgaste de la herramienta en los resultados de la inspección.
Tolerancias de mecanizado de componentes de articulaciones robóticas Se vuelven más pequeños después de que las pasadas de acabado cambian entre paredes. Los principios del mecanizado CNC dictan una remoción de material equilibrada en lugar de un desbaste rápido en una sola dirección. Para ser más claros, la remoción de metal en capas uniformes permanecerá donde debe estar.
¿Cómo influye el control CNC de 3 ejes frente al de 5 ejes en la calidad de las piezas robóticas?
El fresado CNC de 3 ejes y de 5 ejes son dos etapas en una jerarquía de libertad que determina el juego de transmisión en las articulaciones rotativas robóticas. La elección entre CNC de 3 ejes y de 5 ejes para piezas robóticas se reduce a una sola pregunta: ¿puede la herramienta alcanzar agujeros profundos sin ser demasiado larga? Las fresas demasiado largas se doblan, por lo tanto, los agujeros cónicos quedan fuera de un rango de tolerancia de 30 μm. La capacidad de inclinación de cinco ejes para mantener una velocidad de punta constante elimina las marcas de vibración en paredes profundas. El juego (pérdida de movimiento entre engranajes entrelazados) disminuirá a medida que los agujeros permanezcan cilíndricos. Los cuerpos rotacionales con dos ejes no obtendrán ningún beneficio porque la programación de cinco ejes en este caso costaría más que el torneado CNC (operación de torneado con el material girando mientras se sujeta contra una herramienta fija) .
Límites de libertad espacial y reacción de transmisión
El mecanizado de 3 ejes funciona mediante un sistema de deflexión en voladizo; por lo tanto, el acceso a la cavidad depende únicamente del recorrido de la herramienta. La necesidad de herramientas de mandrinado largas para orificios de cojinetes profundos genera conicidades debido a la deflexión en voladizo de los orificios redondos. Esta conicidad provoca que el eje de los engranajes del reductor se incline, lo que aumenta la holgura en uno de los trenes de transmisión.
Aquí se explica por qué el mecanizado CNC de 5 ejes es fundamental para la robótica : la inclinación rotativa permite el mecanizado de paredes profundas con herramientas más cortas, lo que da como resultado orificios cilíndricos. En menos de dos minutos, el equipo puede determinar si el riesgo de formación de conicidad se debe al recorrido de la herramienta o no.
Entrada por inclinación, velocidad de punta constante y límites de giro.
Los actuadores robóticos de mecanizado multieje utilizan una velocidad de punta constante durante la entrada en inclinación. Esta velocidad de corte constante evita las vibraciones autoexcitadas entre la herramienta y la pared, lo que permite mantener una rugosidad de pared de 0,8 μm. Para un principiante, la precisión de 5 ejes depende únicamente de un punto de referencia.
Los cuerpos rotacionales en su forma simple excluyen una clasificación. ¿Qué aporta el mecanizado CNC al torno que hace girar la pieza contra una sola herramienta? Los programadores generan más código de cinco ejes que código de torno porque mantienen la parte de dos ejes en el centro de torneado.
Lecciones transferibles
- Antes de asumir que el problema radica en la precisión de la máquina, mida la redondez del orificio a dos profundidades diferentes.
- Utilice la programación de cinco ejes únicamente en geometrías cerradas y nunca en piezas simples de dos ejes.
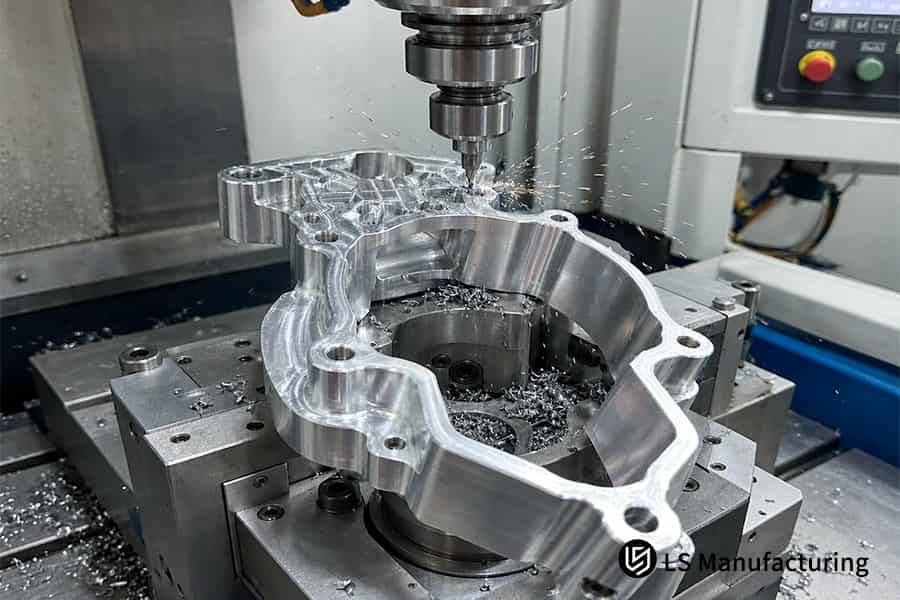
Figura 4: Un dispositivo de sujeción sujeta una brida de unión robótica en forma de anillo mientras una fresa giratoria elimina el metal.
Cómo funciona en la práctica el mecanizado multieje: un ejemplo de articulación de cobot de LS Manufacturing
El mecanizado CNC multieje de configuración única es la técnica de enrutamiento utilizada para terminar todas las características rotatorias en las articulaciones huecas de los cobots en una sola operación de sujeción. Una brida rotatoria única de aluminio 7075-T6 de 120 mm de diámetro exterior consta de un espiga flexspline de transmisión armónica y un asiento de rodamiento de rodillos cruzados. Los cables deben enrutarse dentro de los cuerpos huecos de los robots colaborativos, por lo que las paredes deben permanecer delgadas debido a que el espesor no puede aumentarse solo para proporcionar rigidez. El espesor mínimo de las paredes en voladizo es de 1,5 mm , lo que significa que ambos asientos de rodamiento de extremo requieren coaxialidad.
Escenario de aplicación
¿Cómo funciona el mecanizado CNC dentro de la brida hueca de un cobot? En los cobots, los cables atraviesan los actuadores, y una brida de 7075-T6 debe alojar voladizos de 1,5 mm alrededor del área de dos asientos de cojinete. Ambos asientos de cojinete requieren una coaxialidad precisa. Muchos ingenieros jóvenes creen erróneamente que el problema radica en el espesor de la pared.
Principio en la práctica
La velocidad de corte (Vc, velocidad periférica de la fresa) es de 60 m/min, ya que la aleación de aluminio 7075-T6 se enfría rápidamente pero se vuelve muy blanda a altas temperaturas; aumentar la velocidad de corte solo incrementa el gradiente de temperatura, lo que provoca la deformación de paredes delgadas de 1,5 mm. El ángulo de inclinación entre el husillo y el A/C garantiza una carga uniforme de las fresas de extremo corto. La lubricación con cantidad mínima (MQL) uniformiza la distribución de temperatura dentro del anillo delgado.
Resultados medidos
El tiempo de preparación disminuyó un 14 % , y el tiempo de producción de la primera pieza y de lotes pequeños se redujo un 12 % . La precisión de la coaxialidad del orificio de la chaveta alcanzó ±0,005 mm, y la tasa de defectos de la primera pieza se redujo del 18 % al 4 %. El mecanizado CNC de aluminio de pared delgada se beneficia de un menor número de preparaciones, ya que los errores de coaxialidad se acumulan, pero no la velocidad del husillo.
Fuente de datos: Registro de pruebas de mecanizado robótico conjunto de LS Manufacturing 2025-2026 (Proyecto n.° ROBOT-2026-804, tamaño de la muestra >800), basado en una base de datos de mediciones internas en lugar de promedios de producción de toda la planta.
Preguntas frecuentes
1. ¿Cuál es la razón principal por la que las articulaciones robóticas requieren mecanizado CNC de 5 ejes en lugar de fresadoras estándar de 3 ejes?
El fresado de contorneado de 5 ejes con una sola configuración permite terminar todas las características rotativas en las carcasas de las juntas con una sola sujeción. Las referencias de referencia se mantienen fijas para los orificios de los cojinetes, las caras de las bridas y los canales de cables. El fresado con tres ejes requiere volver a marcar una carcasa por cada giro. La coaxialidad es una tolerancia de ubicación definida según las referencias de referencia en ISO 1101:2017. La coaxialidad es inferior a 5 µm con el fresado de una sola configuración. Las revisiones de diseño permiten predecir qué carcasas requieren una sola sujeción en lugar de contar los ejes.
2. ¿El uso del mecanizado CNC de 5 ejes siempre elimina los requisitos de tratamiento superficial posterior al mecanizado?
El anodizado es un proceso de recubrimiento por conversión electrolítica que crea óxido de aluminio a partir de metales base sin añadir nuevas capas. La rugosidad superficial caracteriza la geometría de pico a valle, mientras que el espesor del recubrimiento determina la resistencia a la corrosión. El contorneado de 5 ejes deja las caras de los pivotes con una rugosidad Ra de 0,8 µm. La norma MIL-A-8625 establece clases de anodizado para aleaciones de aluminio. Las carcasas de juntas de LS Manufacturing reciben anodizado MIL-A-8625 después del corte. El departamento de compras necesita diferenciar los valores de rugosidad de los recubrimientos en un plano de junta.
3. ¿Cuál es el límite típico de espesor de pared al mecanizar carcasas de actuadores robóticos de 7075-T6?
El espesor mínimo de pared mecanizable se convierte en una limitación de rigidez para resistir vibraciones en secciones en voladizo. Dichas secciones pueden doblarse debido a la fuerza de corte, mientras que la tensión residual deformará las secciones terminadas una vez que se suelten. El mecanizado CNC de paredes delgadas de dichas carcasas de unión tiene en cuenta las especificaciones de ingeniería de LS Manufacturing que mantienen las paredes en voladizo en ≥1,5 mm; ASTM B209-14 especifica placa y lámina de aluminio 7075-T6 .
4. ¿Puede el mecanizado CNC de 5 ejes reemplazar por completo la electroerosión para características complejas de uniones internas?
El mecanizado por descarga eléctrica representa un proceso de erosión térmica en el que se elimina metal debido a la chispa entre el electrodo y la pieza de trabajo. La erosión por chispa no implica ninguna fuerza de corte y las secciones frágiles permanecen intactas. Las fresas de extremo giratorias crean un radio de esquina igual al tamaño de la herramienta, mientras que las esquinas internas R0 superan el rango de fresado. Según el Manual ASM Vol. 16 (Mecanizado) , la erosión por chispa pertenece a los procesos no tradicionales, y las hojas de proceso de LS Manufacturing asignan esquinas R0 a las operaciones de EDM.
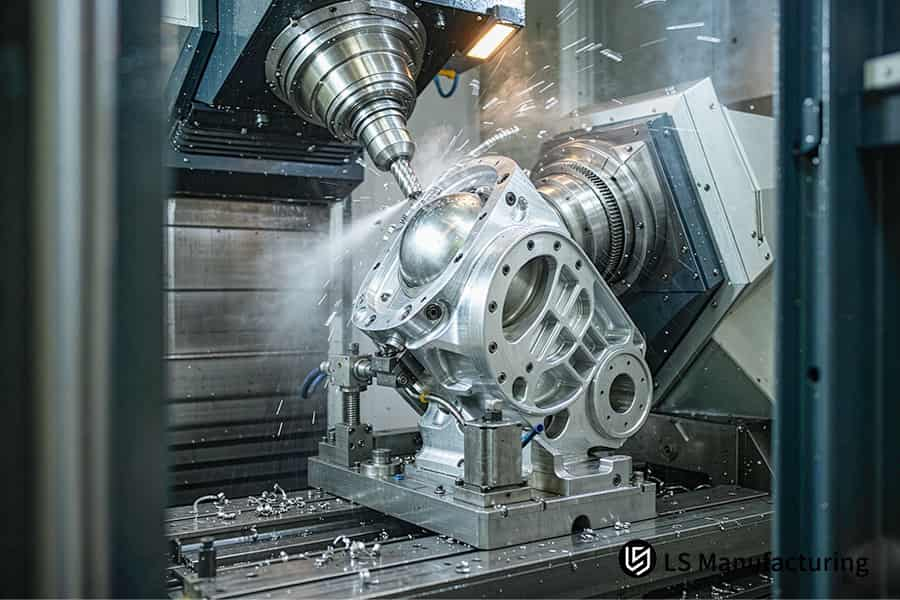
Figura 5: El refrigerante se rocía sobre la carcasa de un actuador robótico mientras las fresas mecanizan orificios, salientes y nervaduras.
Resumen
La repetibilidad de la articulación cinemática y la durabilidad de su funcionamiento dependen de la precisión geométrica de los puntos de referencia de montaje espacial y de la estabilidad de un único dispositivo de fijación. LS Manufacturing utiliza principios de mecanizado probados y cinemática multieje para proporcionar a los ingenieros de robótica principiantes tolerancias geométricas básicas antes de pasar a la producción en serie.
Soporte para mecanizado robótico e ingeniería cinemática
Para consultas sobre formación en ingeniería, análisis de asignación de tolerancias geométricas y análisis cinemático de trayectorias de herramientas multieje para articulaciones robóticas, póngase en contacto con el departamento de Ingeniería de Aplicaciones de LS Manufacturing en info@lsrpf.com o en el +86 185 6675 9667.
Lectura adicional: Mecanizado CNC de 5 ejes para articulaciones de brazos robóticos: soluciones de precisión para cargas elevadas y alta precisión.

