 中文 (简体)



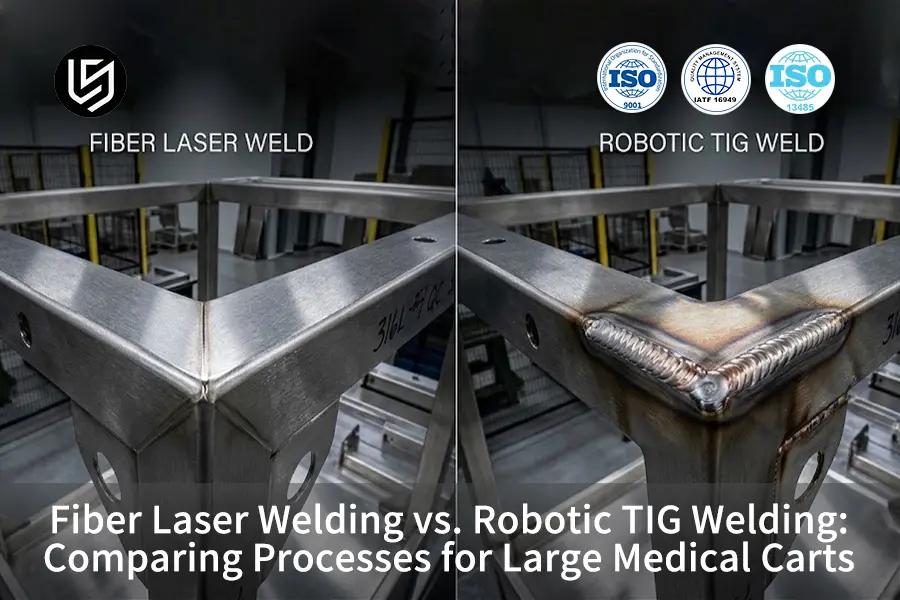
TL;DR:虽然 光纤激光焊接 机器人 TIG 焊接的热变形可忽略不计,热影响区 (HAZ) 非常窄,仅为 0.4 毫米,可减少资本投入,并允许接头配合的公差高达 0.25 毫米。 当购物车数量达到 48 辆时,盈亏平衡点就会出现,超过这个数量后,决策将倾向于光纤激光焊接。
采购团队和机械工程师在设计和制造可靠的医疗设备外壳时,经常会遇到一个关键点,即美观平整度与成本之间的权衡变得至关重要:需要在高功率密度光纤激光焊接和/或 氩弧焊 为了权衡热能输入方面的利弊,这是必要的公差、焊后打磨以及多道次焊接的单位成本。以下是对选择可行机械连接方法的技术分析,以及周期指标对比和经验性制造成本分析。
要点总结
- 如果推车细长的话 316L 和 304 面板那么你应该使用光纤激光焊接。在这种情况下,变形和表面光洁度问题都会降到最低。
- 合适的选择将是 机器人氩弧焊 当间隙大于 0.25 毫米且关节路径频繁改变时,或者当外观出现后,间隙桥接按优先顺序出现时。
- 考虑在内未 48个单元 由于焊接长度和夹具不同,因此应以所讨论的推车的经济标准为准,而不是以整个行业为准。
- 对于需要完全熔透的 3.0 毫米 316L 接头,在没有事先进行焊接工艺评定 (PQR) 和经验试样测试的情况下,不应指定这两种工艺。
光纤激光焊接与机器人氩弧焊在医疗推车关键制造阈值上的比较
下表列出了最快且合理的生产决策方法。它并非给出最终的优胜方案,而是指出最先满足限制性条件的方案。
|
方面 |
光纤激光焊接 |
机器人氩弧焊 |
选择阈值/建议 |
|---|---|---|---|
|
精度偏差,316L 1.5 毫米 |
±0.12 毫米 |
±0.25 毫米 |
小于 0.15 毫米的包络线移动有利于光纤激光焊接。 |
|
焊接面 Ra |
Ra 3.2 μm |
Ra 6.3 μm |
对于可见面板,Ra 值低于 6.3 μm 的 Ra 值有利于光纤激光焊接。 |
|
HAZ宽度 |
0.4毫米 |
2.6毫米 |
薄板和长接缝适合采用光纤激光焊接。 |
|
联合装配 |
0.10 毫米(最大值) |
0.25 毫米已证实最大 |
间隙大于 0.15 毫米时,通常更适合采用机器人氩弧焊。 |
|
焊接循环 |
7.4 分钟/车 |
14.9 分钟/车 |
48台以上的设备更适合光纤激光焊接。 |
|
日产量 |
320–420 单位 |
180–230 单位 |
高混合产能规划可能仍然有利于机器人氩弧焊 |
|
直接单位成本,100 件 |
71美元 |
118美元 |
根据推车特定的焊接长度和夹具进行计算 |
|
后处理费用,100 件 |
8400美元 |
14,500 美元 |
化妆品和对清洁要求较高的推车更适合采用光纤激光焊接技术。 |
矩阵表明,光纤激光焊接在变形、热输入和生产率方面占据优势,而机器人氩弧焊在接头公差和对劣质坯料的适应性方面更胜一筹。因此,评估 光纤激光焊接与氩弧焊对比 对于医疗推车而言,首先要考虑的是装配限制,其次才是批量大小。
为什么相信我们的实证工程数据?
LS Manufacturing公司 光纤激光焊接 该公司位于广东东莞的制造工厂配备了一条机器人操作的氩弧焊生产线,并拥有覆盖全国的认证合作伙伴网络提供支持。此比较旨在保持客观中立,因为工艺推荐取决于零件形状、装配方式和订单数量。
本文作者是格洛丽亚, 快速原型制作 拥有15年以上精密工程经验的快速制造专家并经 LS Manufacturing 焊接工程部门技术审核。 LS Manufacturing 已通过 ISO 9001、ISO 13485 和 IATF 16949 认证。
读者若想了解作者在跨工艺制造方面的专业知识,可以访问以下链接: Gloria在LinkedIn上的跨流程专业知识。
哪种工艺能为医用推车外壳提供更严格的公差?
只要毛坯加工、弯曲和夹具加工过程确保接头保持在激光焊接工艺的严格装配窗口内,光纤激光焊接就能为测试的医疗推车外壳提供更严格的公差结果。
达到的公差为 光纤激光器 ±0.12 毫米 和 在 316L 不锈钢上进行机器人 TIG 焊接,精度为 ±0.25 mm。1.5 毫米侧面板组件。在评估激光焊接和氩弧焊在薄型外壳焊接中的应用时,公差差异直接源于热输入物理特性。光纤激光焊接将辐射光能聚焦成亚毫米级光斑,从而产生 0.4 毫米的紧密焊接精度。 热影响区(HAZ) 并减轻沿长面板接缝的累积角度收缩。相比之下,机器人 TIG 焊接在相同材料和厚度上形成 2.6 毫米的热影响区,留下更长的接缝,即使采用适当的夹具,也更容易导致面板移动。
选择合适的材料应考虑整个制造流程,而不仅仅是焊接速度。它需要适用于激光切割的坯料、精确的折弯、严格的边缘控制以及能够控制弯曲和扭转的夹具。 如果需要更换金属板材才能形成接头,机器人氩弧焊是一种更安全的公差控制工艺。
- 公差基准: 光纤激光焊接(±0.12 毫米)和机器人氩弧焊(±0.25 毫米)
- 热影响区(HAZ): 光纤激光焊接(0.4毫米)和机器人氩弧焊(2.6毫米)
- 扳机: 当包络位移小于0.15毫米时,应使用光纤激光焊接。
光纤激光焊接和机器人氩弧焊如何控制热变形?
光纤激光焊接通过降低总热输入和缩小热影响区来减轻热变形;机器人氩弧焊通过脉冲调制、焊接顺序和有效的夹具来减轻热变形。 LS制造 测试中,光纤激光焊接实现了 0.28 kJ/mm 的焊接强度,而 机器人氩弧焊实现了 0.72 kJ/mm 的焊接焦耳/毫米。
控制光纤激光焊接与氩弧焊的热变形需要了解冶金边界条件。根据2024年AWS焊接期刊关于316L不锈钢的经验数据集,随着线能量从0.3 kJ/mm增加到0.472 kJ/mm,纵向弯曲变形从1.2 mm增加到3.6 mm,同时热影响区(HAZ)中的碳化物析出在长时间的峰值温度下加速。这从物理角度解释了边界条件,但不能替代针对特定零件的焊接工艺。医疗推车需要正确的焊接顺序、平衡的焊接以及经过验证的夹具间隙,因为周边接头在低热输入下容易累积位移。
其原则是使工艺流程与车架状况相匹配。当零件设计和供应链允许紧密配合时,应采用光纤激光焊接。 在需要调节可变连接路径的热量,或者现有外壳无法进行激光公差改造的情况下,应使用机器人氩弧焊。
- 发热效果: 光纤激光焊接(0.28 kJ/mm)与机器人氩弧焊(0.72 kJ/mm)对比
- 面板偏差: 光纤激光焊接(±0.12 毫米)与机器人氩弧焊(±0.25 毫米)
- 失真管理: 光纤激光焊接采用低发热效应;机器人氩弧焊采用脉冲焊接。
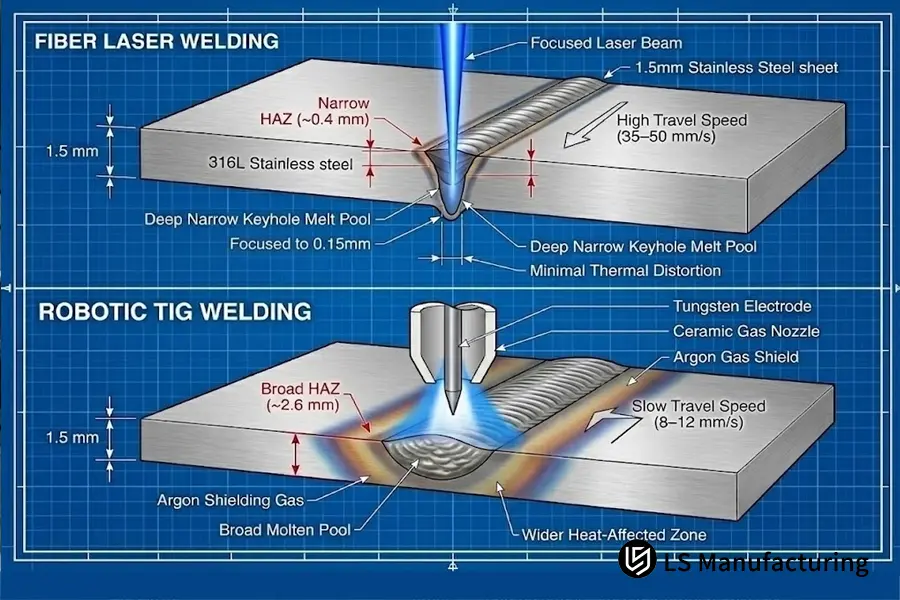
图 1:热力学截面对比。上图:光纤激光焊接中深而窄的匙孔轮廓(热影响区约 0.4 mm)。下图:采用动态氩气保护的机器人 TIG 焊接中的传导模式熔池(热影响区约 2.6 mm)。
对于 50 至 500 辆医用推车,哪种焊接工艺更具成本效益?
对于机器人氩弧焊工艺,由于无需夹具成本,大约48台焊机就能达到成本效益。而对于光纤激光焊接,需要将2250美元的夹具和编程成本分摊到长期使用中,才能达到成本效益。
一项严谨的光纤激光焊接与氩弧焊成本对比显示,在100台设备的情况下,LS Manufacturing公司测得的单价为:光纤激光焊接71美元,而机器人氩弧焊118美元。这40%的单价优势包含了焊枪电弧时间、保护气体、更换焊嘴和返工人工等成本,但不包括原材料采购成本。盈亏平衡点可使用以下公式计算。
Q = 模具成本 / (B 单价 – A 单价)
Q = 2,250 美元 / (118 美元 – 71 美元) = 47.87 单位
由此可得48个单位。在分析机器人氩弧焊与光纤激光焊接的产量时,光纤激光焊接7.4分钟的快速焊接周期以及焊后表面打磨工序的减少,在50到500辆焊车的产量范围内持续发挥作用。当产量达到500辆时,夹具成本相对于总生产成本而言可以忽略不计,从而使得持续节省的人工成本成为主要优势。
|
数量 |
光纤激光焊接 |
机器人氩弧焊 |
解释 |
|---|---|---|---|
|
20 件 |
每件181美元 |
每件118美元 |
机器人氩弧焊更便宜 |
|
48件 |
每件118美元 |
每件118美元 |
流程达到预期的盈亏平衡点 |
|
100件 |
每件71美元 |
每件118美元 |
光纤激光焊接成本降低40%。 |
|
500件 |
每件37美元 |
每件63美元 |
光纤激光焊接仍然较低 |
这些数据适用于案例研究中使用的316L不锈钢、1.5毫米厚的医用推车。在其他项目中,要达到盈亏平衡点(48辆),需要根据新的几何形状、焊接长度、间隙和当地成本开发新的模型。
- 100 件时的单位成本: 光纤激光焊接(71美元)对比机器人氩弧焊(118美元)
- 工具和设置: 光纤激光焊接(夹具/编程费用 2,250 美元)对比机器人氩弧焊(费用 0 美元)
- 当前计划的盈亏平衡点为 48 个单位
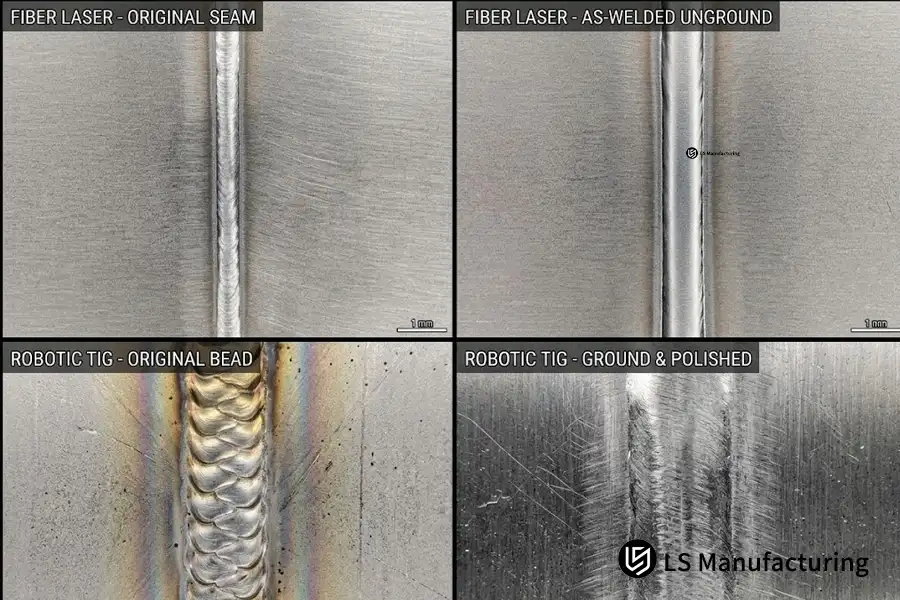
图 2:宏观轮廓仪对不同表面处理状态的研究。上图:焊接态光纤激光焊缝,未经打磨的表面粗糙度 Ra 为 3.2 μm。下图:焊接态机器人 TIG 焊缝的波纹(Ra 为 6.3 μm)与焊后磨削痕迹的对比。
何时应根据接头装配情况决定采用光纤激光焊接还是氩弧焊?
一旦间隙尺寸达到激光穿透仍可重复的最小水平,装配就必须决定工艺选择。 LS Manufacturing 测量得到的装配窗口,对于 1.5 毫米厚的 316L 不锈钢,光纤激光焊接的装配窗口为 0.10 毫米,机器人 TIG 焊接的装配窗口为 0.25 毫米。
但紧密配合并非不良配合的唯一风险。边缘错位、根部开口尺寸变化、先前弯曲造成的变形以及零件呈现方式的差异都可能导致激光小孔不稳定。 机器人氩弧焊能够使用ER316/316L焊丝进行焊接,能够适应较小的间隙,并能使焊缝处的温度变化不定。 然而,这种优势是以增加生产周期和加工成本为代价的。
决策必须从设计阶段开始。如果通过激光切割、折弯和合适的夹具能够实现 0.10 毫米以内的装配精度,那么光纤激光焊接是首选工艺。但如果更换坯料成本过高或引入任何供应链风险,尽管单件成本更高,但机器人氩弧焊是更好的选择。
|
关节 |
光纤激光焊接 |
机器人氩弧焊 |
建议决定 |
|---|---|---|---|
|
间隙≤0.10毫米 |
良好的冶金和外观可重复性 |
速度较慢,热力学性质更重 |
光纤激光焊接 |
|
间隙 0.11–0.25 毫米 |
需要进行焊接试验,可能还需要填充激光焊接。 |
正常操作窗口 |
机器人氩弧焊 |
|
可见接缝和结构接缝混合 |
美容效果极佳;关节必须做好激光治疗准备。 |
一种工艺可以涵盖可见和不可见的接缝。 |
混合车路线 |
|
现有外壳带有可变挡板 |
更高的安装风险 |
更具适应性 |
机器人氩弧焊 |
- 拟合阈值: 光纤激光焊接(0.10毫米)与机器人氩弧焊(0.25毫米)对比
- 填料特性: 在光纤激光焊接中,焊丝是自熔的;而在机器人氩弧焊中,则需要添加填充焊丝。
- 安全措施: 在制作夹具之前,通过焊接样品测试接头的适用性。
光纤激光焊接和氩弧焊在功能可行性方面的界限是什么?
必须首先考虑功能的可行性,因为即使两种工艺都能实现良好的焊接,但有些要求在一个工艺中更容易在物理约束方面得到满足。
以下列表与大型医用推车有关,与抽象的试样焊接无关。
前10秒可行性筛选的目的是检查在不重新绘制坯料和弯曲公差的情况下,是否可以实现最长接缝、最小可见半径、最薄面板和最大间隙变化等效果。如果答案是否定的,则应按特征拆分路径,而不是强制整个推车使用单一流程。
|
功能或要求 |
光纤激光焊接 |
机器人氩弧焊 |
推荐路线 |
|---|---|---|---|
|
长条形扁平可见面板 |
最佳热稳定性和最低表面处理成本 |
累积运动风险较高 |
光纤激光焊接 |
|
可见的A级接缝,无后续打磨余量 |
窄焊缝和较小的热着色 |
通常需要混合 |
光纤激光焊接 |
|
0.11–0.25 毫米接缝间隙 |
需要特殊处理 |
标准操作范围 |
机器人氩弧焊 |
|
固定装置投资前频繁进行设计变更 |
对工艺和工具要求较高 |
更能适应项目变化 |
机器人氩弧焊 |
|
内部支架和不可见的结构构件 |
速度快,但装配控制至关重要 |
较强的间隙容差和沉积控制 |
机器人氩弧焊 |
|
连续长缝超过3米 |
低热输入可保持面板形状 |
热量积累需要主动控制 |
光纤激光焊接 |
|
兼具两种功能类型的混合型购物车 |
最适合用于化妆面板 |
最适合用于可变接头和支架 |
混合路线 |
这种混合工艺并非妥协之举,而是将光纤激光焊接用于对外观和变形要求较高的组件,并将机器人氩弧焊用于各种支架和结构接口。LS Manufacturing 公司正是采用这种方式生产测试用推车,旨在减少后续的精加工工序,同时又不使整个系统完全具备激光焊接功能。
对于测试方案,当焊接长度中超过 40% 为非外观性焊接或装配间隙超过 0.10 毫米时,建议采用混合焊接方案。如果焊接长度中非外观性焊接部分占比低于 40%,则可简化激光加工工序的夹具安装和检测。
LS Manufacturing 光纤激光焊接与机器人氩弧焊在医疗影像推车外壳制造中的对比:通过工艺拆分可缩短 36% 的交货周期
一家医疗影像领域的原始设备制造商 (OEM) 制造了一款 316L 不锈钢推车,该推车包括侧面板、底座、支架和可拆卸盖板。最初,该 OEM 计划采用机器人氩弧焊 (TIG) 焊接工艺制造整个推车。该 OEM 要求侧面板平整且易于清洁。 表面处理 以及产品上市的稳定性。
首批部件满足强度要求;但是,焊接过程中长面板接缝的移动存在问题。 机器人氩弧焊焊接结果为热影响区厚度 2.6 mm,误差 ±0.25 mm 侧板存在偏差。尽管机器人氩弧焊0.25毫米的间隙公差吸收了坯料偏差,但累积的热量仍然影响了零件的暴露表面。
LS Manufacturing 对该零件进行了可制造性设计分析,在相同的夹具和检验条件下对两种技术进行了抽样,并据此分配了特征。 LS Manufacturing公司采用光纤激光焊接处理较长的外露侧缝和盖板接缝,而对于需要0.25毫米装配公差的支架和接口,则采用机器人氩弧焊。。
该项目在尝试引入光纤激光焊接调试时遇到了生产问题。问题在于激光切割过程中产生的毛刺和局部间隙,虽然在供应商设定的公差范围内,但间隙过大,无法保证激光熔透的一致性。提高功率设置会导致烧穿而非焊缝闭合。工程部门重新设计了边缘控制,引入了定位夹具,并通过平衡焊接减少了热量积聚。焊后平整度稳定在±0.12毫米以内,且未延长焊接周期。
这给出了循环时间 7.4分钟 用于光纤激光焊接和 14.9分钟 对测试台车上的机器人氩弧焊进行了测试。废品率从初始工艺的 22% 降低到工艺和夹具改进后的 4%。与初始工艺相比,交货时间缩短了 36%。
该推车所用材料和工艺均符合 LS Manufacturing 的 ISO 9001 和 ISO 13485 标准,并有可追溯记录。对于正在决定如何选择光纤激光焊接或氩弧焊的工程团队来说,主要的结论很明确:在单个特征级别选择连接工艺,而不是为了强行在整个医疗推车上使用单一焊接方法而牺牲外部平整度或总体成本。
项目标识符:#MED-2026-318A 和 #MED-2026-318B。数据来源:LS Manufacturing 2025-2026 跨过程测量数据库;n = 1,512 个零件。
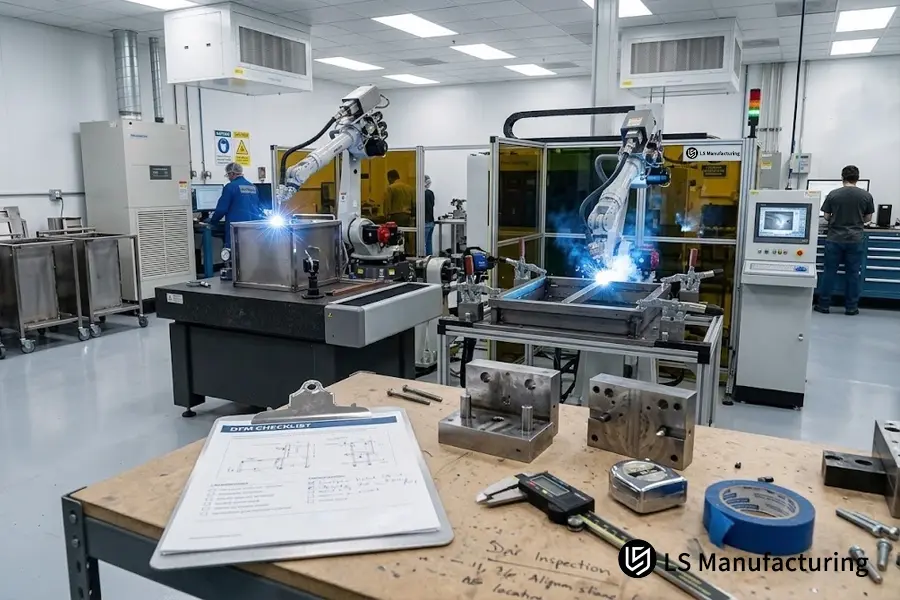
图 3:LS Manufacturing 的双工艺医疗推车制造厂,采用自动化光纤激光焊接技术制造薄壁外壳,同时采用机器人 TIG 焊接技术制造重型底盘框架。
常见问题解答
1.哪种工艺能对厚重的结构底盘支架进行更深的渗透?
机器人氩弧焊在结构底盘支架(厚度≥4.0 mm)的焊接中具有更高的熔深可靠性。这是因为其持续的高电流电弧和熔池确保了厚板接头的完全熔透和侧壁润湿。另一方面,自熔光纤激光焊接需要超高功率光束(超过8 kW)或精确的坡口加工。
(数据来源:LS制造焊接日志)
2. 两种生产流程在财务上达到盈亏平衡点时,确切的产量是多少?
盈亏平衡点为48辆医疗推车。低于48辆医疗推车时,采用机器人氩弧焊,并使用夹具固定,以最大限度地降低设置成本。高于48辆医疗推车时,采用光纤激光焊接,焊接周期更短(每辆推车7.4分钟,而传统焊接为14.9分钟),且无需繁重的打磨工序,从而将单位制造成本降低至71美元。
(数据来源:LS制造成本模型。)
3.焊接接头装配公差如何影响烧穿的可能性?
如果自熔焊缝间隙大于 0.10 毫米,聚焦激光束会穿过间隙而无法耦合,导致烧穿和填充不足。相比之下,机器人氩弧焊由于采用动态填充丝来弥补间隙,因此可以容忍焊缝间隙高达 0.25 毫米。为了降低激光对间隙尺寸的敏感性,LS Manufacturing 在数控激光切割中采用了 ±0.03 毫米的精度。
(数据来源:ISO 13919-1 激光焊接质量等级标准)。
4. 医疗推车制造中控制焊后表面粗糙度的原因是什么?
医用诊断推车每天都要经过临床消毒,焊缝表面粗糙度超过 Ra 6.3 μm 会残留水分、微生物和化学物质。机器人氩弧焊会产生平均表面粗糙度 Ra 6.3 μm 的粗糙波纹,需要多次打磨,而光纤激光焊接则可直接在工作台上获得 Ra 3.2 μm 的均匀表面。
(数据来源:ISO 13485 医疗器械清洁性和轮廓仪分析)。
5.薄型不锈钢外壳焊接时不会发生热变形吗?
虽然所有焊接技术都会产生热应力,但光纤激光焊接技术可将热影响区限制在 0.4 毫米以内,而机器人 TIG 焊接的热影响区则为 2.6 毫米,因此在 1.5 毫米厚的 316L 不锈钢板上,空间偏差可控制在 ±0.12 毫米以内。机器人 TIG 焊接会产生更大的热变形,导致偏差达到 ±0.25 毫米。LS Manufacturing 采用光纤激光焊接结合气动夹紧,无需二次液压压平。
(数据集参考:LS Manufacturing 2025-2026 年生产数据库。)
6.工程师如何快速选择两种医疗推车工艺中的一种?
分析三个标准:接头装配精度、批量大小和外观卫生要求。如果装配精度达到≤0.10 mm,批量超过48个,且外层蒙皮要求美观(Ra≤3.2 μm),则选择光纤激光焊接。如果生产小批量(<48个)、接头装配精度大于0.15 mm或需要制造较重的支架(≥4.0 mm),则采用机器人氩弧焊。
结论
没有交换 光纤激光焊接和机器人氩弧焊 对于大型医用推车而言,前者更适用于细长、可见的封闭空间,便于紧密贴合;而后者则更适合连接处缝隙较大或程序频繁变更的情况。
它基于以下特点:当平面度和表面光洁度是光纤激光焊接的主要要求时,而当接头的适应性更为重要时,则必须采用机器人氩弧焊。在许多情况下,混合焊接方法是最合理的生产方式。
您可以把以下内容发送给我们: 3D 和 2D 图纸 对您的产品进行分析,以便获得公正的工程分析结果。 光纤激光焊接和机器人氩弧焊如果您对公差分配或制造机制有任何疑问,可以通过以下链接进行讨论。 https://www.lsrpf.com/quote。

